Référentiel
 Recherche
arm · jmichiels
Simulation de bras de robot à l'aide de Gazebo, ROS Control et MoveIt.
Simulation et physiqueLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Recherche
Simulation de bras de robot à l'aide de Gazebo, ROS Control et MoveIt.
Simulation et physique Référentiel
 Recherche
Une boîte à outils robotique MATLAB pour l'éducation.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Démonstrations de robotique Unity
Cadres d'apprentissage des robots Référentiel
 Référentiel
 Source ouverte
Escalier vers le succès : un cadre de navigation en ligne objet-objectif Zero-Shot sensible au sol via une exploration grossière à fine pilotée par LLM
Navigation et SLAM Référentiel
 Référentiel
 Source ouverte
Planification de l'exploration robotique basée sur la simulation avancée
Simulation et physique Référentiel
 Recherche
AstraNav-Memory : compression de contextes pour une mémoire longue. Un cadre de mémoire centré sur l'image pour une navigation incarnée à vie via la compression du contexte visuel et Qwen2.5-VL. SOTA sur GOAT-Bench et…
Navigation et SLAM Référentiel
 Source ouverte
Package ROS2 implémentant une interface de téléopération utilisant QT
Logiciel de téléopération Référentiel
 Recherche
Une implémentation acteur-critique asymétrique TensorFlow pour l'apprentissage robot basé sur l'image.
Cadres d'apprentissage des robots Référentiel
 Recherche
Robot collaboratif à double bras Aubo i5 - RealSense D435 - Estimation de la pose d'objets 3D - ROS
Perception et géométrie Référentiel
 Recherche
Une plateforme de simulation virtuelle pour les méthodes de détection, de cartographie, de contrôle et de comportement des véhicules autonomes utilisant ROS 2 et Gazebo.
Navigation et SLAM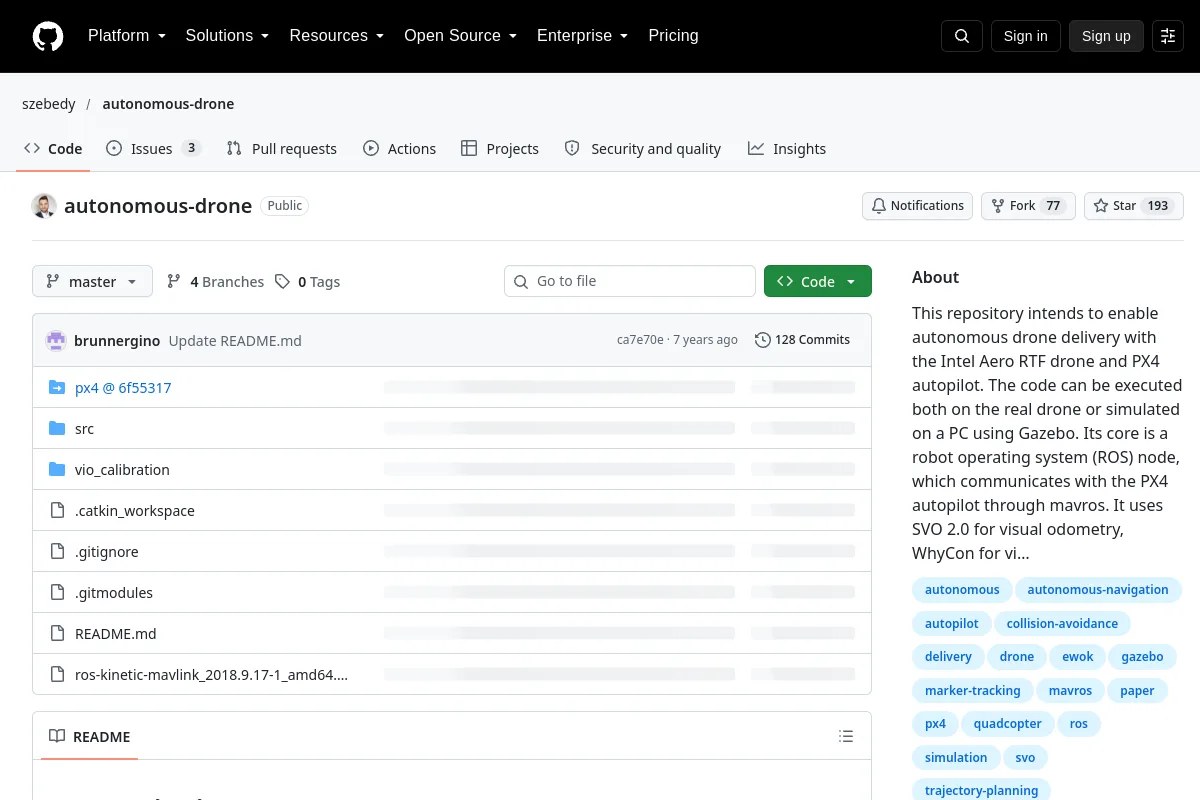 Référentiel
 Recherche
Ce référentiel vise à permettre la livraison autonome de drones avec le drone Intel Aero RTF et le pilote automatique PX4. Le code peut être exécuté à la fois sur le drone réel ou simulé sur un PC à l'aide de Gazebo. C'est…
Navigation et SLAM Référentiel
 Recherche
Un package d'exploration autonome pour ROS 2 Humble utilisant Nav2 et SLAM Toolbox. Il permet aux robots d'explorer des environnements inconnus, de créer des cartes et de se remettre des échecs de localisation, résolvant ainsi le…
Navigation et SLAM Référentiel
 Source ouverte
Implémentation d'un robot mobile autonome avec des systèmes de segmentation sémantique, de détection d'objets, de planification de mouvements et de contrôle
Planification et contrôle des mouvements Référentiel
 Source ouverte
Stationnement parallèle autonome d'une voiture comme un robot utilisant l'environnement de simulation Gazebo
Simulation et physique Référentiel
 Source ouverte
Perception autonome
Perception et géométrie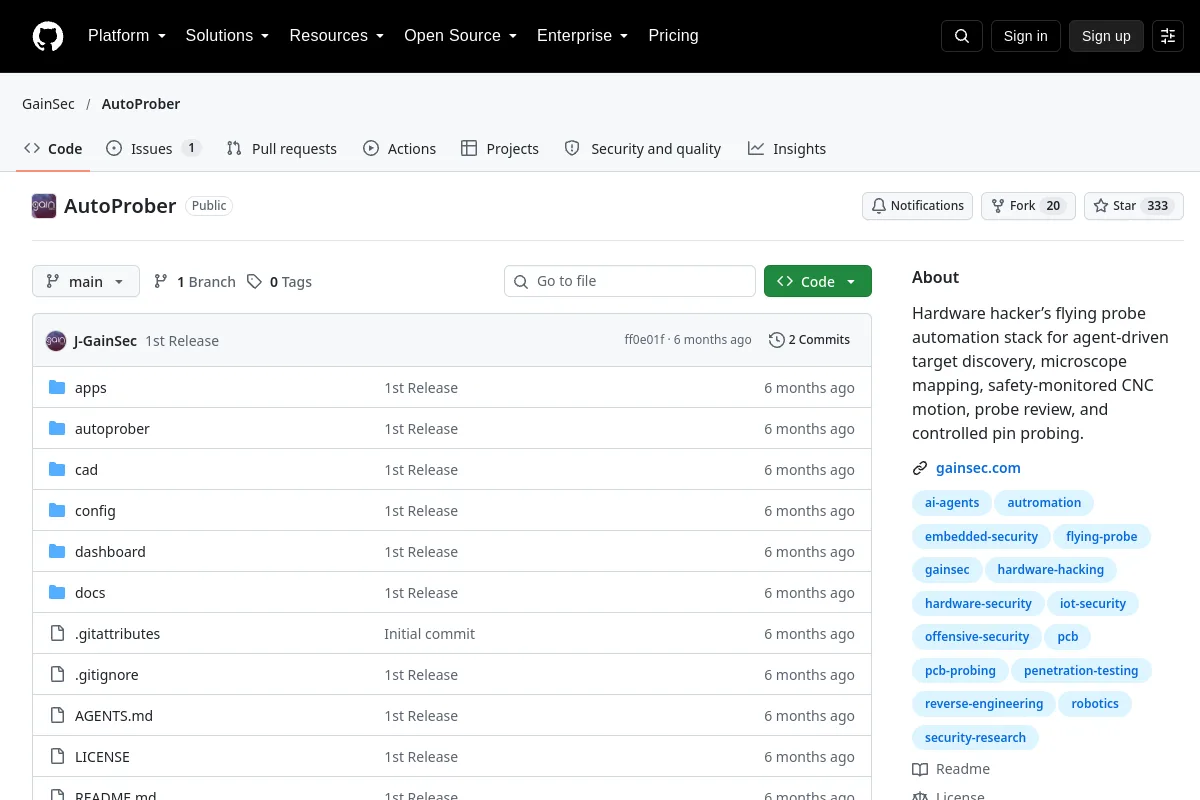 Référentiel
 Recherche
Pile d'automatisation à sonde volante avec cartographie au microscope et contrôle de mouvement CNC.
Navigation et SLAM Référentiel
 Recherche
Logiciel pour la plateforme de véhicules autonomes AutoRally.
Systèmes de flotte et d'autonomie Référentiel
 Source ouverte
Amélioration des capacités LLM/VLM pour la planification des tâches et des mouvements du robot avec des outils supplémentaires basés sur des algorithmes.
Planification et contrôle des mouvements Référentiel
 Référentiel
 Recherche
L'API Python pour les simulations de conduite autonome AVIS Engine.
Systèmes de flotte et d'autonomie Référentiel
 Source ouverte
Une implémentation d'AVP-SLAM et quelques nouvelles contributions
Navigation et SLAM Référentiel
 Source ouverte
Outils pour interroger les données de robotique et de drones via un serveur MCP.
Cadres d'apprentissage des robotsConnaissez-vous une ressource qui a sa place ici ?