Référentiel
 Recherche
ackermann_gazebo · Lord-Z
simulation de belvédère du robot Ackermann
Simulation et physiqueLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Recherche
simulation de belvédère du robot Ackermann
Simulation et physique Référentiel
 Recherche
Ce référentiel comprend la simulation d'un véhicule avec un système de conduite Ackermann dans ROS2 Humble & Jazzy et Gazebo Sim Harmonic, utilisant le package Nav2 pour la navigation autonome.
Navigation et SLAM Référentiel
 Recherche
Robot Ackerman sur Gazebo ROS avec planificateur gmapping SLAM TEB move_base
Navigation et SLAM Référentiel
 Source ouverte
Code de recherche AdaptiGraph pour la dynamique de manipulation robotique adaptative aux matériaux.
Perception et géométrie Référentiel
 Source ouverte
La mise en œuvre officielle de « AdaPT : vers des styles de tennis professionnels pour les robots humanoïdes avec planification et suivi de mouvements adaptatifs ».
Planification et contrôle des mouvements Référentiel
 Source ouverte
Un framework ROS 2 pour les systèmes autonomes de robots multi-aériens.
Systèmes de flotte et d'autonomie Référentiel
 Source ouverte
Construit des ressources de simulation prêtes à l'emploi à partir d'images uniques.
Simulation et physique Référentiel
 Recherche
Le module d'inférence pour AgiBot X1.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Un véritable middleware IPC sans copie compatible rclcpp qui prend en charge tous les types de messages ROS, y compris les structures de message déjà générées par rosidl.
Intergiciel et communication Site Web
 Recherche
Environnements visuels interactifs pour des expériences d'IA incarnées.
Simulation et physique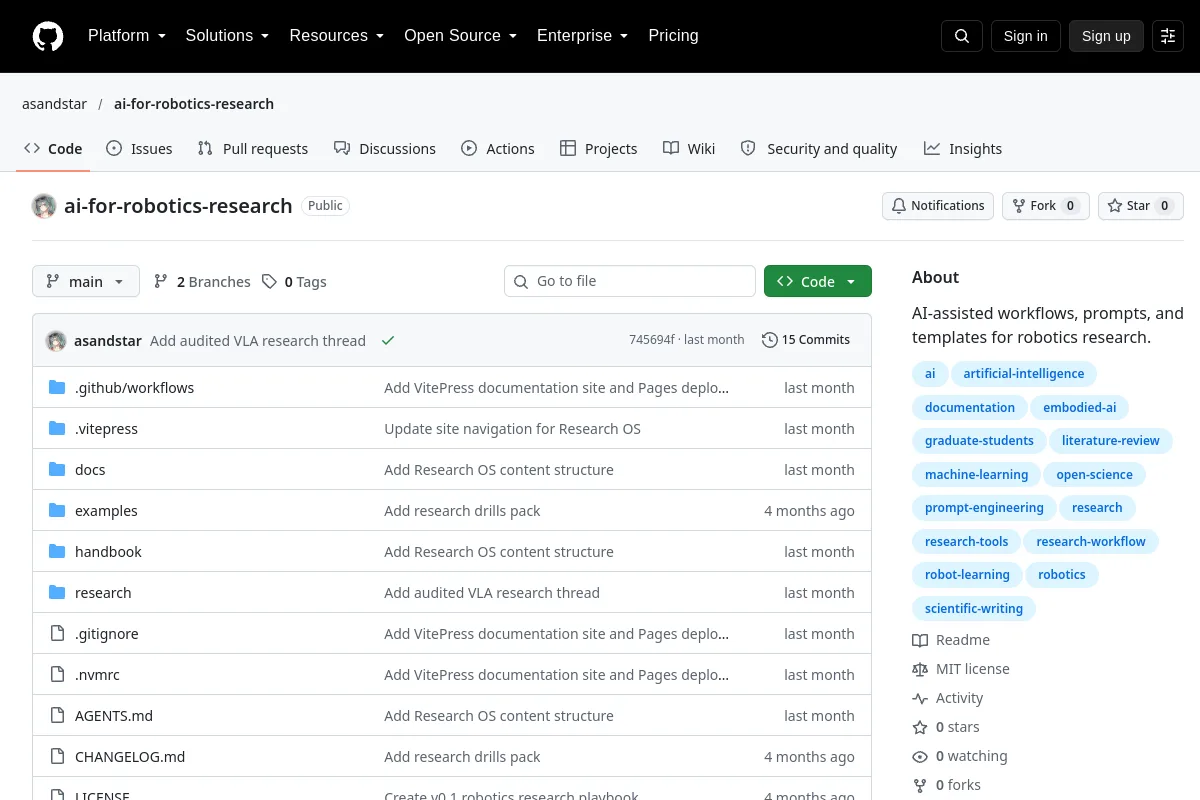 Référentiel
 Source ouverte
Flux de travail, invites et modèles assistés par l'IA pour la recherche en robotique.
Cadres d'apprentissage des robots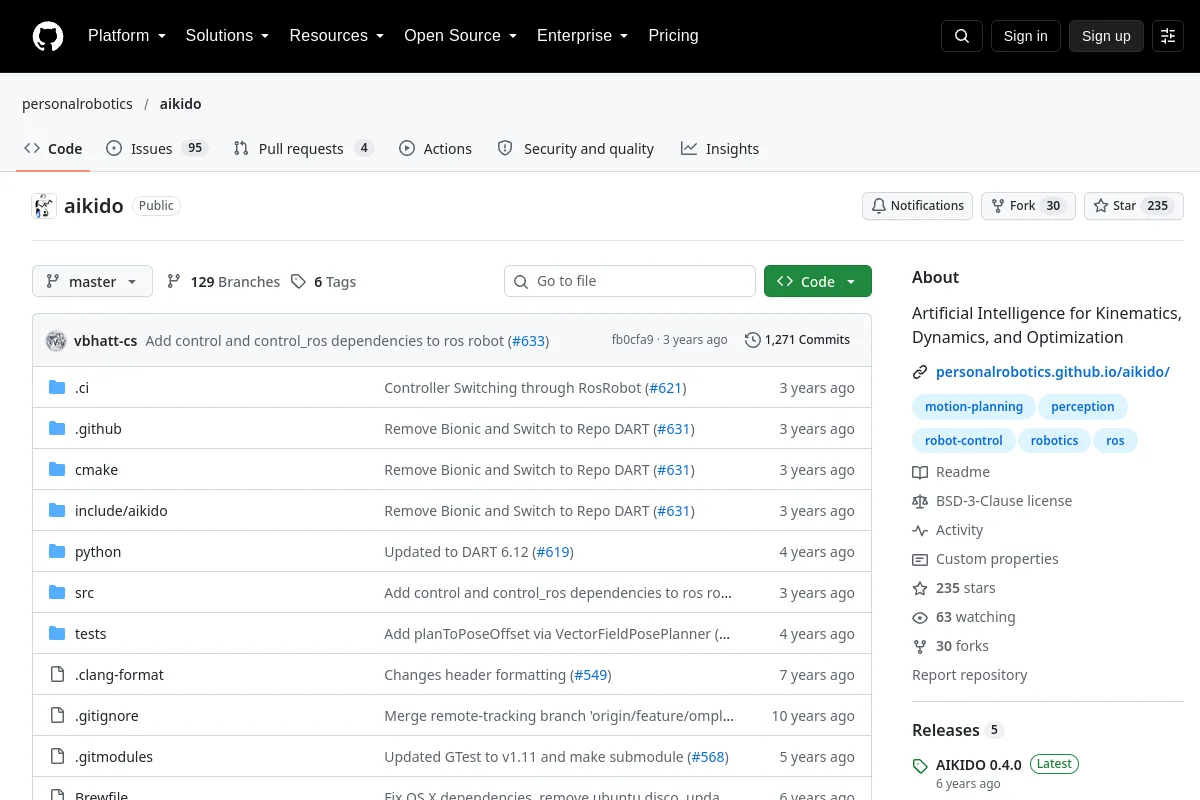 Référentiel
 Source ouverte
Outils pour la cinématique, la dynamique et l'optimisation des robots.
Perception et géométrie Référentiel
 Recherche
Un framework d'exécution pour les applications robotiques modernes.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Plateforme Isaac Gym pour l'apprentissage par renforcement des drones.
Simulation et physique Référentiel
 Source ouverte
Une bibliothèque Python pour l'apprentissage des robots - Une extension de PyRobot
Cadres d'apprentissage des robots Référentiel
 Référentiel
 Recherche
Un cadre de recherche ouvert pour l’IA incarnée.
Perception et géométrie Référentiel
 Source ouverte
Une plateforme ouverte de conduite autonome.
Systèmes de flotte et d'autonomie Référentiel
 Recherche
Documents de la page du projet pour l'apprentissage politique guidé par les agents Priors.
Cadres d'apprentissage des robots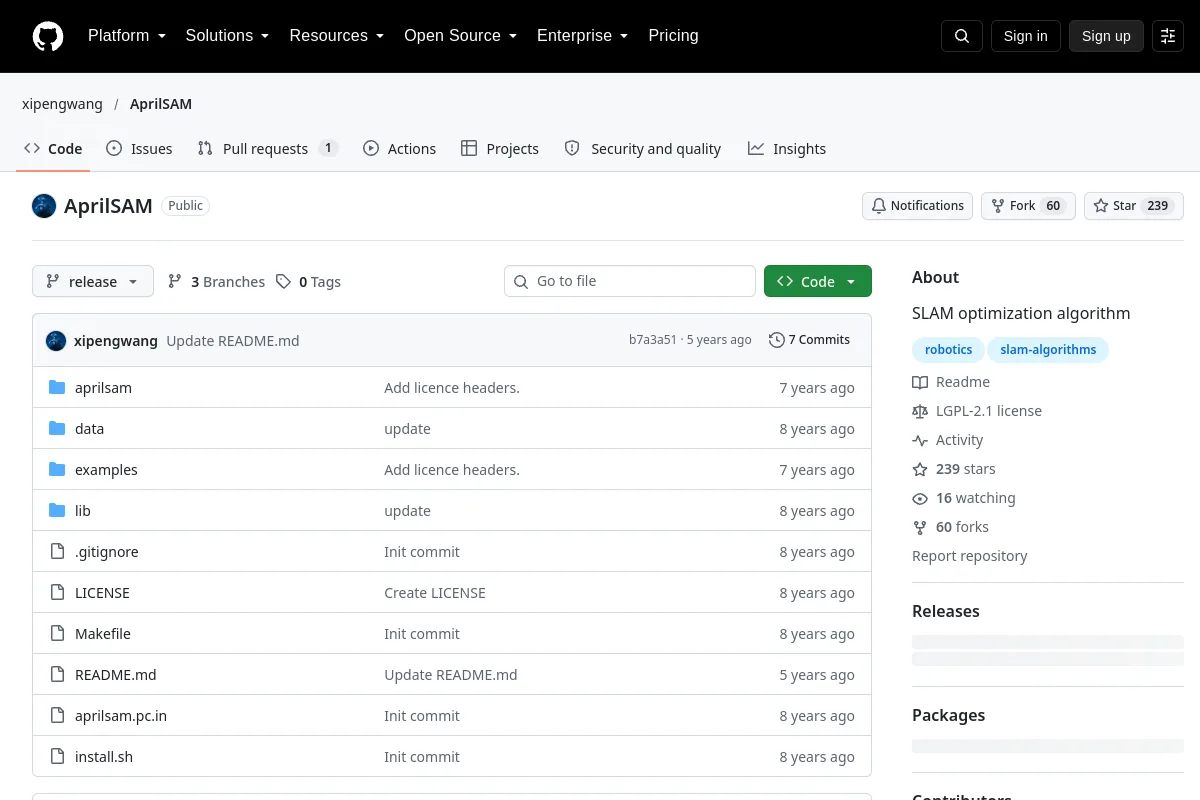 Référentiel
 Recherche
Bibliothèque et exemples d'optimisation de graphiques SLAM.
Navigation et SLAM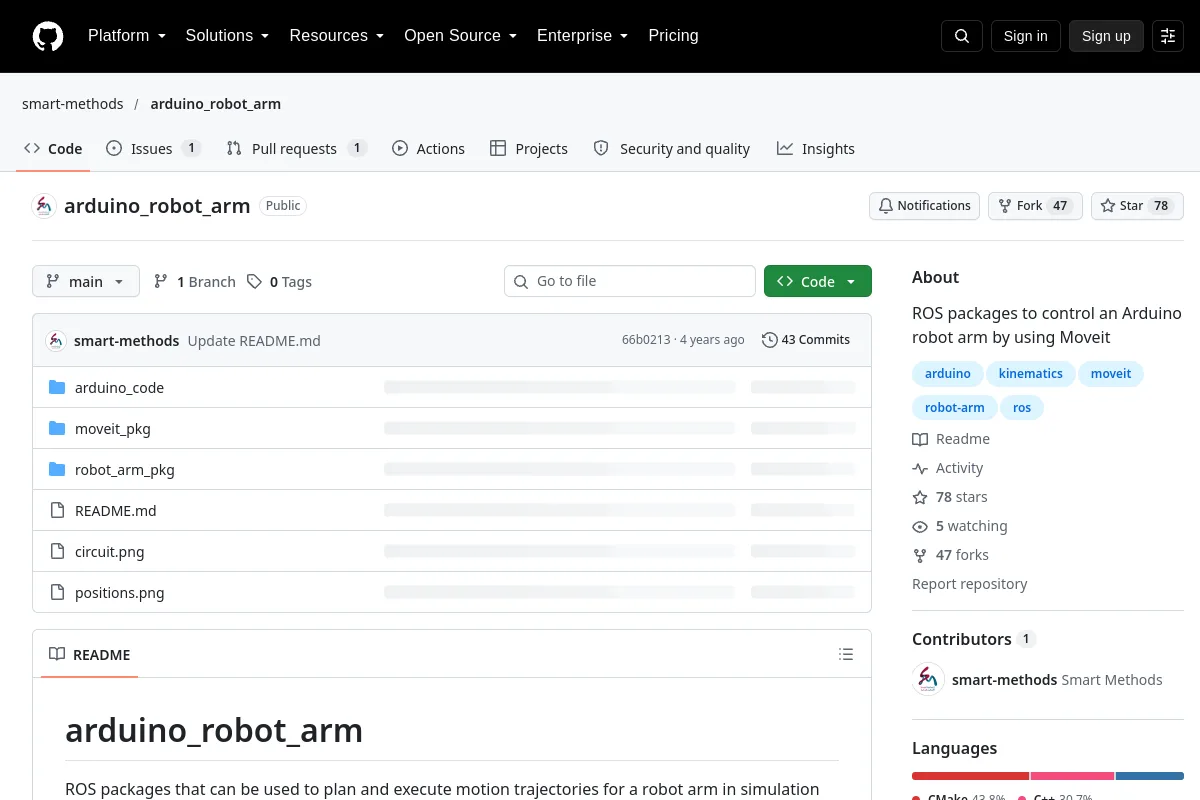 Référentiel
 Recherche
Packages ROS pour contrôler un bras robot Arduino à l'aide de Moveit
SDK de robots Référentiel
 Recherche
Plateforme de simulation multimoteur pour essaims de robots hétérogènes.
Systèmes de flotte et d'autonomie Référentiel
 Source ouverte
Argus est un exploit open source indépendant des ensembles de données et des formats pour l'annotation la plus dense des données d'apprentissage des robots.
Outils de visualisation et de données Référentiel
 Source ouverte
Un studio de robotique basé sur un navigateur pour des scènes, des démonstrations et des expériences.
Logiciel de téléopérationConnaissez-vous une ressource qui a sa place ici ?