 Repositorio
EL DIRECTORIO DE IA INCORPORADO
programas
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio

 Repositorio
 Investigación
ackermann-vehicle-gzsim-ros2 · alitekes1
Este repositorio incluye la simulación de un vehículo con sistema de propulsión Ackermann en ROS2 Humble & Jazzy y Gazebo Sim Harmonic, utilizando el paquete Nav2 para navegación autónoma.
Navegación y SLAM Repositorio
 Investigación
ackerman_ros_robot_gazebo_simulation · chrissunny94
Robot Ackerman en Gazebo ROS con move_base gmapping SLAM TEB planificador
Navegación y SLAM Repositorio
 Código abierto
AdaptiGraph · Boey-li
Código de investigación AdaptiGraph para dinámicas de manipulación robótica adaptativa a materiales.
Percepción y geometría Repositorio
 Código abierto
AdaPT · noitom-robotics
La implementación oficial de "AdaPT: Hacia estilos de tenis profesionales para robots humanoides con seguimiento y planificación de movimiento adaptativo".
Planificación y control de movimiento Repositorio
 Código abierto
aerostack2 · aerostack2
Un marco ROS 2 para sistemas autónomos de robots múltiples aéreos.
Sistemas de flota y autonomía Repositorio
 Código abierto
AffordCraft · AffordCraft
Construye recursos de simulación listos para realizar tareas a partir de imágenes individuales.
Simulación y física Repositorio
 Investigación
agibot x1 infer · AgibotTech
El módulo de inferencia para AgiBot X1.
Marcos de aprendizaje de robots Repositorio
 Código abierto
agnocast · autowarefoundation
Un middleware IPC de copia cero verdadera compatible con rclcpp que admite todos los tipos de mensajes ROS, incluidas las estructuras de mensajes ya generadas por rosidl.
Middleware y comunicación Sitio web
 Investigación
AI2-THOR
Entornos visuales interactivos para experimentos de IA incorporados.
Simulación y física Repositorio
 Código abierto
ai for robotics research · asandstar
Flujos de trabajo, indicaciones y plantillas asistidos por IA para la investigación en robótica.
Marcos de aprendizaje de robots Repositorio
 Código abierto
aikido · personalrobotics
Herramientas para cinemática, dinámica y optimización de robots.
Percepción y geometría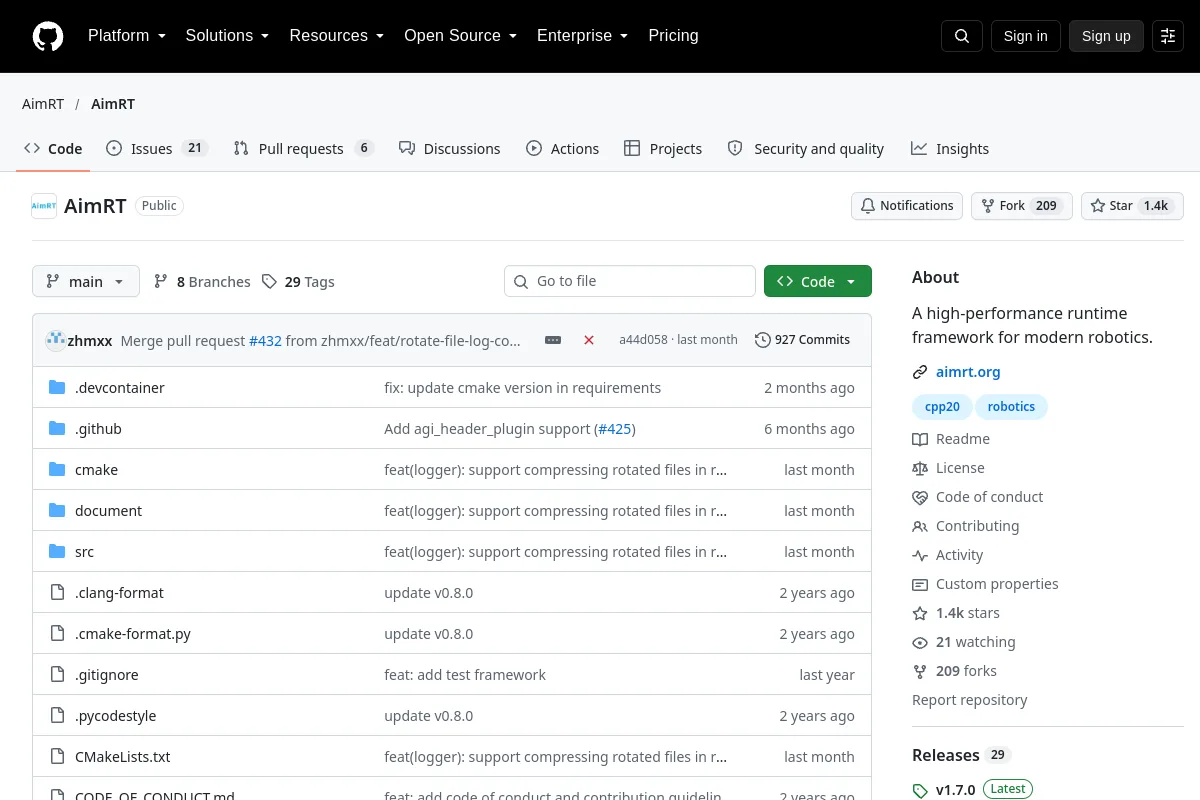 Repositorio
 Investigación
AimRT · AimRT
Un marco de tiempo de ejecución para aplicaciones de robótica modernas.
Marcos de aprendizaje de robots Repositorio
 Código abierto
AirGym · emNavi
Plataforma Isaac Gym para el aprendizaje por refuerzo con drones.
Simulación y física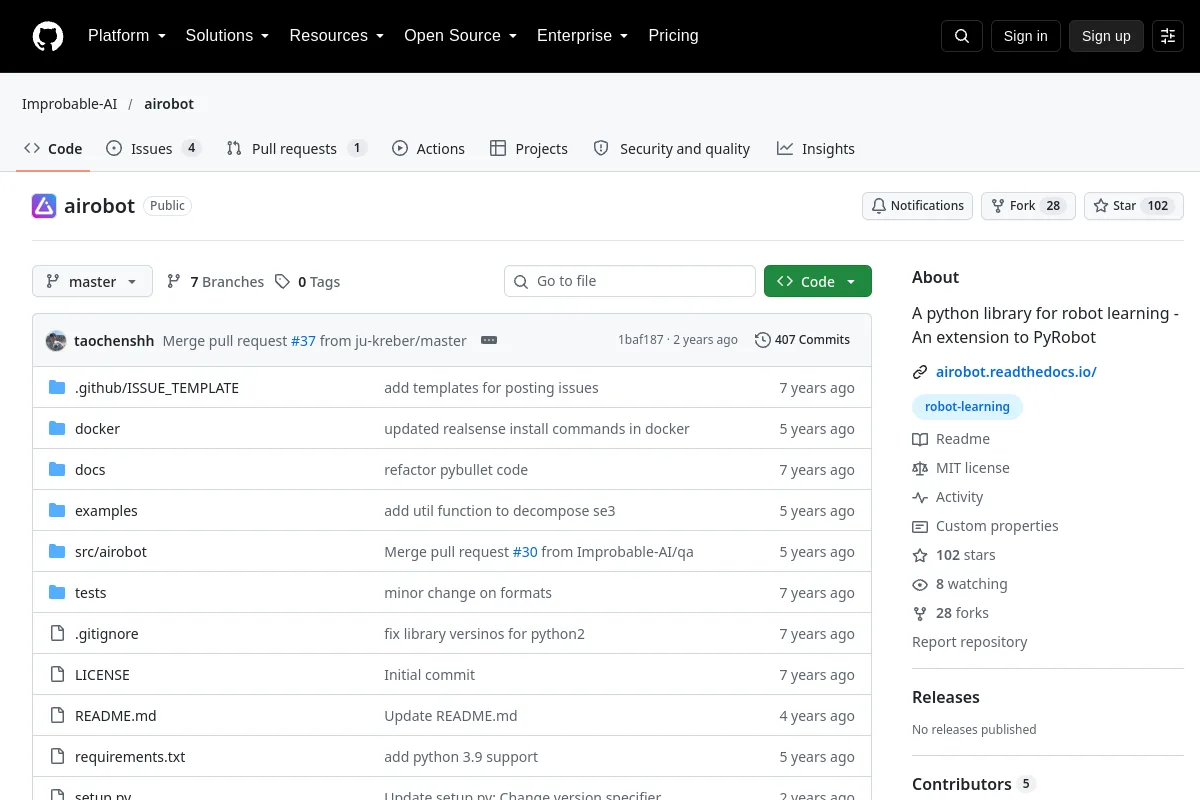 Repositorio
 Código abierto
airobot · Improbable-AI
Una biblioteca de Python para el aprendizaje de robots: una extensión de PyRobot
Marcos de aprendizaje de robots Repositorio
 Repositorio
 Investigación
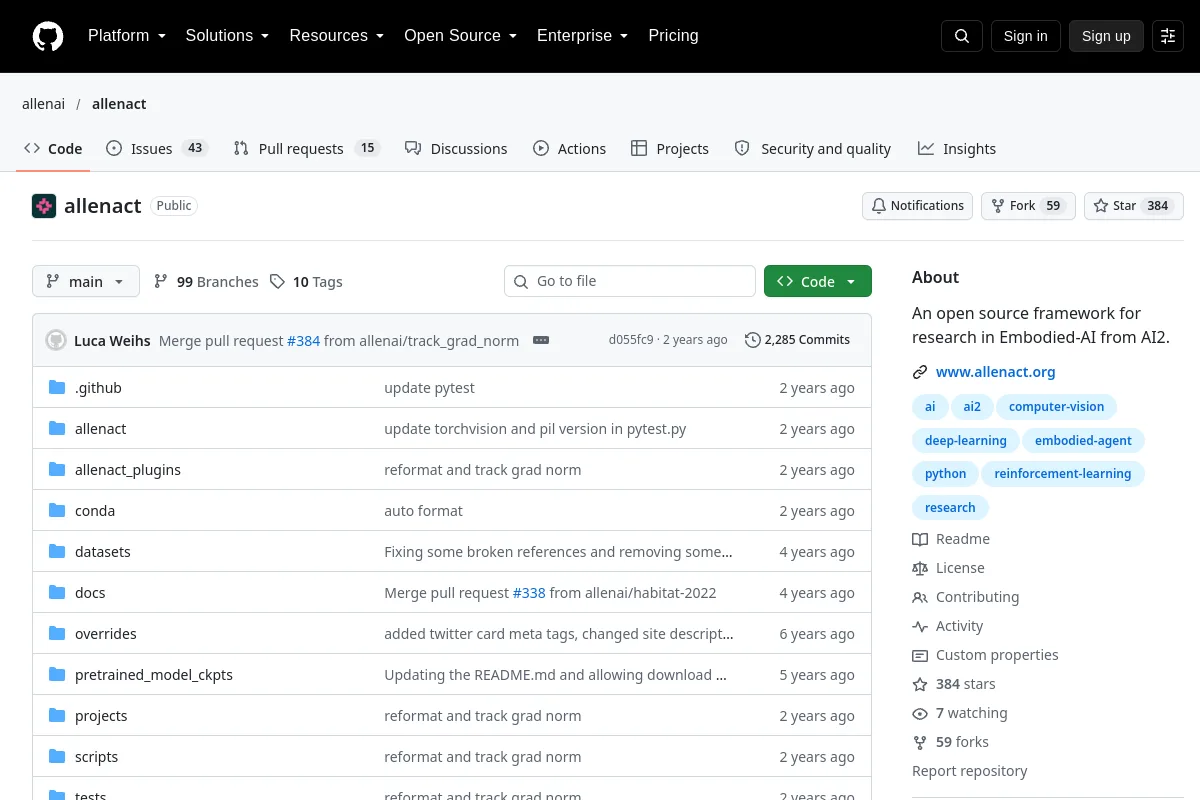
allenact · allenai
Un marco de investigación abierto para la IA incorporada.
Percepción y geometría Repositorio
 Código abierto
apollo · ApolloAuto
Una plataforma abierta de conducción autónoma.
Sistemas de flota y autonomía Repositorio
 Investigación
APPL · Agentics-robotics
Materiales de la página del proyecto para el aprendizaje de políticas guiado por Agent Priors.
Marcos de aprendizaje de robots Repositorio
 Investigación
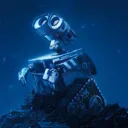
AprilSAM · xipengwang
Biblioteca y ejemplos de optimización de gráficos SLAM.
Navegación y SLAM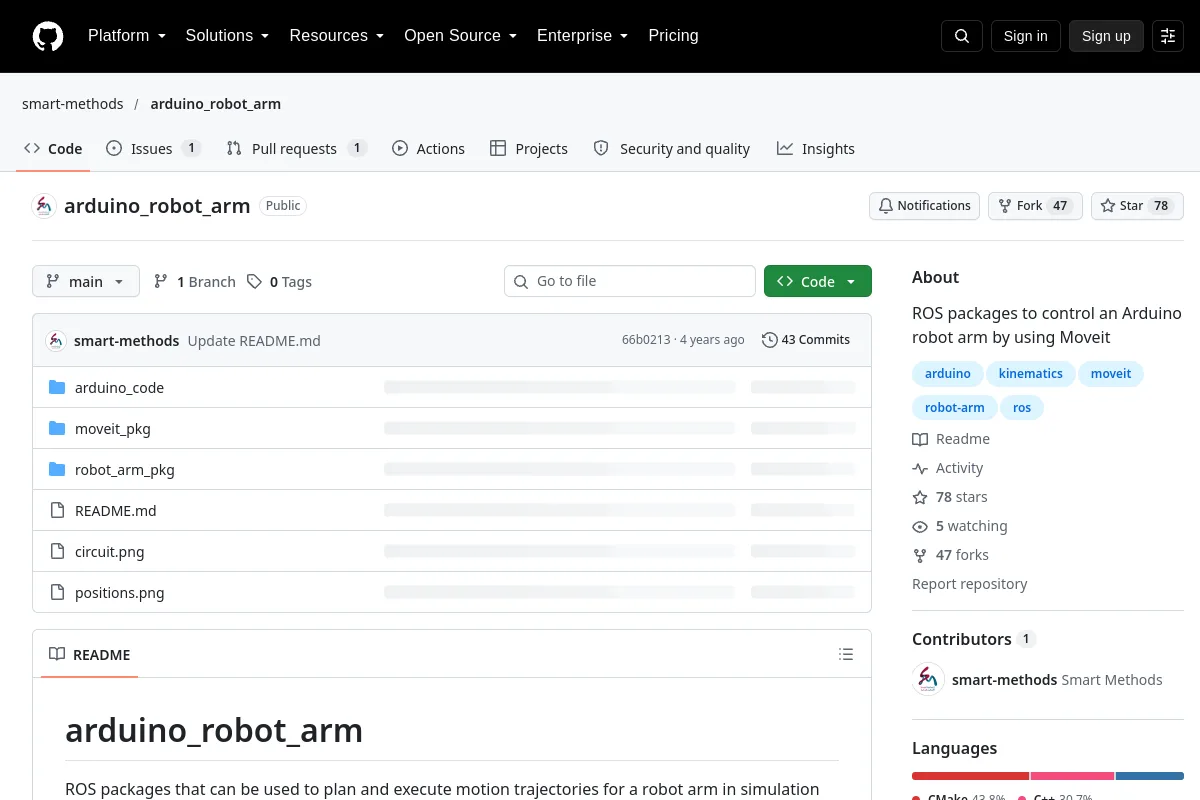 Repositorio
 Investigación
arduino_robot_arm · smart-methods
Paquetes ROS para controlar un brazo robótico Arduino usando Moveit
SDK de robots Repositorio
 Investigación
argos3 · ilpincy
Plataforma de simulación multimotor para enjambres de robots heterogéneos.
Sistemas de flota y autonomía Repositorio
 Código abierto
argus · Pantheon-Industries-Inc
Argus es un arnés independiente del formato y del conjunto de datos de código abierto para la anotación más densa de datos de aprendizaje de robots.
Herramientas de visualización y datos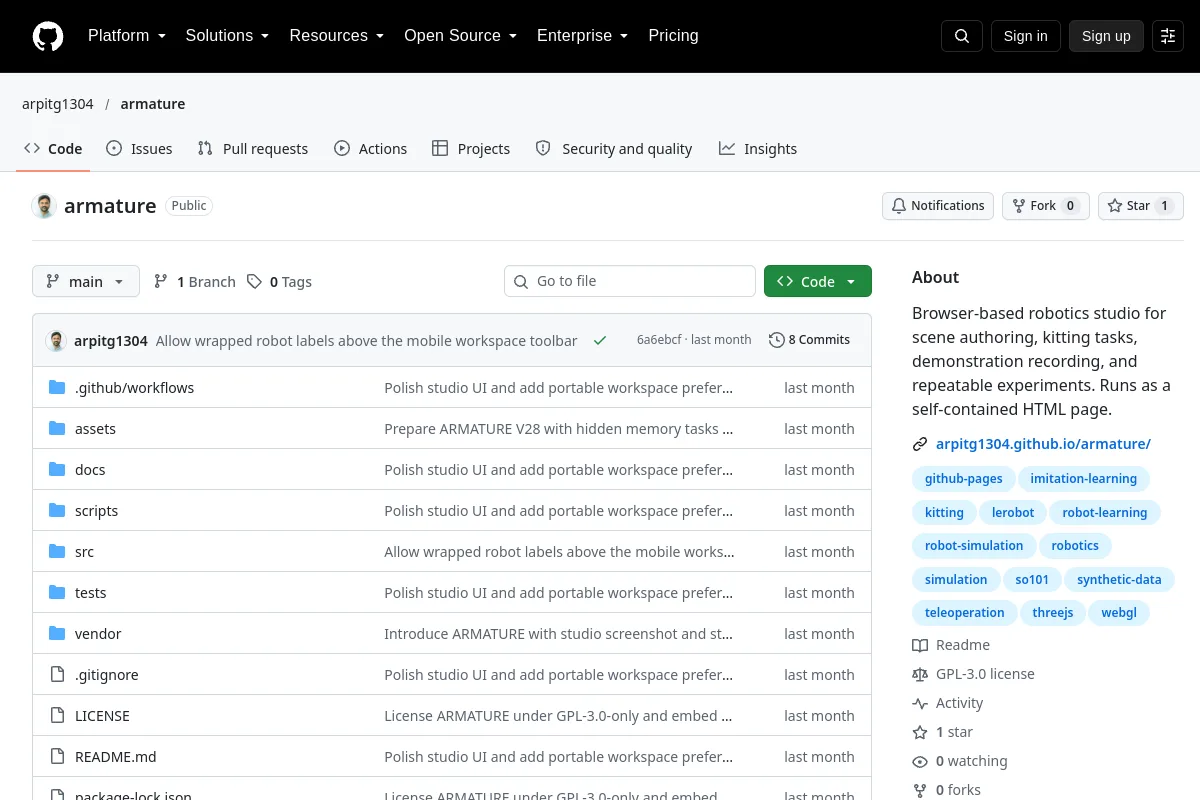 Repositorio
 Código abierto
armature · arpitg1304
Un estudio de robótica basado en navegador para escenas, demostraciones y experimentos.
Software de teleoperaciónUN LUGAR PARA TU PRÓXIMO DESCUBRIMIENTO
Sugerir un recurso ↗El ecosistema sigue creciendo.
¿Conoce algún recurso que pertenezca aquí?