 Repositorio
 Investigación
gazebo_models · osrf
Base de datos de Gazebo de modelos SDF. Este es un predecesor de https://app.gazebosim.org
Activos de escenas y objetos
programas / Investigación
Robot Ackerman en Gazebo ROS con move_base gmapping SLAM TEB planificador
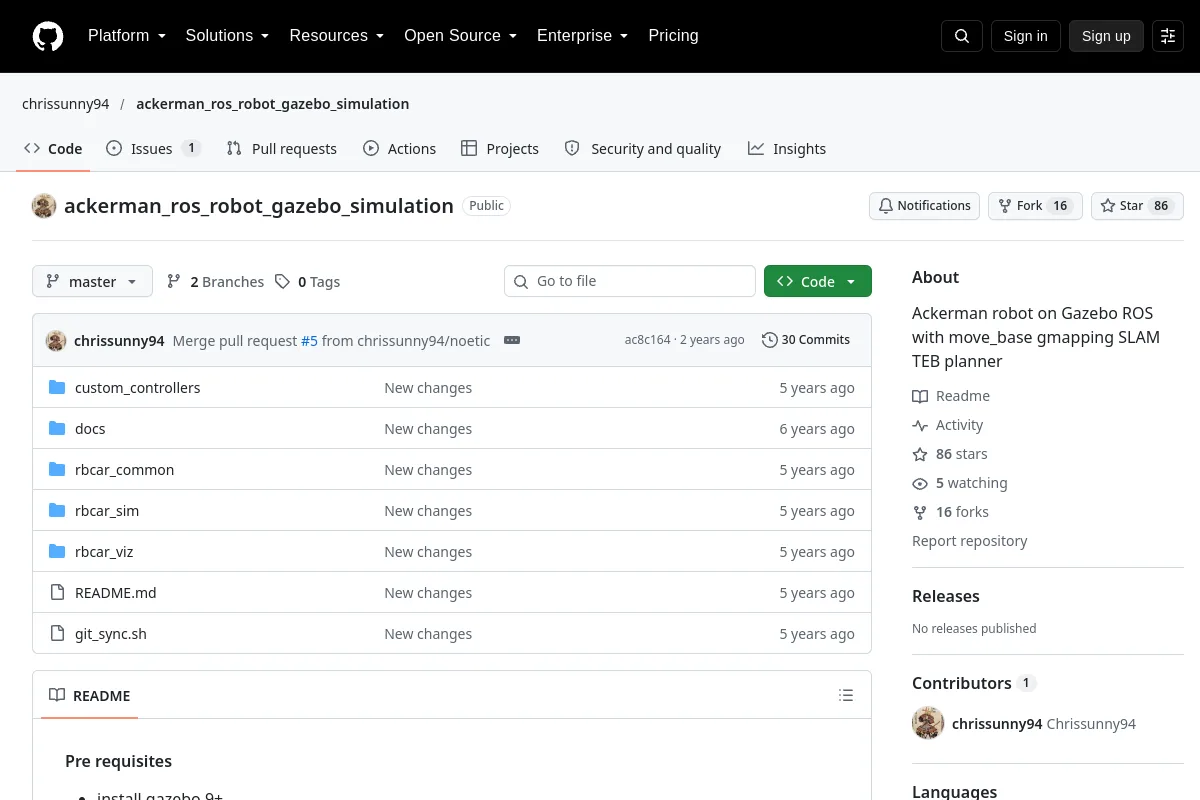
Robot Ackerman en Gazebo ROS con move_base gmapping SLAM TEB planificador
Propósito del editor: robot Ackerman en Gazebo ROS con move_base gmapping planificador SLAM TEB
Inspeccione las instrucciones de instalación, las versiones compatibles, los ejemplos y las interfaces en la fuente. Este directorio no afirma que el software haya sido instalado o probado en su robot.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Investigación
Base de datos de Gazebo de modelos SDF. Este es un predecesor de https://app.gazebosim.org
Activos de escenas y objetos