 Repozytorium
KATALOG WCIELONEJ AI
Oprogramowanie
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium

 Repozytorium
 Badania
ackermann-vehicle-gzsim-ros2 · alitekes1
Repozytorium zawiera symulację pojazdu z układem napędowym Ackermann w programach ROS2 Humble & Jazzy i Gazebo Sim Harmonic, z wykorzystaniem pakietu Nav2 do nawigacji autonomicznej.
Nawigacja i SLAM Repozytorium
 Badania
ackerman_ros_robot_gazebo_simulation · chrissunny94
Robot Ackerman na Gazebo ROS z mapowaniem move_base planistą SLAM TEB
Nawigacja i SLAM Repozytorium
 Otwarte źródło
AdaptiGraph · Boey-li
Kod badawczy AdaptiGraph dotyczący dynamiki manipulacji robotami adaptującymi się do materiałów.
Percepcja i geometria Repozytorium
 Otwarte źródło
AdaPT · noitom-robotics
Oficjalna realizacja „AdaPT: w kierunku profesjonalnych stylów tenisowych dla robotów humanoidalnych z adaptacyjnym planowaniem i śledzeniem ruchu”.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
aerostack2 · aerostack2
Struktura ROS 2 dla autonomicznych systemów z wieloma antenami i robotami.
Systemy flotowe i autonomiczne Repozytorium
 Otwarte źródło
AffordCraft · AffordCraft
Konstruuje gotowe do wykonania zadania zasoby symulacyjne z pojedynczych obrazów.
Symulacja i fizyka Repozytorium
 Badania
agibot x1 infer · AgibotTech
Moduł wnioskowania dla AgiBot X1.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
agnocast · autowarefoundation
Oprogramowanie pośrednie IPC kompatybilne z rclcpp, z prawdziwą kopią zerową, które obsługuje wszystkie typy komunikatów ROS, w tym struktury komunikatów już wygenerowane przez rosidl.
Oprogramowanie pośredniczące i komunikacja Strona internetowa
 Badania
AI2-THOR
Interaktywne środowiska wizualne do eksperymentów z ucieleśnioną sztuczną inteligencją.
Symulacja i fizyka Repozytorium
 Otwarte źródło
ai for robotics research · asandstar
Przepływ pracy, podpowiedzi i szablony wspomagane sztuczną inteligencją do badań nad robotyką.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
aikido · personalrobotics
Narzędzia do kinematyki, dynamiki i optymalizacji robotów.
Percepcja i geometria Repozytorium
 Badania
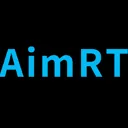
AimRT · AimRT
Struktura środowiska wykonawczego dla nowoczesnych zastosowań robotyki.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
AirGym · emNavi
Platforma Isaac Gym do nauki wzmacniania za pomocą dronów.
Symulacja i fizyka Repozytorium
 Otwarte źródło
airobot · Improbable-AI
Biblioteka Pythona do uczenia robotów – rozszerzenie PyRobot
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Badania
allenact · allenai
Otwarte ramy badawcze dotyczące ucieleśnionej sztucznej inteligencji.
Percepcja i geometria Repozytorium
 Otwarte źródło
apollo · ApolloAuto
Otwarta platforma do jazdy autonomicznej.
Systemy flotowe i autonomiczne Repozytorium
 Badania
APPL · Agentics-robotics
Materiały na stronie projektu umożliwiające naukę zasad pod okiem agentów Priors.
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Badania
arduino_robot_arm · smart-methods
Pakiety ROS do sterowania ramieniem robota Arduino za pomocą Moveit
Zestawy SDK robota Repozytorium
 Badania
argos3 · ilpincy
Wielosilnikowa platforma symulacyjna dla heterogenicznych rojów robotów.
Systemy flotowe i autonomiczne Repozytorium
 Otwarte źródło
argus · Pantheon-Industries-Inc
Argus to narzędzie typu open source niezależne od zbioru danych i formatu, umożliwiające najgęstsze adnotacje danych uczących się robotów.
Narzędzia do wizualizacji i danych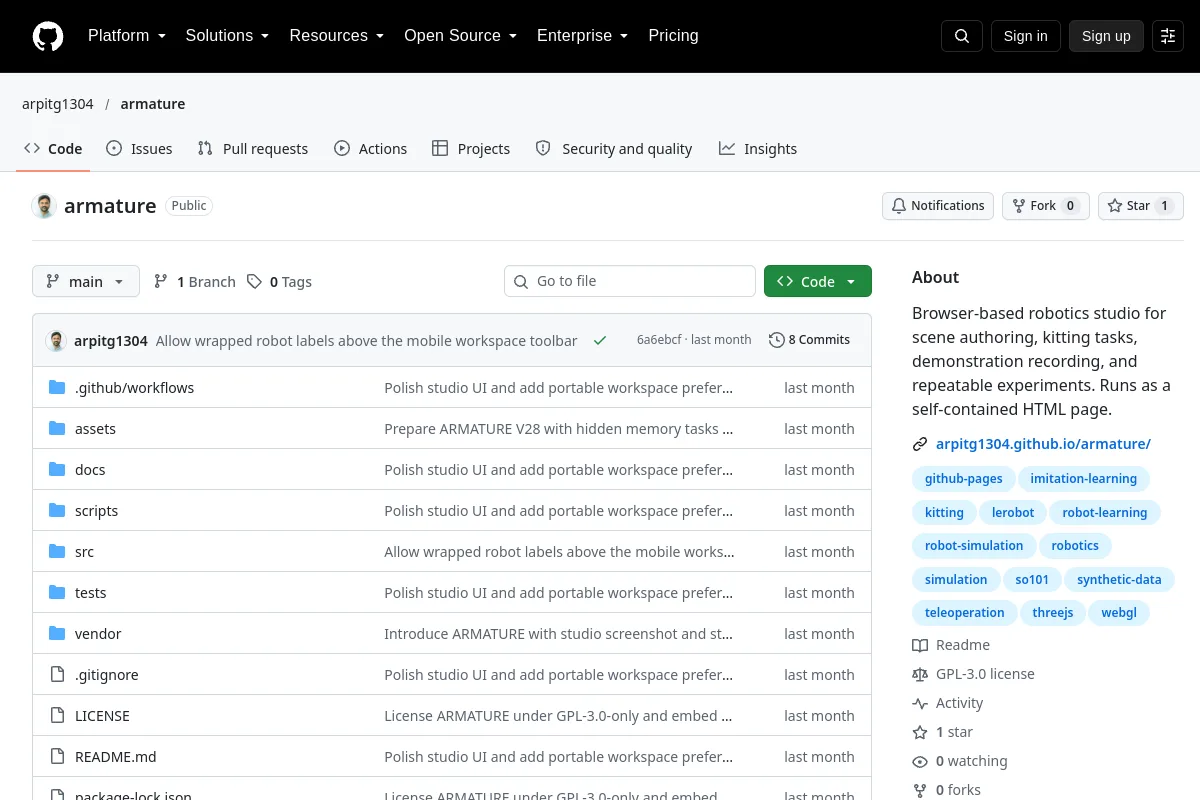 Repozytorium
 Otwarte źródło
armature · arpitg1304
Oparte na przeglądarce studio robotyki do scen, demonstracji i eksperymentów.
Oprogramowanie do teleoperacjiMIEJSCE NA TWOJE KOLEJNE ODKRYCIA
Zaproponuj zasób ↗Ekosystem stale się rozwija.
Znasz zasób, który tu pasuje?