 Repozytorium
 Otwarte źródło
foxglove sdk · foxglove
SDK do rejestrowania i wizualizacji danych robotyki i fizycznej sztucznej inteligencji.
Narzędzia do wizualizacji i danychKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
SDK do rejestrowania i wizualizacji danych robotyki i fizycznej sztucznej inteligencji.
Narzędzia do wizualizacji i danych Repozytorium
 Otwarte źródło
Obsługa Unitree Go2, Unitree G1 dla Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Symulacja i fizyka Repozytorium
 Badania
Oficjalna realizacja artykułu „GSWorld: Photo-realistic Simulation Suite for Robotic Manipulation w zamkniętej pętli”
Symulacja i fizyka Repozytorium
 Otwarte źródło
Implementacja transformatora z artykułu: „Rzeczywista lokomocja humanoidalna z uczeniem się przez wzmacnianie”
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Struktura uczenia się przez wzmocnienie Isaac Gym dla manipulatorów robotów.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Głęboko wyuczona, akcelerowana przez firmę NVIDIA szacowanie pozy obiektów 3D
Percepcja i geometria Repozytorium
 Badania
Model URDF humanoidalnego robota JAXON.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Multimodalna platforma mapowania z odometrią wizualno-inercyjną i przepływami pracy z udziałem wielu robotów.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Narzędzia do tworzenia i konfiguracji oprogramowania sprzętowego dla micro-ROS.
Frameworki uczenia się robotów Repozytorium
 Badania
NeuroSLAM: inspirowany mózgiem system SLAM dla środowisk 3D
Nawigacja i SLAM Repozytorium
 Badania
orb-slam2 z etykietowaniem semantycznym
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Ten kod zawiera algorytm do obliczania stereowizualnego SLAM przy użyciu zarówno funkcji punktu, jak i segmentu linii.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Demonstracja pojazdów rolniczych z wykorzystaniem systemu RAI.
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Otwarte źródło
Rozszerzenie wiersza poleceń ROS 2 przy użyciu modeli językowych.
Frameworki uczenia się robotów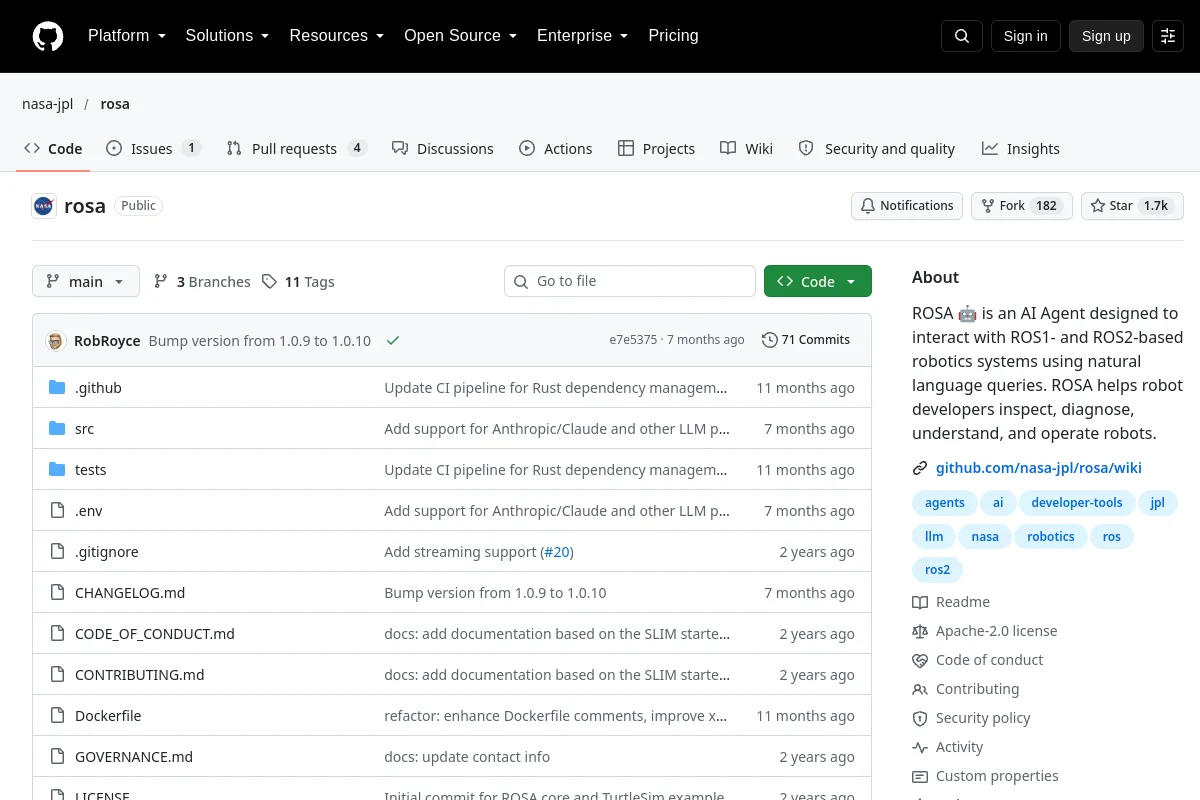 Repozytorium
 Otwarte źródło
Interfejs agenta do interakcji z systemami robotycznymi opartymi na ROS.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Semantyczny atak w czasie rzeczywistym w ROS za pomocą ręcznej kamery RGB-D
Nawigacja i SLAM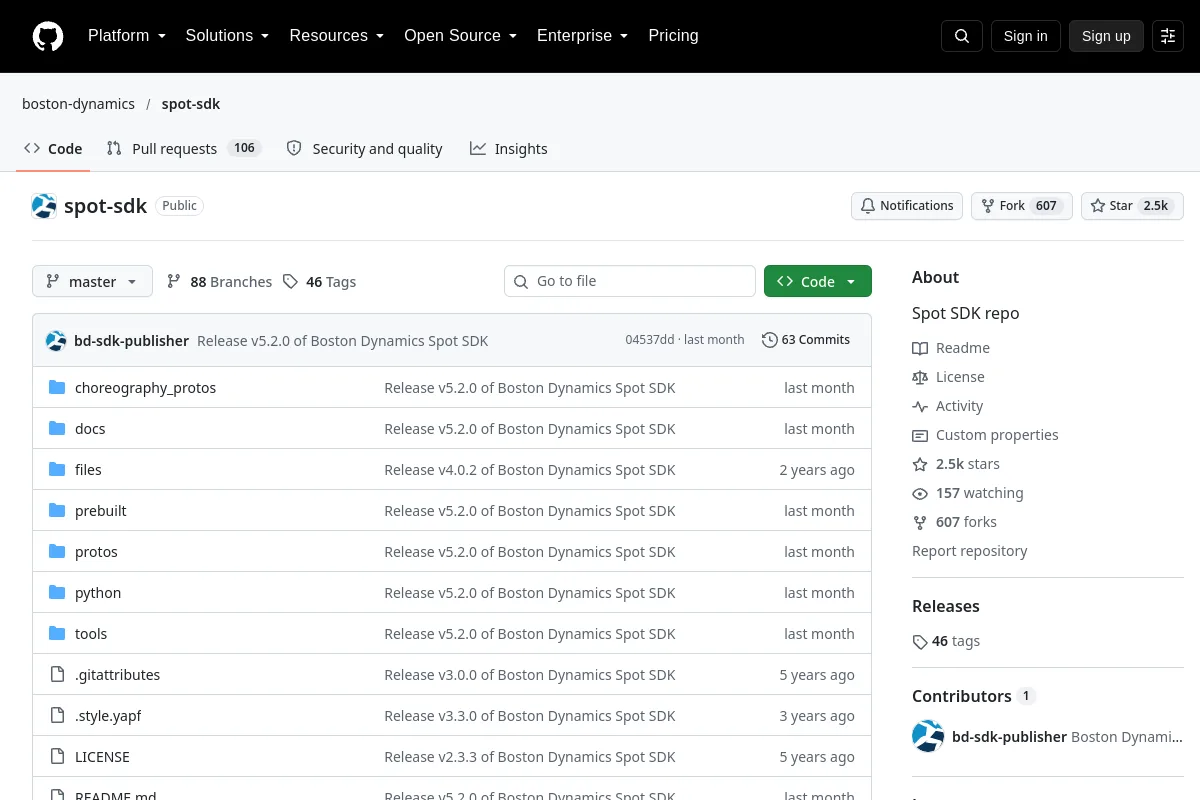 Strona internetowa
 Badania
Narzędzia deweloperskie do integracji oprogramowania z Boston Dynamics Spot.
Zestawy SDK robota Repozytorium
 Otwarte źródło
Kod i dokumentacja dwunożnego robota Spryped.
Planowanie i kontrola ruchu Repozytorium
 Badania
Projekt sterowanego głosem asystenta z ramieniem robota.
Percepcja i geometria Repozytorium
 Otwarte źródło
Implementacja polityki dopasowywania przepływu 3D do manipulacji jednym i dwoma ramionami.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Pakiety eksperymentalne dla manipulatorów ABB w ramach ROS-Industrial (http://wiki.ros.org/abb_experimental)
Zestawy SDK robota Repozytorium
 Otwarte źródło
Nowy sterownik ROS dla robotów ABB
Zestawy SDK robota Repozytorium
 Badania
ACID: Warunkowa, niejawna dynamika wizualna do manipulacji obiektami odkształcalnymi
Frameworki uczenia się robotówZnasz zasób, który tu pasuje?
