 Repository
 Open Source
foxglove sdk · foxglove
SDK zur Protokollierung und Visualisierung von Robotik- und physischen KI-Daten.
Visualisierungs- und DatentoolsDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
SDK zur Protokollierung und Visualisierung von Robotik- und physischen KI-Daten.
Visualisierungs- und Datentools Repository
 Open Source
Unitree Go2, Unitree G1 Unterstützung für Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Simulation & Physik Repository
 Forschung
Offizielle Umsetzung des Papers „GSWorld: Closed-Loop Photo-Realistic Simulation Suite for Robotic Manipulation“
Simulation & Physik Repository
 Open Source
Implementierung des Transformators aus der Arbeit: „Real-World Humanoid Locomotion with Reinforcement Learning“
Frameworks für das Lernen von Robotern Repository
 Open Source
Isaac Gym-Lernrahmen zur Verstärkung für Robotermanipulatoren.
Frameworks für das Lernen von Robotern Repository
 Open Source
Tief erlernte, NVIDIA-beschleunigte 3D-Objektpositionsschätzung
Wahrnehmung & Geometrie Repository
 Forschung
URDF-Modell des humanoiden Roboters JAXON.
Frameworks für das Lernen von Robotern Repository
 Open Source
Multimodales Mapping-Framework mit visuell-inertialer Odometrie und Multi-Roboter-Workflows.
Navigation & SLAM Repository
 Open Source
Build- und Firmware-Setup-Tools für Micro-ROS.
Frameworks für das Lernen von Robotern Repository
 Forschung
NeuroSLAM: Ein vom Gehirn inspiriertes SLAM-System für 3D-Umgebungen
Navigation & SLAM Repository
 Forschung
orb-slam2 mit semantischer Beschriftung
Navigation & SLAM Repository
 Open Source
Dieser Code enthält einen Algorithmus zur Berechnung von stereoskopischem SLAM unter Verwendung von Punkt- und Liniensegmentfunktionen.
Navigation & SLAM Repository
 Open Source
Demonstration landwirtschaftlicher geführter Fahrzeuge unter Verwendung des RAI-Frameworks.
Frameworks für das Lernen von Robotern Repository
 Repository
 Open Source
ROS 2-Befehlszeilenerweiterung mit Sprachmodellen.
Frameworks für das Lernen von Robotern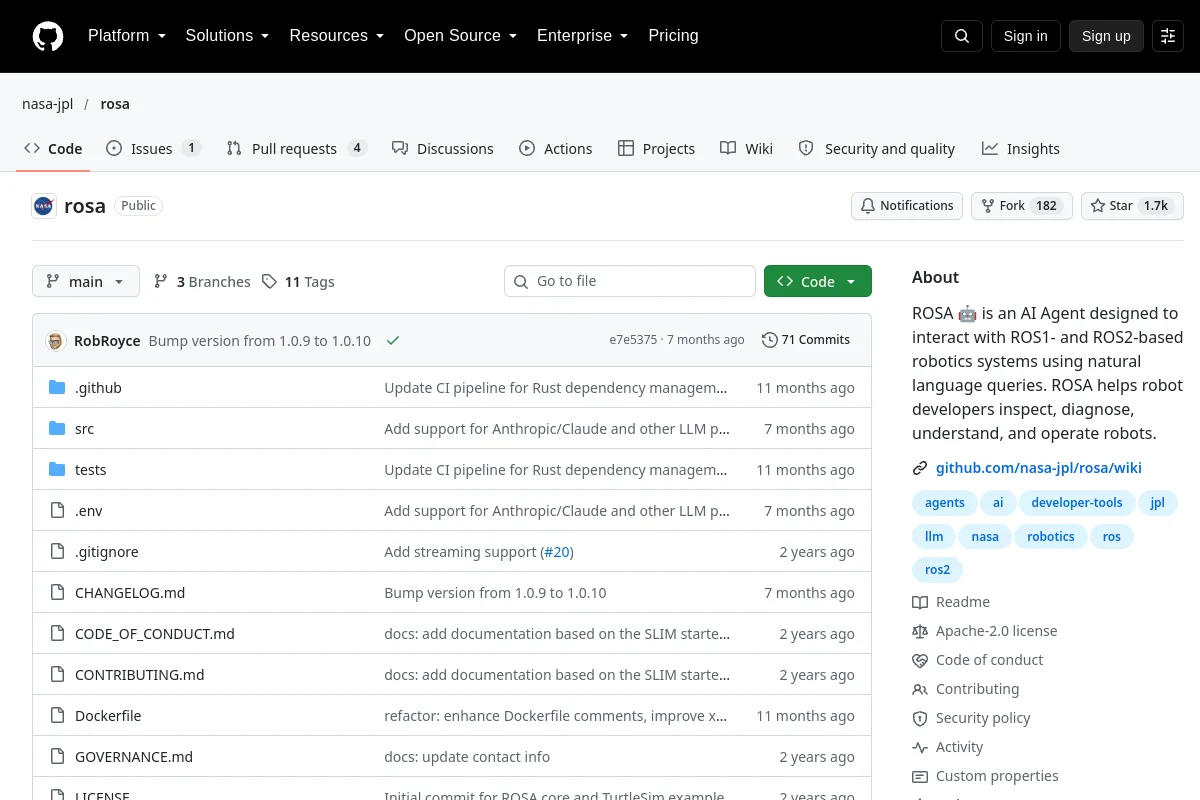 Repository
 Open Source
Eine Agentenschnittstelle für die Interaktion mit ROS-basierten Robotersystemen.
Frameworks für das Lernen von Robotern Repository
 Open Source
Semantischer Slam in Echtzeit in ROS mit einer tragbaren RGB-D-Kamera
Navigation & SLAM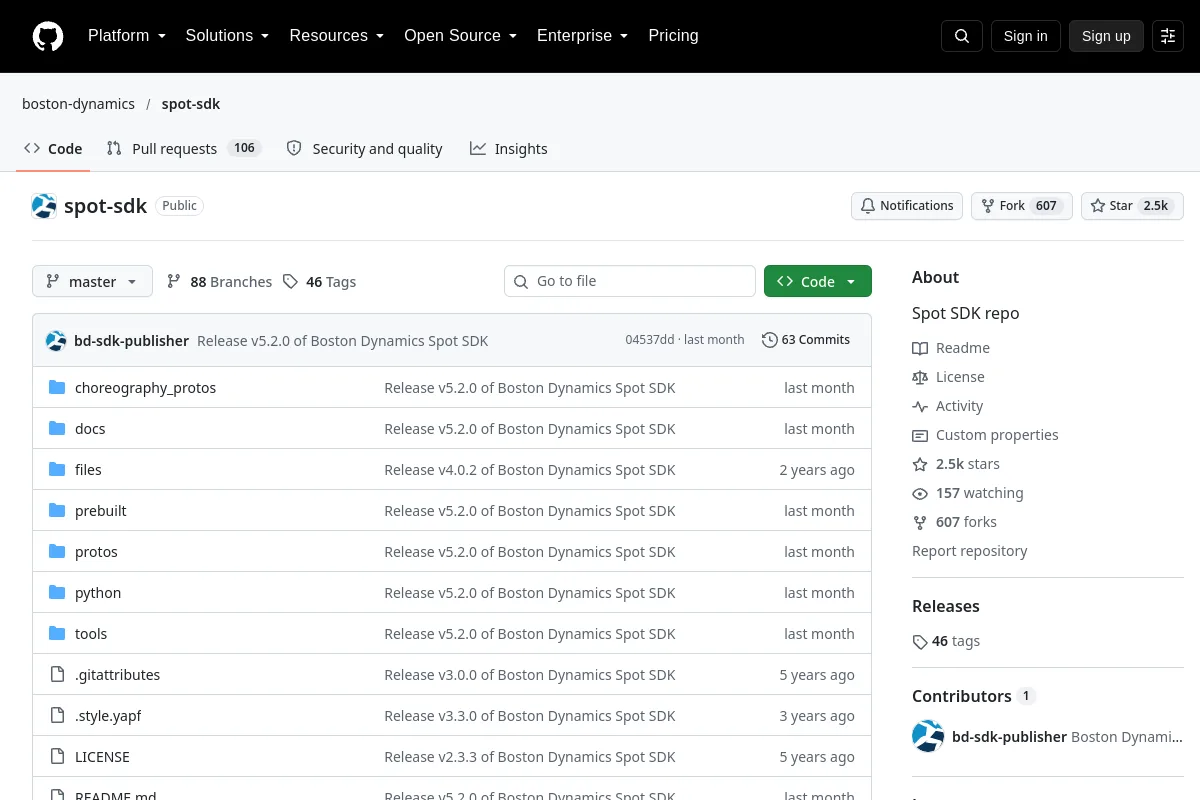 Website
 Forschung
Entwicklertools zur Integration von Software mit Boston Dynamics Spot.
Roboter-SDKs Repository
 Open Source
Code und Dokumentation für den Spryped-Biped-Roboter.
Bewegungsplanung und -steuerung Repository
 Forschung
Sprachgesteuertes Roboterarm-Assistentenprojekt auf dem Tisch.
Wahrnehmung & Geometrie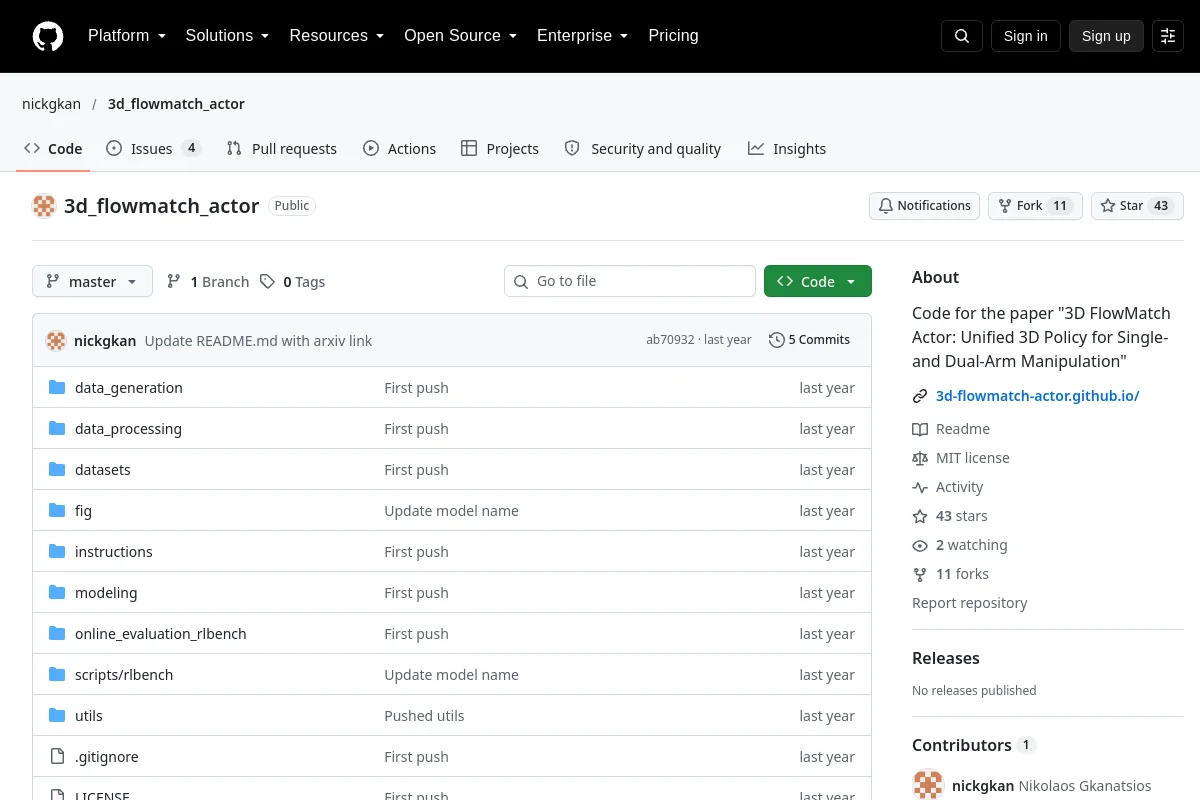 Repository
 Open Source
3D-Flow-Matching-Richtlinienimplementierung für einarmige und zweiarmige Manipulation.
Frameworks für das Lernen von Robotern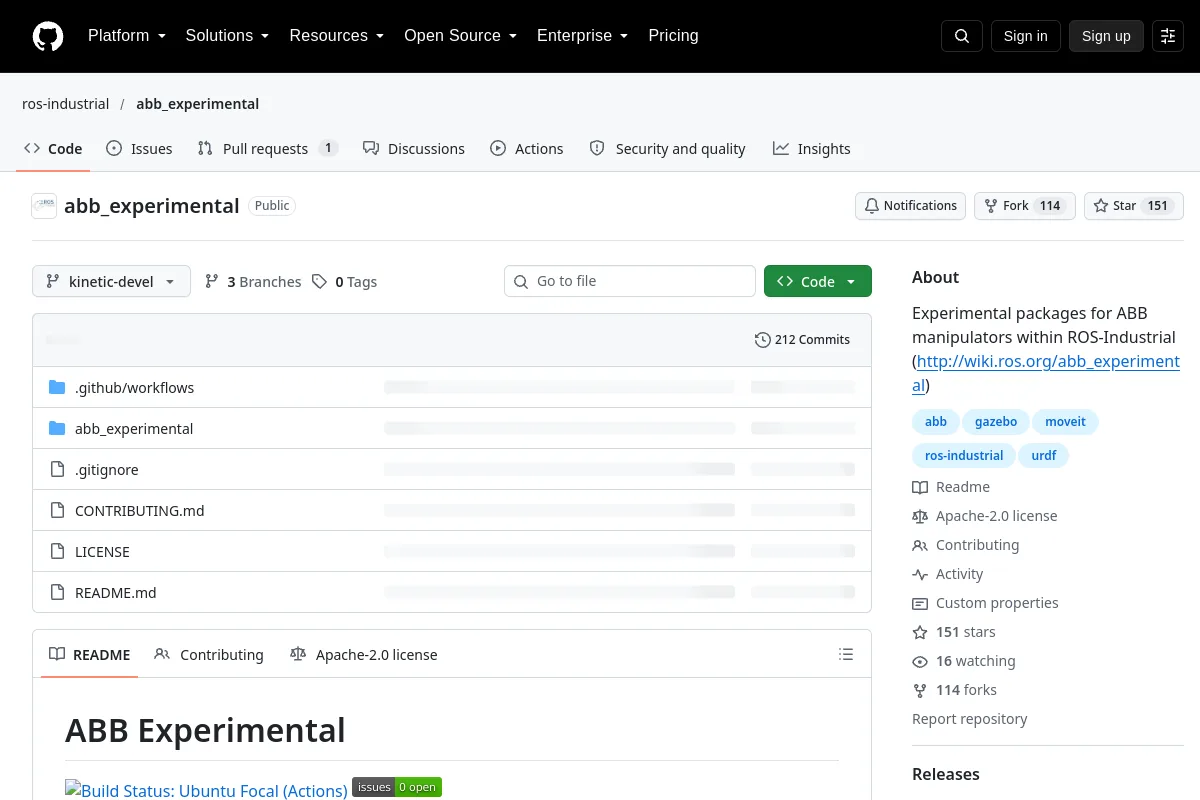 Repository
 Open Source
Experimentelle Pakete für ABB-Manipulatoren innerhalb von ROS-Industrial (http://wiki.ros.org/abb_experimental)
Roboter-SDKs Repository
 Repository
 Forschung
ACID: Aktionsbedingte implizite visuelle Dynamik für die Manipulation verformbarer Objekte
Frameworks für das Lernen von RoboternKennen Sie eine Ressource, die hierher gehört?