 Repository
 Open Source
differentiable robot model · facebookresearch
Differenzierbare Robotermanipulatormodelle zum Erlernen von Dynamik und Steuerung.
Bewegungsplanung und -steuerungDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
Differenzierbare Robotermanipulatormodelle zum Erlernen von Dynamik und Steuerung.
Bewegungsplanung und -steuerung Repository
 Open Source
URDF-Modell des Manipulators Fanuc M-710iC.
Frameworks für das Lernen von Robotern Repository
 Open Source
ROS 2-Integrationsstack für KUKA LBR IIWA- und Med-Roboterarme.
Frameworks für das Lernen von Robotern Repository
 Forschung
ROS 1 URDF- und Collada-Modellressourcen für den Poppy Ergo Jr-Roboter.
Frameworks für das Lernen von Robotern Repository
 Forschung
ROS-Pakete für Kinova Kortex-Roboterarme.
Frameworks für das Lernen von Robotern Repository
 Open Source
ROS 2 Entwicklerpakete für UFACTORY-Roboterprodukte.
Simulation & Physik Repository
 Forschung
Zusätzliche Indoor- und Outdoor-Simulationsumgebungen für Clearpath-Roboter.
Simulation & Physik Repository
 Open Source
Eine Lern-Roadmap für die visuelle SLAM-Entwicklung.
Navigation & SLAM Repository
 Forschung
Ein offenes Mähroboter-Upgrade-Projekt mit RTK-GPS.
Frameworks für das Lernen von Robotern Repository
 Forschung
Vision-Action-Vortraining auf Desktop-Daten zur Übertragung auf verkörperte KI.
Wahrnehmung & Geometrie Repository
 Forschung
Verkörperte Frage-Antwort-Umgebung und Agentenschulungscode.
Frameworks für das Lernen von Robotern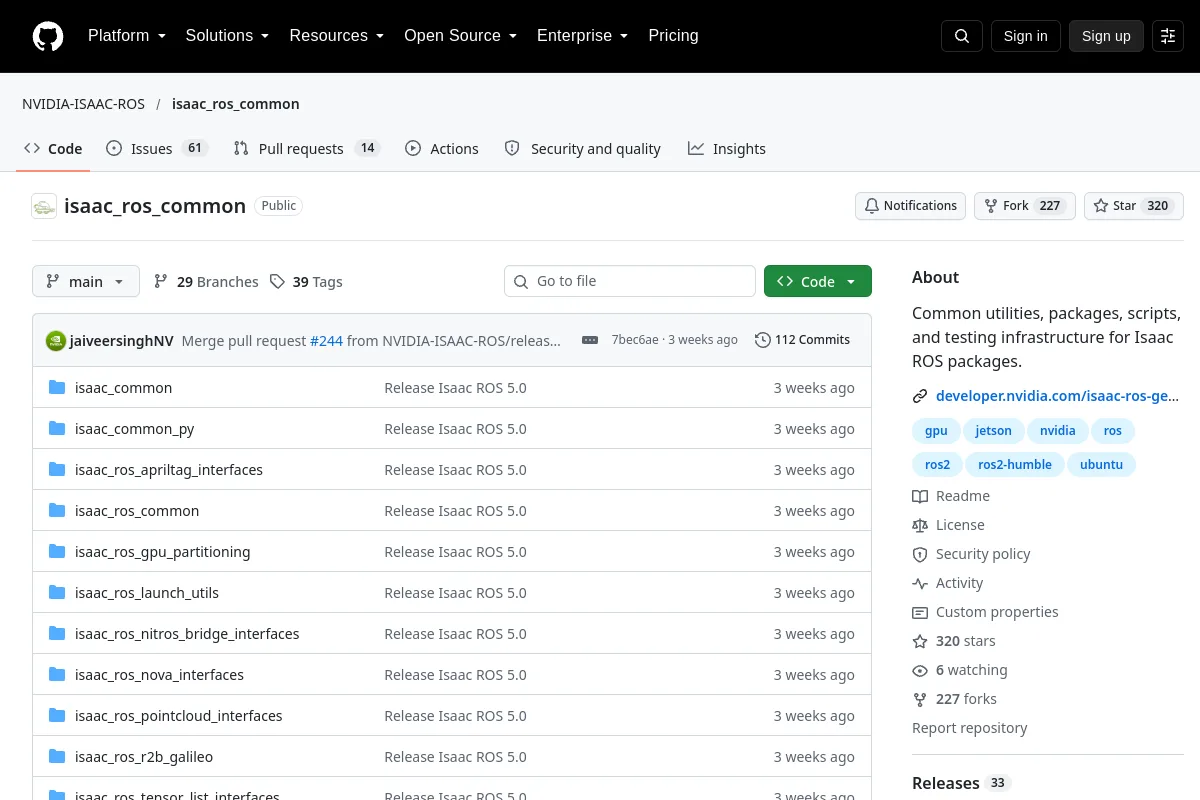 Repository
 Forschung
Allgemeine Dienstprogramme, Pakete, Skripte und Testinfrastruktur für Isaac ROS-Pakete.
Roboter-SDKs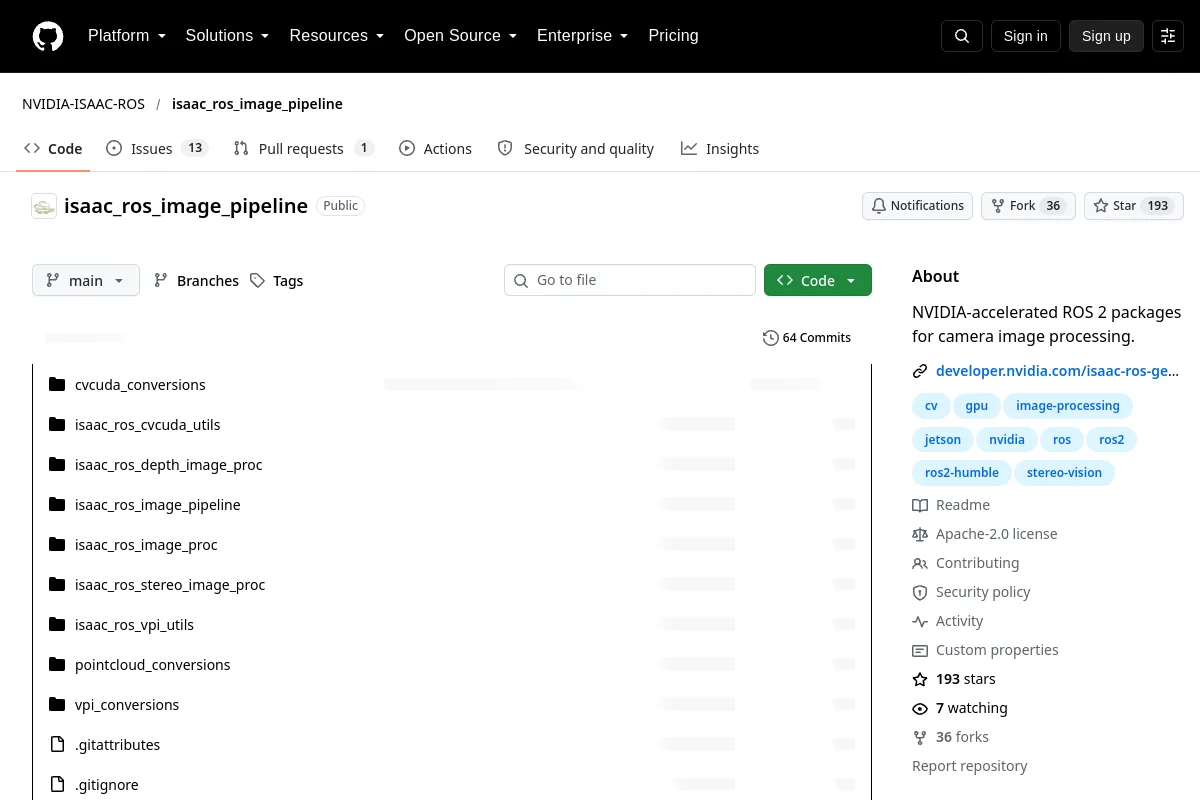 Repository
 Open Source
NVIDIA-beschleunigte ROS 2-Pakete für die Kamerabildverarbeitung.
Frameworks für das Lernen von Robotern Repository
 Open Source
Visuelles SLAM/Odometrie-Paket basierend auf NVIDIA-beschleunigtem cuVSLAM
Navigation & SLAM Repository
 Repository
 Forschung
Robuste visuelle Stereo-Inertial-Odometrie für schnellen autonomen Flug
Navigation & SLAM Repository
 Open Source
Diagnose-Gateway ROS 2 mit einer REST-API für Roboterdaten und -vorgänge.
Flotten- und Autonomiesysteme Repository
 Open Source
Differenzierbare Physik-Engine für Robotik, Lernen und Steuerung.
Bewegungsplanung und -steuerung Repository
 Open Source
Eine leistungsstarke Isaac Sim-Erweiterung zum Konvertieren von MuJoCo XML Configuration Format (MJCF)-Dateien in das Universal Scene Description (USD)-Format
Simulation & Physik Repository
 Open Source
Offizielles Repository von „MotionTrans: Human VR Data Enable Motion-Level Learning for Robotic Manipulation Policies“
Frameworks für das Lernen von Robotern Repository
 Forschung
Reinforcement-Learning-Trainingscode für AgiBot X1.
Frameworks für das Lernen von Robotern Repository
 Open Source
Hardware- und Softwareressourcen für eine biomimetische, geschickte Roboterhand.
Frameworks für das Lernen von Robotern Repository
 Open Source
CoSLAM ist eine visuelle SLAM-Software, die darauf abzielt, mithilfe mehrerer frei beweglicher Kameras gleichzeitig ihre Egomotion und die 3D-Karte der umgebenden Szenen in einer hochdynamischen Umgebung zu berechnen.
Navigation & SLAM Repository
 Open Source
RGB-D-Encoder SLAM für einen Roboter mit Differentialantrieb in dynamischen Umgebungen
Navigation & SLAMKennen Sie eine Ressource, die hierher gehört?
