 Référentiel
 Source ouverte
differentiable robot model · facebookresearch
Modèles de robots manipulateurs différenciables pour l'apprentissage de la dynamique et du contrôle.
Planification et contrôle des mouvementsLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Modèles de robots manipulateurs différenciables pour l'apprentissage de la dynamique et du contrôle.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Modèle URDF du manipulateur Fanuc M-710iC.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Pile d'intégration ROS 2 pour bras robotisés KUKA LBR IIWA et Med.
Cadres d'apprentissage des robots Référentiel
 Recherche
Actifs de modélisation ROS 1 URDF et Collada pour le robot Poppy Ergo Jr.
Cadres d'apprentissage des robots Référentiel
 Recherche
Packages ROS pour les bras robotisés Kinova Kortex.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Packages de développement ROS 2 pour les produits robotiques UFACTORY.
Simulation et physique Référentiel
 Recherche
Environnements de simulation intérieurs et extérieurs supplémentaires pour les robots Clearpath.
Simulation et physique Référentiel
 Source ouverte
Une feuille de route d'apprentissage pour le développement du SLAM visuel.
Navigation et SLAM Référentiel
 Recherche
Un projet ouvert de mise à niveau d'une tondeuse robot utilisant le GPS RTK.
Cadres d'apprentissage des robots Référentiel
 Recherche
Pré-entraînement vision-action sur les données de bureau pour transfert vers l'IA incarnée.
Perception et géométrie Référentiel
 Recherche
Environnement de réponse aux questions intégré et code de formation des agents.
Cadres d'apprentissage des robots Référentiel
 Recherche
Utilitaires, packages, scripts et infrastructure de test communs pour les packages Isaac ROS.
SDK de robots Référentiel
 Source ouverte
Packages ROS 2 accélérés par NVIDIA pour le traitement des images de caméra.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Package SLAM/odométrie visuel basé sur cuVSLAM accéléré par NVIDIA
Navigation et SLAM Référentiel
 Référentiel
 Recherche
Odométrie inertielle visuelle stéréo robuste pour un vol autonome rapide
Navigation et SLAM Référentiel
 Source ouverte
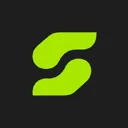
Passerelle de diagnostic ROS 2 avec une API REST pour les données et les opérations du robot.
Systèmes de flotte et d'autonomie Référentiel
 Source ouverte
Moteur physique différenciable pour la robotique, l'apprentissage et le contrôle.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Une puissante extension Isaac Sim pour convertir les fichiers MuJoCo XML Configuration Format (MJCF) au format Universal Scene Description (USD)
Simulation et physique Référentiel
 Source ouverte
Référentiel officiel de « MotionTrans : les données Human VR permettent un apprentissage au niveau du mouvement pour les politiques de manipulation robotique »
Cadres d'apprentissage des robots Référentiel
 Recherche
Code de formation par apprentissage par renforcement pour AgiBot X1.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
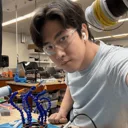
Ressources matérielles et logicielles pour une main robotique adroite biomimétique.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
CoSLAM est un logiciel SLAM visuel qui vise à utiliser plusieurs caméras en mouvement libre pour calculer simultanément leur egomotion et la carte 3D des scènes environnantes dans un environnement hautement dynamique.
Navigation et SLAM Référentiel
 Source ouverte
SLAM d'encodeur RVB-D pour un robot à entraînement différentiel dans des environnements dynamiques
Navigation et SLAMConnaissez-vous une ressource qui a sa place ici ?
