 Bewaarplaats
 Open-source
differentiable robot model · facebookresearch
Differentieerbare robotmanipulatormodellen voor het leren van dynamiek en controle.
Bewegingsplanning en -controleDE BElichaamde AI-DIRECTORY
Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Open-source
Differentieerbare robotmanipulatormodellen voor het leren van dynamiek en controle.
Bewegingsplanning en -controle Bewaarplaats
 Open-source
URDF-model van de Fanuc M-710iC-manipulator.
Kaders voor het leren van robots Bewaarplaats
 Open-source
ROS 2 integratiestack voor KUKA LBR IIWA- en Med-robotarmen.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
ROS 1 URDF- en Collada-modelmiddelen voor de Poppy Ergo Jr-robot.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
ROS-pakketten voor Kinova Kortex robotarmen.
Kaders voor het leren van robots Bewaarplaats
 Open-source
ROS 2-ontwikkelaarspakketten voor UFACTORY-robotproducten.
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
Extra binnen- en buitensimulatieomgevingen voor Clearpath-robots.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Een leerroutekaart voor visuele SLAM-ontwikkeling.
Navigatie & SLAM Bewaarplaats
 Onderzoek
Een open robotmaaier-upgradeproject met behulp van RTK GPS.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Voortraining van visie en actie op desktopgegevens voor overdracht naar belichaamde AI.
Waarneming & geometrie Bewaarplaats
 Onderzoek
Belichaamde vraag-antwoordomgeving en trainingscode voor agenten.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Algemene hulpprogramma's, pakketten, scripts en testinfrastructuur voor Isaac ROS-pakketten.
Robot-SDK's Bewaarplaats
 Open-source
NVIDIA-versnelde ROS 2-pakketten voor camerabeeldverwerking.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Visueel SLAM/odometriepakket gebaseerd op NVIDIA-versnelde cuVSLAM
Navigatie & SLAM Bewaarplaats
 Bewaarplaats
 Onderzoek
Robuuste stereovisuele inertiële odometrie voor snelle autonome vluchten
Navigatie & SLAM Bewaarplaats
 Open-source
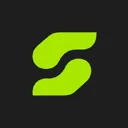
ROS 2 diagnosegateway met een REST API voor robotgegevens en -bewerkingen.
Vloot- en autonomiesystemen Bewaarplaats
 Open-source
Differentieerbare fysica-engine voor robotica, leren en controle.
Bewegingsplanning en -controle Bewaarplaats
 Open-source
Een krachtige Isaac Sim-extensie voor het converteren van MuJoCo XML Configuration Format (MJCF)-bestanden naar Universal Scene Description (USD)-formaat
Simulatie en natuurkunde Bewaarplaats
 Open-source
Officiële repository van “MotionTrans: menselijke VR-gegevens maken leren op bewegingsniveau mogelijk voor robotmanipulatiebeleid”
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Trainingscode voor versterkend leren voor AgiBot X1.
Kaders voor het leren van robots Bewaarplaats
 Open-source
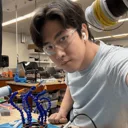
Hardware- en softwarebronnen voor een biomimetische, behendige robothand.
Kaders voor het leren van robots Bewaarplaats
 Open-source
CoSLAM is visuele SLAM-software die tot doel heeft meerdere vrij bewegende camera's te gebruiken om tegelijkertijd hun egobeweging en de 3D-kaart van de omringende scènes in een zeer dynamische omgeving te berekenen.
Navigatie & SLAM Bewaarplaats
 Open-source
RGB-D-encoder SLAM voor een robot met differentiële aandrijving in dynamische omgevingen
Navigatie & SLAMKent u een bron die hier thuishoort?
