 Repositorio
 Código abierto
differentiable robot model · facebookresearch
Modelos diferenciables de manipuladores de robots para el aprendizaje de dinámica y control.
Planificación y control de movimientoEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Modelos diferenciables de manipuladores de robots para el aprendizaje de dinámica y control.
Planificación y control de movimiento Repositorio
 Código abierto
Modelo URDF del manipulador Fanuc M-710iC.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Pila de integración ROS 2 para brazos robóticos KUKA LBR IIWA y Med.
Marcos de aprendizaje de robots Repositorio
 Investigación
Activos del modelo ROS 1 URDF y Collada para el robot Poppy Ergo Jr.
Marcos de aprendizaje de robots Repositorio
 Investigación
Paquetes ROS para brazos robóticos Kinova Kortex.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Paquetes de desarrollador ROS 2 para productos robóticos UFACTORY.
Simulación y física Repositorio
 Investigación
Entornos de simulación interiores y exteriores adicionales para robots Clearpath.
Simulación y física Repositorio
 Código abierto
Una hoja de ruta de aprendizaje para el desarrollo de visual-SLAM.
Navegación y SLAM Repositorio
 Investigación
Un proyecto abierto de actualización de cortacésped robótico utilizando RTK GPS.
Marcos de aprendizaje de robots Repositorio
 Investigación
Entrenamiento previo de visión-acción en datos de escritorio para transferirlos a IA incorporada.
Percepción y geometría Repositorio
 Investigación
Entorno de preguntas y respuestas incorporado y código de capacitación de agentes.
Marcos de aprendizaje de robots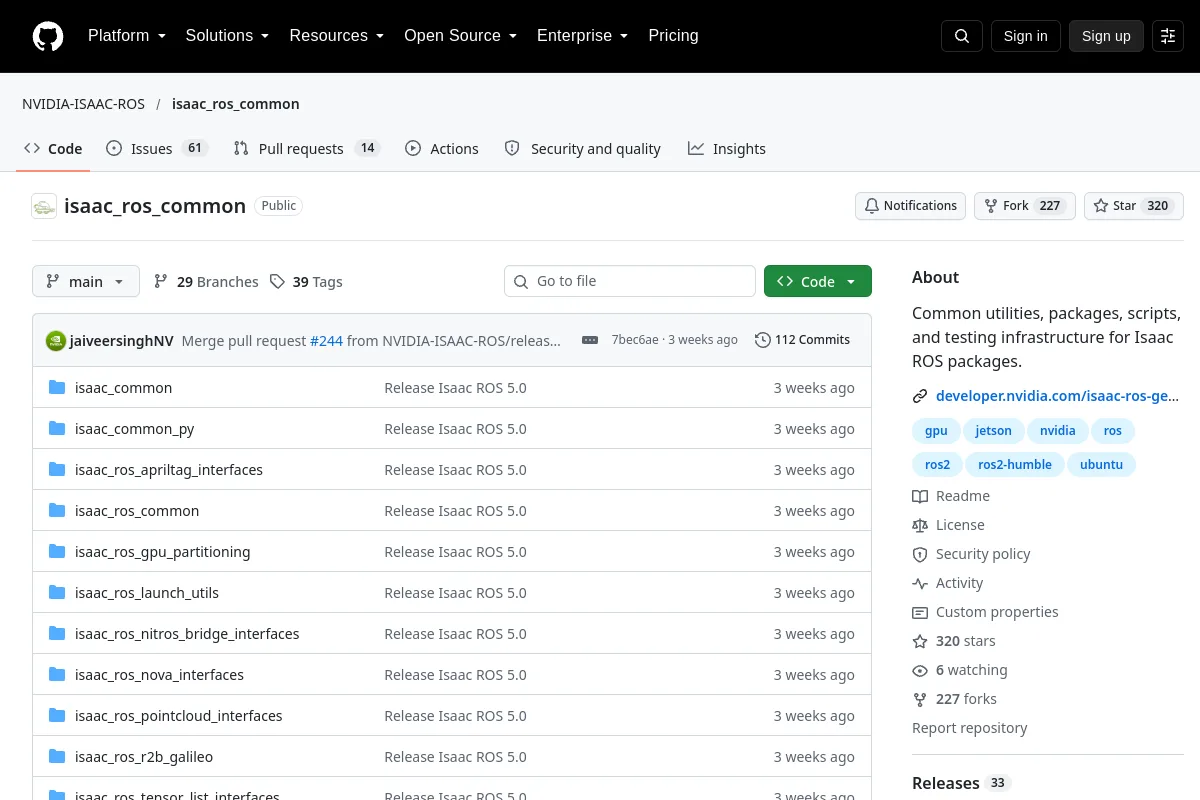 Repositorio
 Investigación
Utilidades, paquetes, scripts e infraestructura de prueba comunes para los paquetes Isaac ROS.
SDK de robots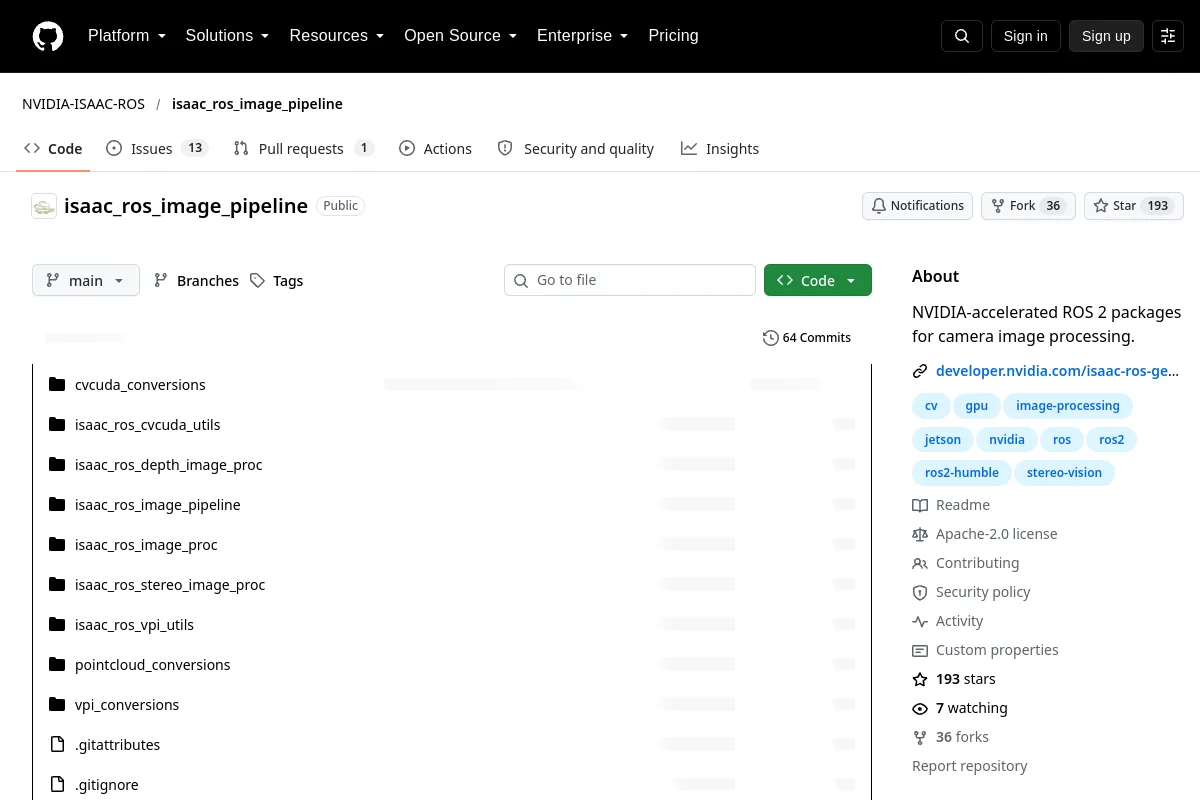 Repositorio
 Código abierto
Paquetes ROS 2 acelerados por NVIDIA para procesamiento de imágenes de cámaras.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Paquete Visual SLAM/odometría basado en cuVSLAM acelerado por NVIDIA
Navegación y SLAM Repositorio
 Repositorio
 Investigación
Robusta odometría inercial visual estéreo para un vuelo autónomo rápido
Navegación y SLAM Repositorio
 Código abierto
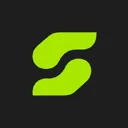
Puerta de enlace de diagnóstico ROS 2 con API REST para operaciones y datos del robot.
Sistemas de flota y autonomía Repositorio
 Código abierto
Motor de física diferenciable para robótica, aprendizaje y control.
Planificación y control de movimiento Repositorio
 Código abierto
Una poderosa extensión de Isaac Sim para convertir archivos de formato de configuración XML de MuJoCo (MJCF) al formato de descripción de escena universal (USD)
Simulación y física Repositorio
 Código abierto
Repositorio oficial de "MotionTrans: los datos de realidad virtual humana permiten el aprendizaje a nivel de movimiento para políticas de manipulación robótica"
Marcos de aprendizaje de robots Repositorio
 Investigación
Código de entrenamiento de aprendizaje por refuerzo para AgiBot X1.
Marcos de aprendizaje de robots Repositorio
 Código abierto
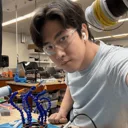
Recursos de hardware y software para una mano robótica diestra biomimética.
Marcos de aprendizaje de robots Repositorio
 Código abierto
CoSLAM es un software SLAM visual que tiene como objetivo utilizar múltiples cámaras que se mueven libremente para calcular simultáneamente su egomoción y el mapa 3D de las escenas circundantes en un entorno altamente dinámico.
Navegación y SLAM Repositorio
 Código abierto
Codificador RGB-D SLAM para un robot de accionamiento diferencial en entornos dinámicos
Navegación y SLAM¿Conoce algún recurso que pertenezca aquí?
