 Deposito
 Fonte aperta
differentiable robot model · facebookresearch
Modelli differenziabili di robot manipolatori per l'apprendimento delle dinamiche e del controllo.
Pianificazione e controllo del movimentoLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Modelli differenziabili di robot manipolatori per l'apprendimento delle dinamiche e del controllo.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Modello URDF del manipolatore Fanuc M-710iC.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
ROS 2 Stack di integrazione per bracci robotici KUKA LBR IIWA e Med.
Strutture di apprendimento dei robot Deposito
 Ricerca
Risorse del modello ROS 1 URDF e Collada per il robot Poppy Ergo Jr.
Strutture di apprendimento dei robot Deposito
 Ricerca
Pacchetti ROS per bracci robotici Kinova Kortex.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Pacchetti per sviluppatori ROS 2 per prodotti robotici UFACTORY.
Simulazione e fisica Deposito
 Ricerca
Ulteriori ambienti di simulazione interni ed esterni per i robot Clearpath.
Simulazione e fisica Deposito
 Fonte aperta
Una tabella di marcia di apprendimento per lo sviluppo di Visual-SLAM.
Navigazione e SLAM Deposito
 Ricerca
Un progetto aperto di aggiornamento del rasaerba robotizzato utilizzando il GPS RTK.
Strutture di apprendimento dei robot Deposito
 Ricerca
Preformazione visione-azione sui dati desktop per il trasferimento all'intelligenza artificiale incorporata.
Percezione e geometria Deposito
 Ricerca
Ambiente di risposta alle domande incorporato e codice di formazione degli agenti.
Strutture di apprendimento dei robot Deposito
 Ricerca
Utilità comuni, pacchetti, script e infrastruttura di test per i pacchetti Isaac ROS.
SDK per robot Deposito
 Fonte aperta
Pacchetti ROS 2 con accelerazione NVIDIA per l'elaborazione delle immagini della fotocamera.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Pacchetto Visual SLAM/odometria basato su cuVSLAM con accelerazione NVIDIA
Navigazione e SLAM Deposito
 Deposito
 Ricerca
Robusta odometria inerziale stereovisiva per il volo autonomo veloce
Navigazione e SLAM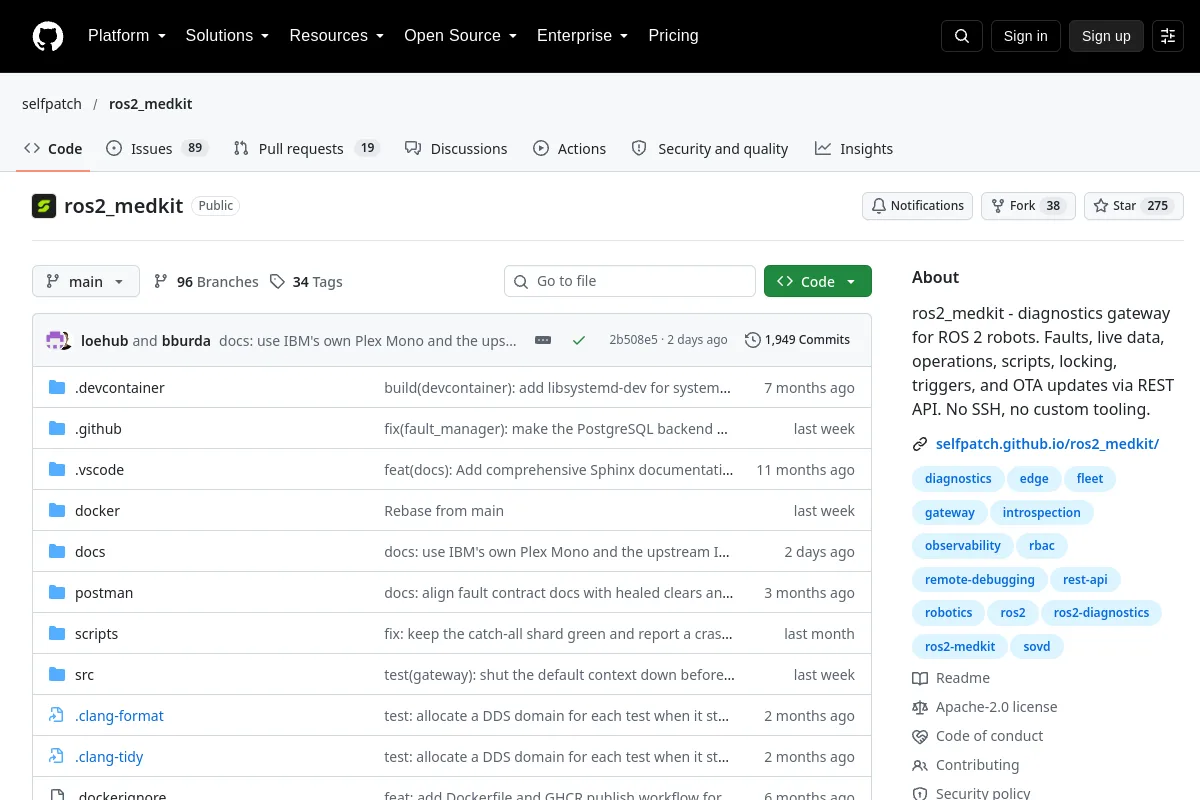 Deposito
 Fonte aperta
Gateway di diagnostica ROS 2 con API REST per dati e operazioni del robot.
Sistemi di flotta e autonomia Deposito
 Fonte aperta
Motore fisico differenziabile per robotica, apprendimento e controllo.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Una potente estensione Isaac Sim per convertire i file MuJoCo XML Configuration Format (MJCF) nel formato Universal Scene Description (USD)
Simulazione e fisica Deposito
 Fonte aperta
Repository ufficiale di "MotionTrans: i dati della realtà virtuale umana consentono l'apprendimento a livello di movimento per le policy di manipolazione robotica"
Strutture di apprendimento dei robot Deposito
 Ricerca
Codice di formazione con apprendimento per rinforzo per AgiBot X1.
Strutture di apprendimento dei robot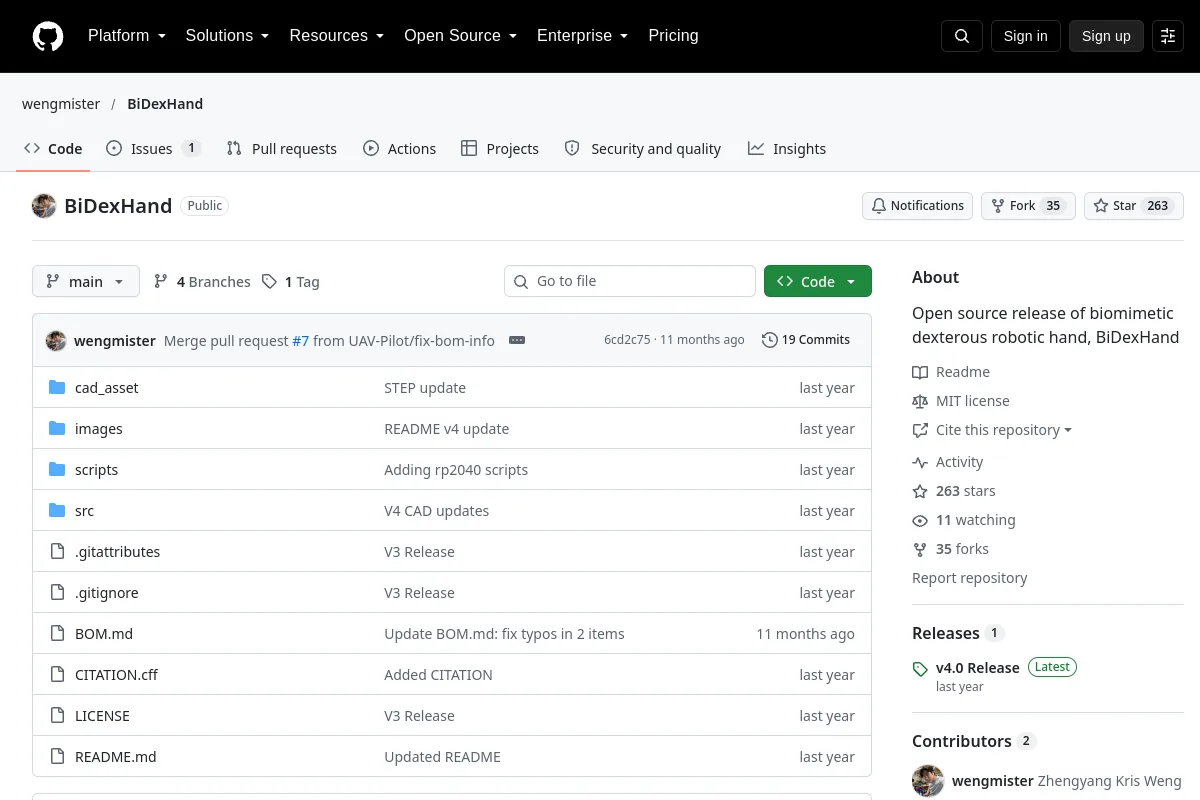 Deposito
 Fonte aperta
Risorse hardware e software per un'abile mano robotica biomimetica.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
CoSLAM è un software SLAM visivo che mira a utilizzare più telecamere in movimento libero per calcolare simultaneamente il loro egomotion e la mappa 3D delle scene circostanti in un ambiente altamente dinamico.
Navigazione e SLAM Deposito
 Fonte aperta
Encoder RGB-D SLAM per un robot a guida differenziale in ambienti dinamici
Navigazione e SLAMConosci una risorsa che appartiene a questo posto?
