 Repositorio
 Código abierto
RBDyn · jrl-umi3218
Biblioteca para modelar la dinámica de sistemas de cuerpos rígidos.
Planificación y control de movimientoEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Biblioteca para modelar la dinámica de sistemas de cuerpos rígidos.
Planificación y control de movimiento Repositorio
 Código abierto
Calibración genérica para robots.
Percepción y geometría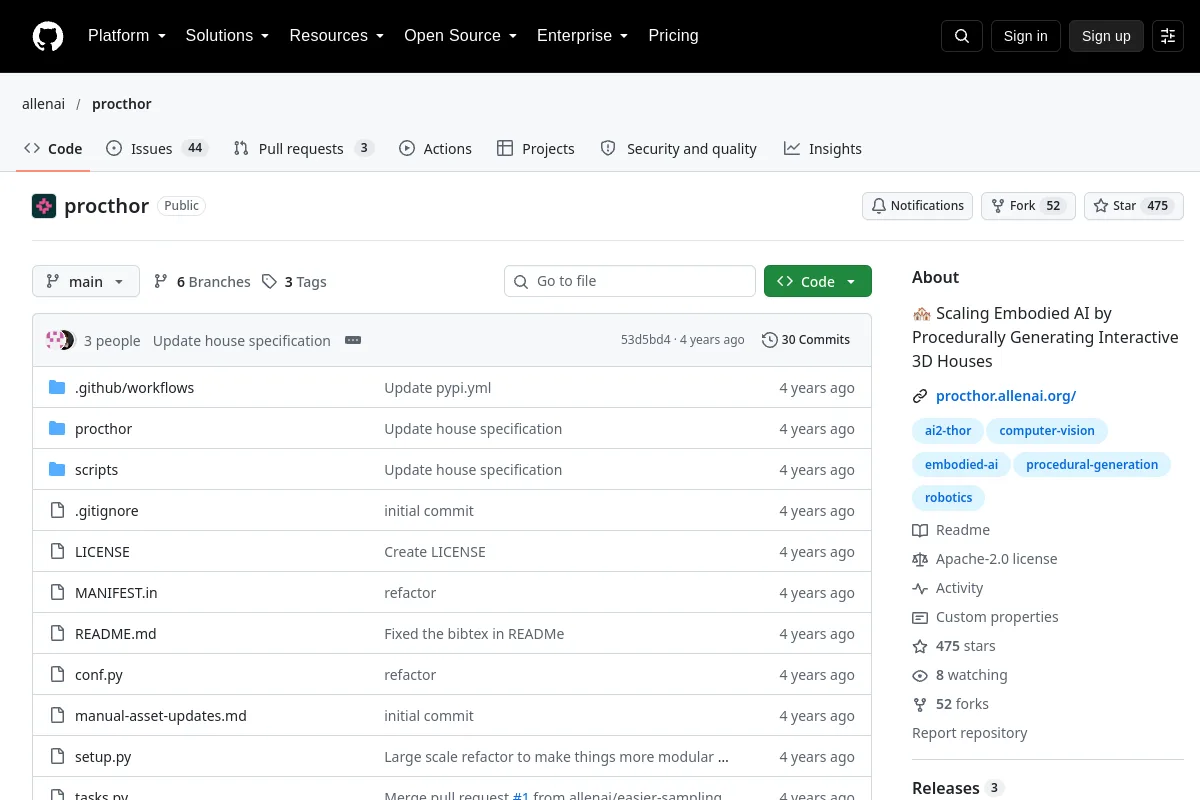 Repositorio
 Código abierto
Casas procedimentales interactivas en 3D para experimentos de IA incorporada.
Percepción y geometría Repositorio
 Investigación
Un conjunto de herramientas para la optimización y simulación de robots.
Planificación y control de movimiento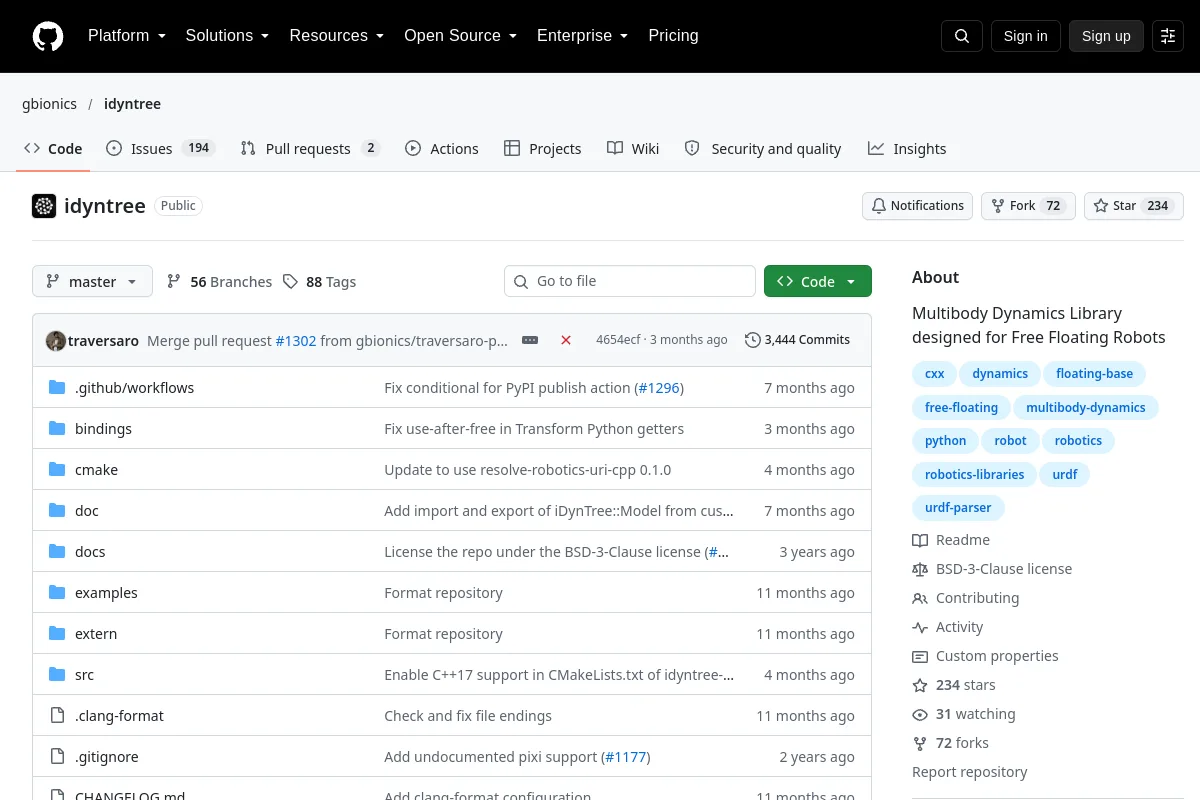 Repositorio
 Código abierto
Biblioteca de dinámica multicuerpo para robots flotantes.
Planificación y control de movimiento Repositorio
 Código abierto
Kit de herramientas para la planificación de la locomoción y manipulación de robots.
Planificación y control de movimiento Repositorio
 Investigación
Software de simulación de dinámica multicuerpo.
Planificación y control de movimiento Repositorio
 Código abierto
Software de simulación multifísica para sistemas mecánicos y robóticos.
Simulación y física Repositorio
 Repositorio
 Código abierto
Un tiempo de ejecución del robot Rust para ejecución y reproducción deterministas.
Marcos de aprendizaje de robots Repositorio
 Investigación
Herramientas para leer objetos Dex-Net, captación y datos de calidad de captación.
Marcos de aprendizaje de robots Repositorio
 Investigación
Activos URDF y de malla para el robot Agility Robotics Digit.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Una plataforma de simulación física para robótica y experimentos de IA incorporada.
Simulación y física Repositorio
 Investigación
Código de investigación de odometría lidar GenZ-ICP.
Navegación y SLAM Repositorio
 Código abierto
Un sistema de navegación visual-inercial GNSS robusto, en tiempo real y centrado en INS
Navegación y SLAM Repositorio
 Código abierto
**SLAM monocular semidirecto débilmente acoplado**
Navegación y SLAM Repositorio
 Código abierto
Kit de herramientas para campos de radiación neuronal y reconstrucción de escenas 3D.
Percepción y geometría Repositorio
 Código abierto
OV²SLAM es un SLAM visual versátil y completamente en línea para aplicaciones en tiempo real
Navegación y SLAM Repositorio
 Código abierto
RESLAM: un sistema SLAM robusto basado en el borde en tiempo real
Navegación y SLAM Repositorio
 Investigación
Implementaciones de Julia de algoritmos cinemáticos y de dinámica de cuerpos rígidos.
Planificación y control de movimiento Repositorio
 Código abierto
Lenguaje de macros XML comúnmente utilizado para crear descripciones de robots.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Frustum PointNets para la detección de objetos 3D a partir de datos RGB-D.
Percepción y geometría Repositorio
 Código abierto
Una caja de herramientas de robótica para el aprendizaje por refuerzo y la representación de estados.
Simulación y física Repositorio
 Código abierto
VGGT-SLAM: SLAM RGB denso optimizado en el colector SL(4)
Navegación y SLAM¿Conoce algún recurso que pertenezca aquí?