具身智能与机器人资源导航
发现机器人仿真软件、ROS 2 中间件、运动规划及 Python 机器人学习工具。
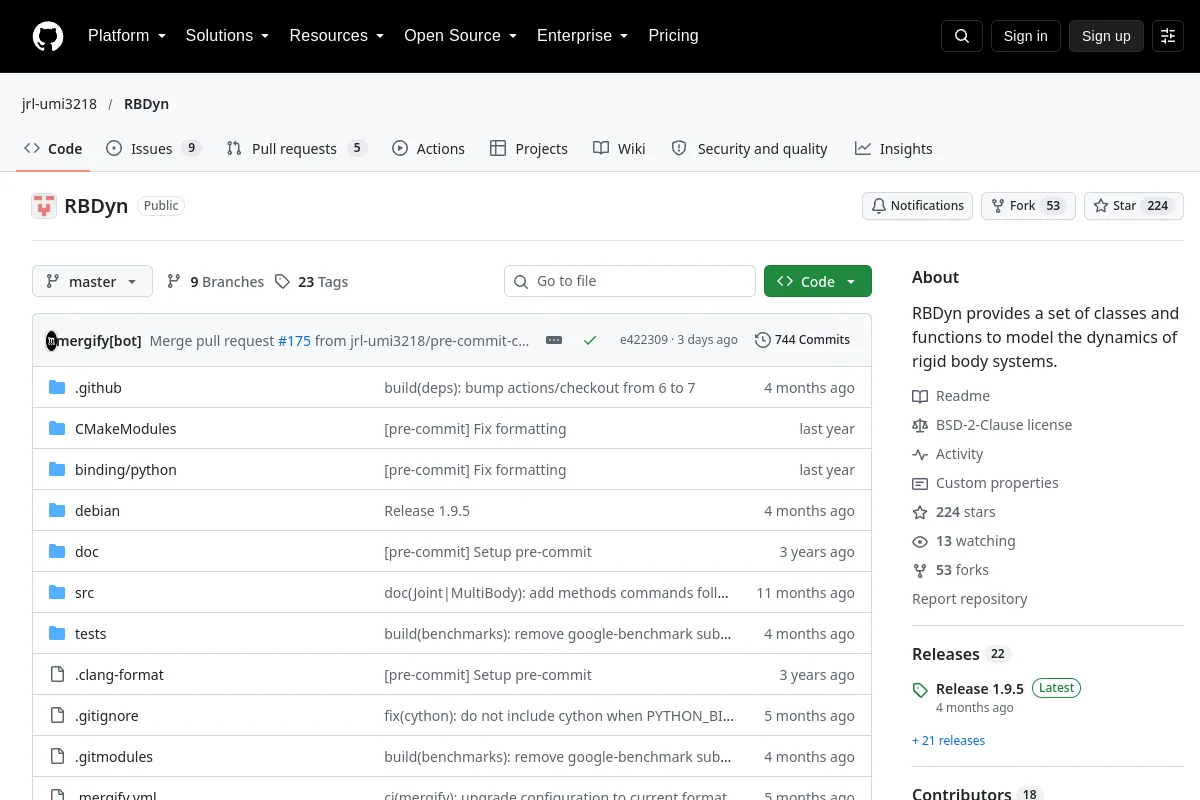
用于对刚体系统动力学进行建模的库。
机器人的通用校准
用于具体化AI实验的程序交互式3D房屋。
用于机器人优化和模拟的工具包。
用于自由浮动机器人的多体动力学库。
用于机器人运动和操纵规划的工具包。
多体动力学仿真软件。
用于机械和机器人系统的多物理场仿真软件。
捆绑调整直接RGB-D SLAM
用于确定性执行和重放的Rust机器人运行时。
用于读取Dex-Net对象、抓取和抓取质量数据的工具。
Agility Robotics Digit机器人的URDF和网格资源。
用于机器人技术和具体化AI实验的物理模拟平台。
GenZ-ICP激光雷达里程计研究代码。
鲁棒的、实时的、以INS为中心的GNSS视觉惯性导航系统
**松耦合半直接单目SLAM**
用于神经辐射场和3D场景重建的工具包。
OV²SLAM是用于实时应用的完全在线且多功能的视觉SLAM
RESLAM:实时鲁棒的基于边缘的SLAM系统
刚体动力学和运动学算法的Julia实现。
XML宏语言通常用于创作机器人描述。
用于从RGB-D数据检测3D对象的平截头体点网。
用于强化学习和状态表示的机器人工具箱。
VGGT-SLAM:在SL(4)流形上优化的密集RGB SLAM
知道属于这里的资源吗?
 开源
 代码仓库