 Référentiel
 Source ouverte
RBDyn · jrl-umi3218
Bibliothèque de modélisation de la dynamique des systèmes de corps rigides.
Planification et contrôle des mouvementsLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Bibliothèque de modélisation de la dynamique des systèmes de corps rigides.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Calibrage générique pour robots
Perception et géométrie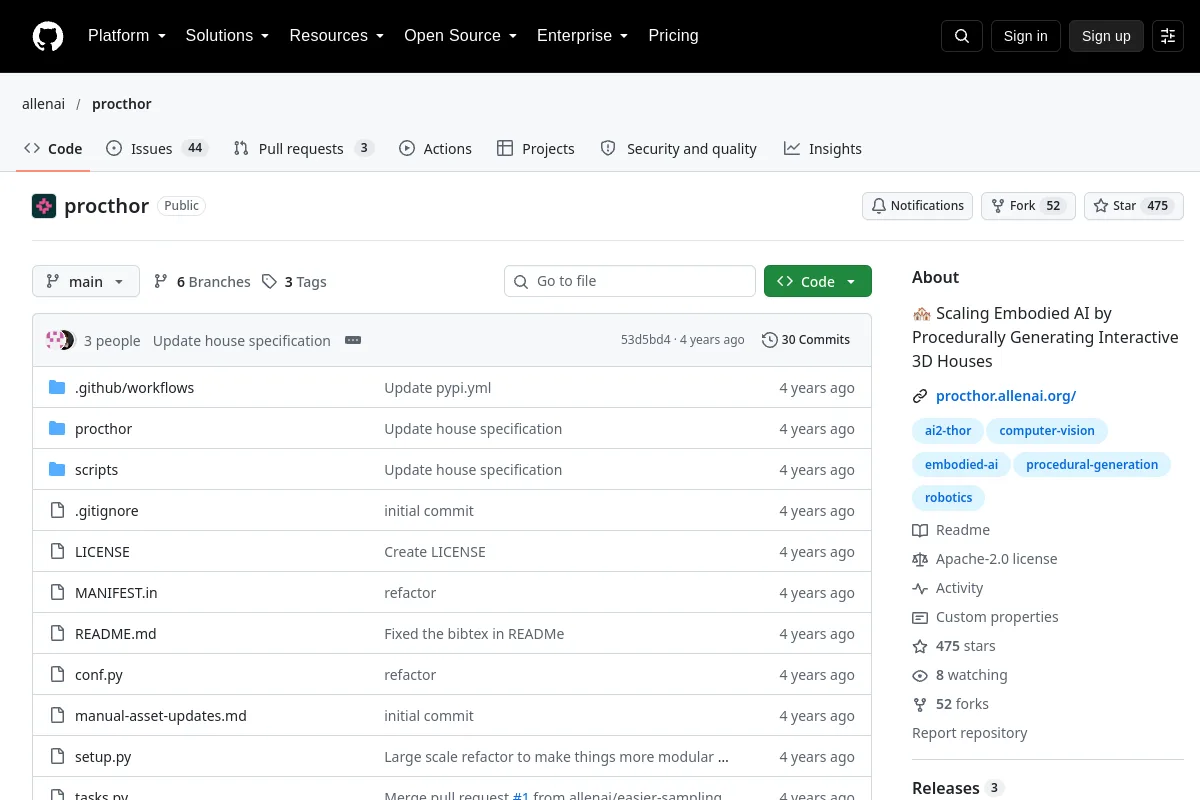 Référentiel
 Source ouverte
Maisons 3D interactives procédurales pour des expériences d’IA incarnée.
Perception et géométrie Référentiel
 Recherche
Une boîte à outils pour l’optimisation et la simulation des robots.
Planification et contrôle des mouvements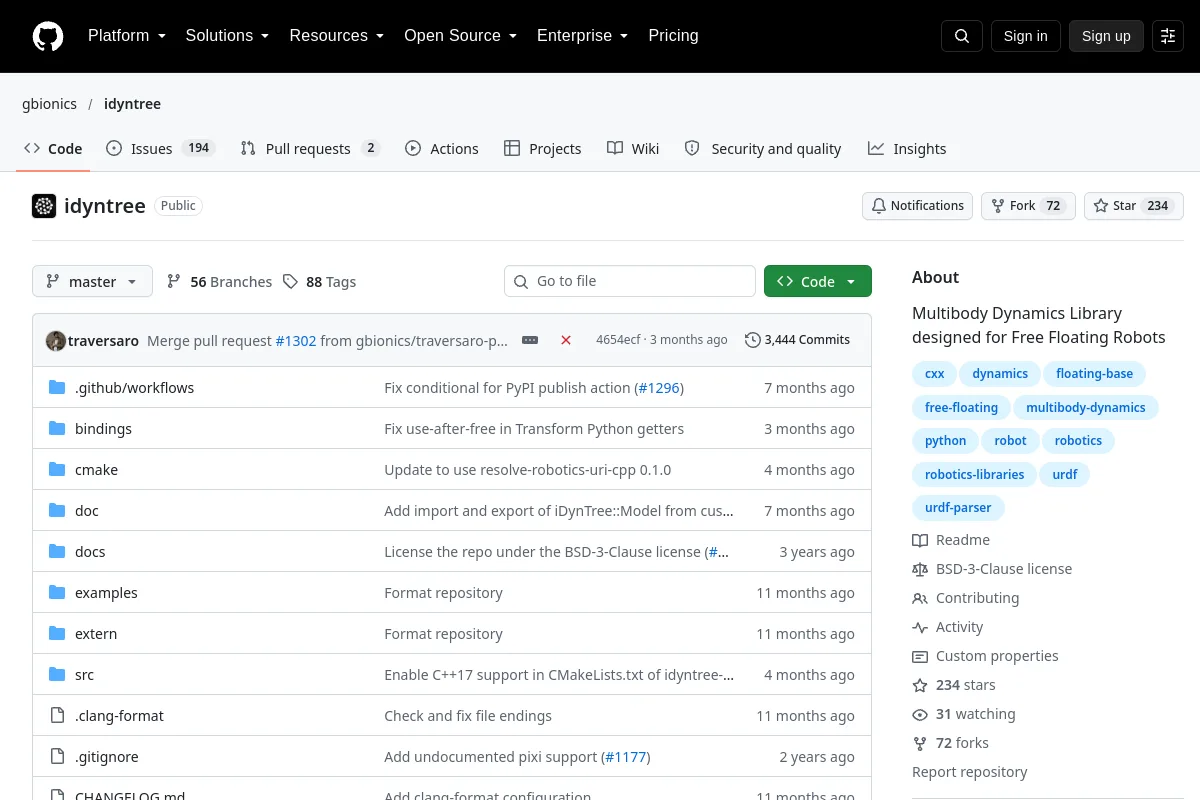 Référentiel
 Source ouverte
Bibliothèque de dynamique multicorps pour robots flottants.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Boîte à outils pour la planification de la locomotion et de la manipulation des robots.
Planification et contrôle des mouvements Référentiel
 Recherche
Logiciel de simulation de dynamique multicorps.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Logiciel de simulation multiphysique pour systèmes mécaniques et robotiques.
Simulation et physique Référentiel
 Référentiel
 Source ouverte
Un runtime de robot Rust pour une exécution et une relecture déterministes.
Cadres d'apprentissage des robots Référentiel
 Recherche
Outils pour lire les objets Dex-Net, saisir et saisir des données de qualité.
Cadres d'apprentissage des robots Référentiel
 Recherche
Actifs URDF et mesh pour le robot Agility Robotics Digit.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Une plateforme de simulation physique pour la robotique et les expériences d'IA incarnée.
Simulation et physique Référentiel
 Recherche
Code de recherche sur l'odométrie lidar GenZ-ICP.
Navigation et SLAM Référentiel
 Source ouverte
Un système de navigation GNSS-visuel-inertiel robuste, en temps réel et centré sur l'INS
Navigation et SLAM Référentiel
 Source ouverte
**SLAM monoculaire semi-direct à faible couplage**
Navigation et SLAM Référentiel
 Source ouverte
Boîte à outils pour les champs de radiance neuronale et la reconstruction de scènes 3D.
Perception et géométrie Référentiel
 Source ouverte
OV²SLAM est un SLAM visuel entièrement en ligne et polyvalent pour les applications en temps réel
Navigation et SLAM Référentiel
 Source ouverte
RESLAM : un système SLAM robuste en temps réel basé sur la périphérie
Navigation et SLAM Référentiel
 Recherche
Implémentations Julia d'algorithmes de dynamique et de cinématique des corps rigides.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Langage de macro XML couramment utilisé pour créer des descriptions de robots.
Cadres d'apprentissage des robots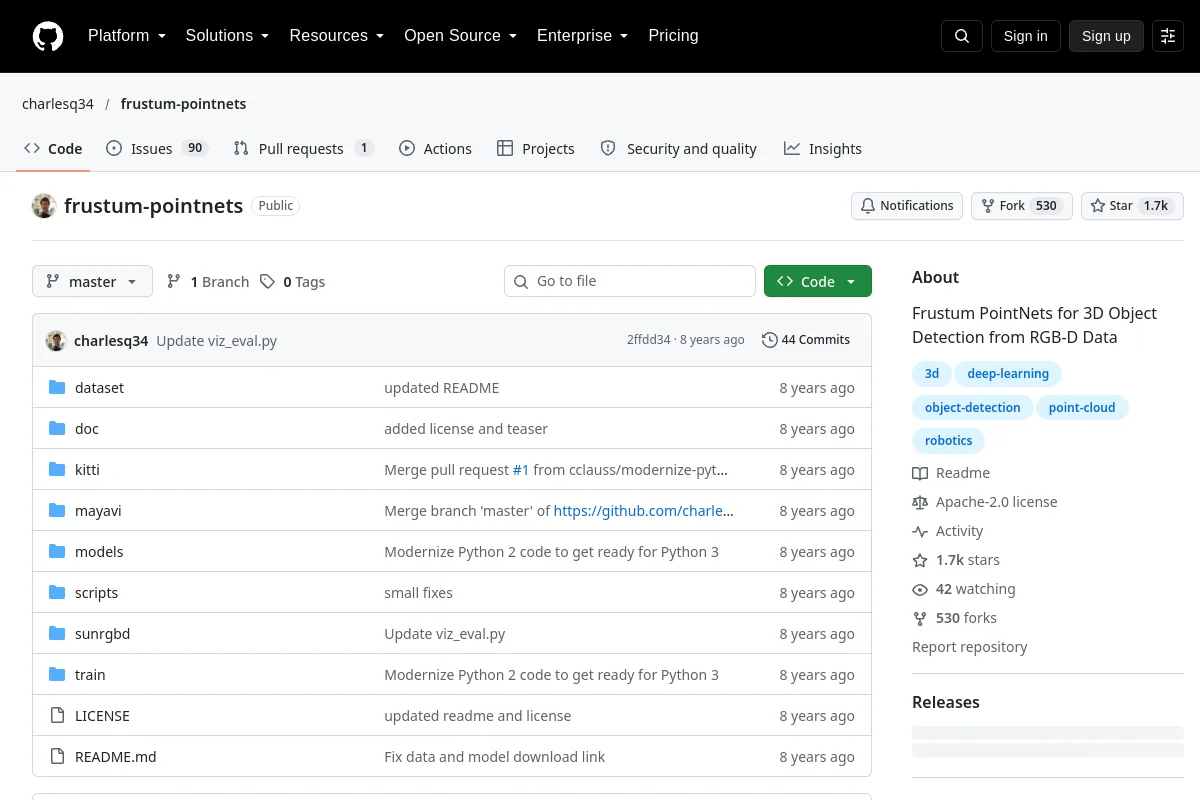 Référentiel
 Source ouverte
Frustum PointNets pour la détection d'objets 3D à partir de données RVB-D.
Perception et géométrie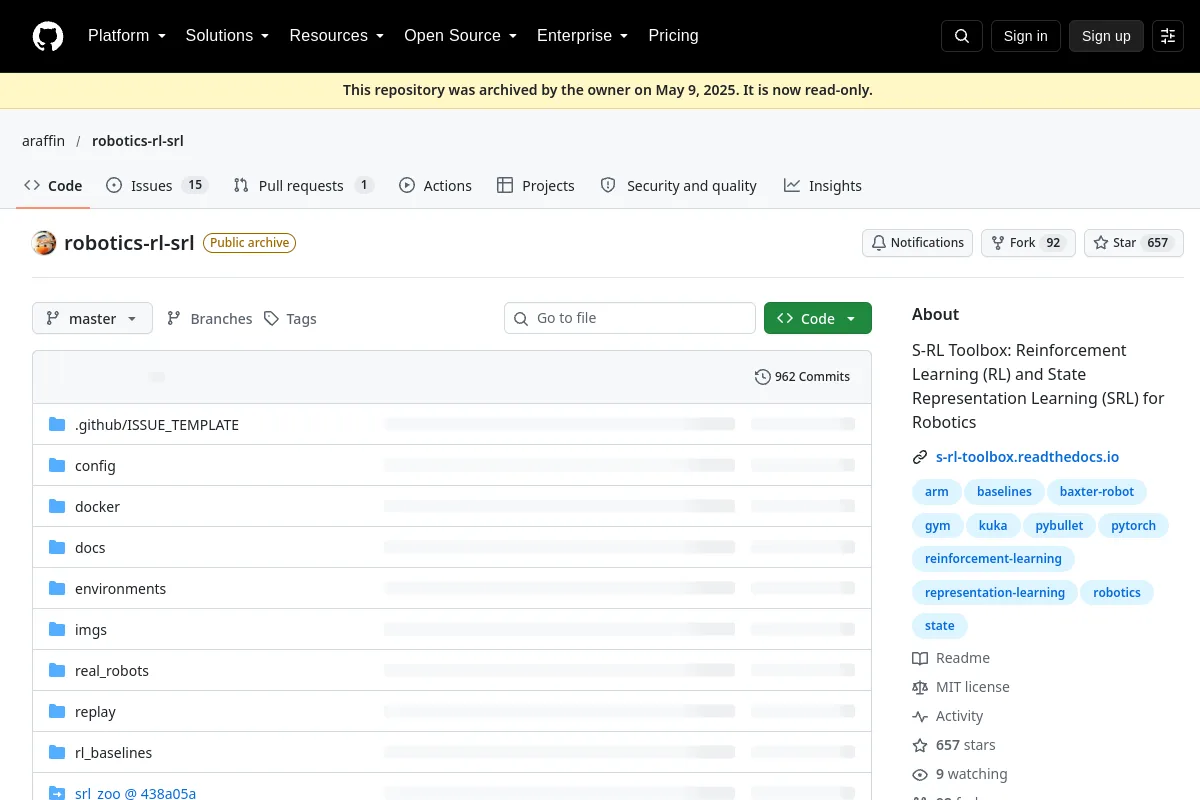 Référentiel
 Source ouverte
Une boîte à outils robotique pour l'apprentissage par renforcement et la représentation d'état.
Simulation et physique Référentiel
 Source ouverte
VGGT-SLAM : SLAM RVB dense optimisé sur le collecteur SL(4)
Navigation et SLAMConnaissez-vous une ressource qui a sa place ici ?