 Bewaarplaats
 Open-source
foxglove sdk · foxglove
SDK voor het loggen en visualiseren van robotica en fysieke AI-gegevens.
Visualisatie- en datatoolsDE BElichaamde AI-DIRECTORY
Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Open-source
SDK voor het loggen en visualiseren van robotica en fysieke AI-gegevens.
Visualisatie- en datatools Bewaarplaats
 Open-source
Unitree Go2, Unitree G1-ondersteuning voor Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
Officiële implementatie van het artikel "GSWorld: Closed-Loop Photo-Realistic Simulation Suite for Robotic Manipulation"
Simulatie en natuurkunde Bewaarplaats
 Open-source
Implementatie van de transformator uit het papier: "Real-World Humanoid Locomotion with Reinforcement Learning"
Kaders voor het leren van robots Bewaarplaats
 Open-source
Isaac Gym-leerraamwerk voor versterking van robotmanipulatoren.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Diepgaande, NVIDIA-versnelde schatting van de pose van 3D-objecten
Waarneming & geometrie Bewaarplaats
 Onderzoek
URDF-model van de mensachtige robot JAXON.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Multimodaal mappingframework met visueel-traagheidsodometrie en multi-robotworkflows.
Navigatie & SLAM Bewaarplaats
 Open-source
Hulpmiddelen voor het bouwen en installeren van firmware voor micro-ROS.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
NeuroSLAM: een op het brein geïnspireerd SLAM-systeem voor 3D-omgevingen
Navigatie & SLAM Bewaarplaats
 Onderzoek
orb-slam2 met semantische labeling
Navigatie & SLAM Bewaarplaats
 Open-source
Deze code bevat een algoritme om stereovisuele SLAM te berekenen met behulp van zowel punt- als lijnsegmentfuncties.
Navigatie & SLAM Bewaarplaats
 Open-source
Demonstratie van landbouwvoertuigen met behulp van het RAI-framework.
Kaders voor het leren van robots Bewaarplaats
 Bewaarplaats
 Open-source
ROS 2-opdrachtregelextensie met behulp van taalmodellen.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Een agentinterface voor interactie met op ROS gebaseerde robotsystemen.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Realtime semantische slam in ROS met een draagbare RGB-D-camera
Navigatie & SLAM Website
 Onderzoek
Ontwikkelaarstools voor het integreren van software met Boston Dynamics Spot.
Robot-SDK's Bewaarplaats
 Open-source
Code en documentatie voor de Spryped tweevoetige robot.
Bewegingsplanning en -controle Bewaarplaats
 Onderzoek
Spraakgestuurd robotarm-assistentproject op tafelblad.
Waarneming & geometrie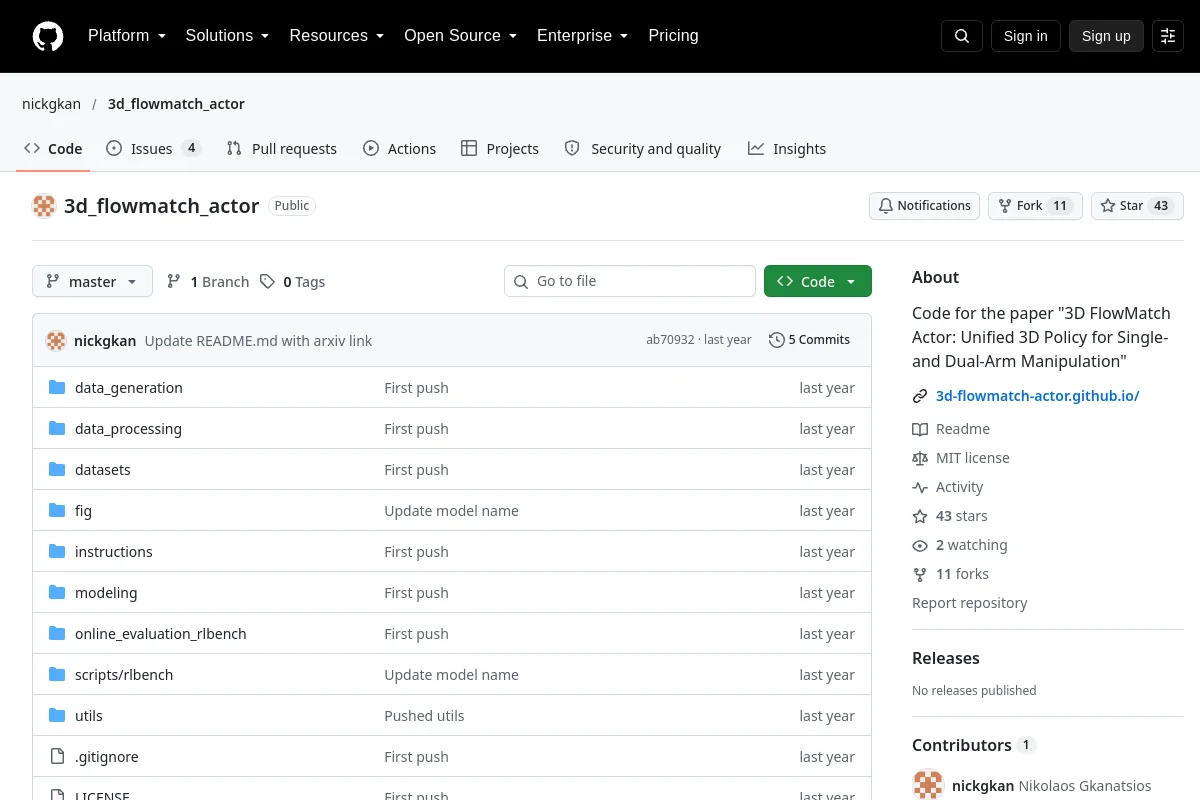 Bewaarplaats
 Open-source
Implementatie van beleid voor 3D-stroomaanpassing voor manipulatie met één en twee armen.
Kaders voor het leren van robots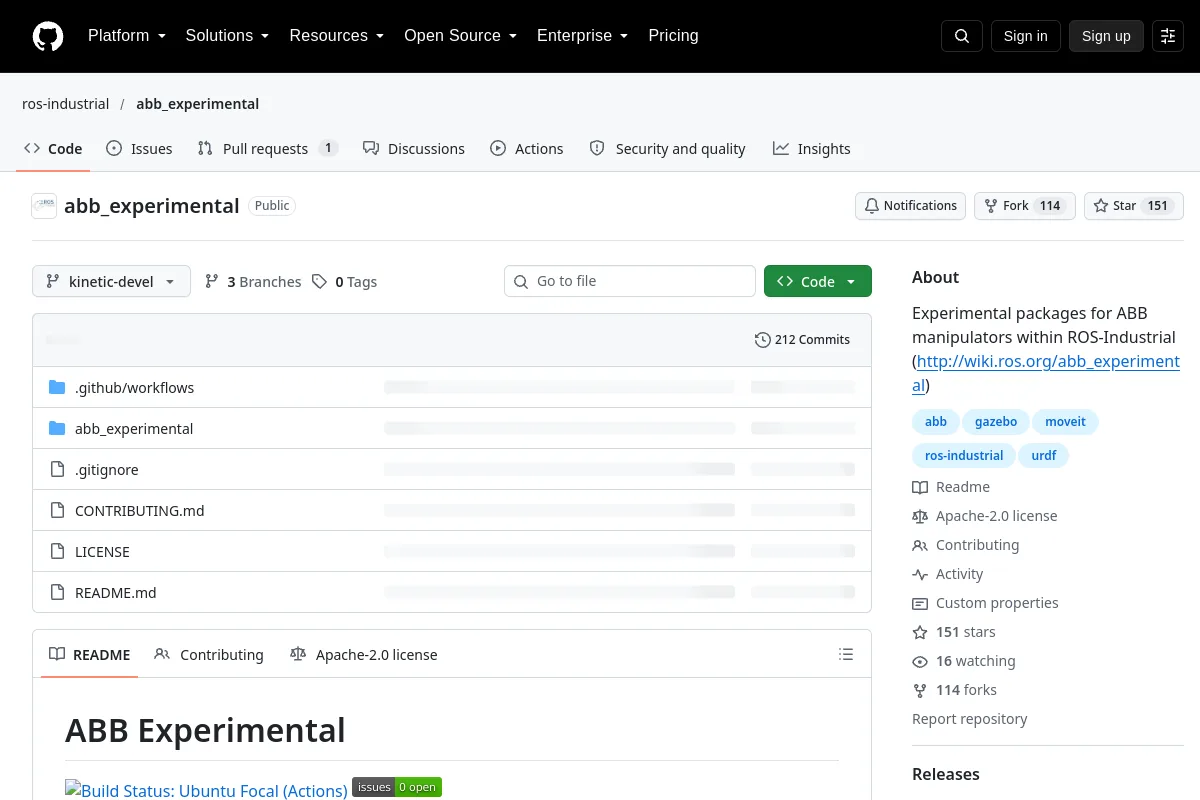 Bewaarplaats
 Open-source
Experimentele pakketten voor ABB-manipulatoren binnen ROS-Industrial (http://wiki.ros.org/abb_experimental)
Robot-SDK's Bewaarplaats
 Bewaarplaats
 Onderzoek
ACID: actie-voorwaardelijke impliciete visuele dynamiek voor manipulatie van vervormbare objecten
Kaders voor het leren van robotsKent u een bron die hier thuishoort?