 Repositório
 Código aberto
foxglove sdk · foxglove
SDK para registrar e visualizar dados robóticos e físicos de IA.
Ferramentas de visualização e dadosO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
SDK para registrar e visualizar dados robóticos e físicos de IA.
Ferramentas de visualização e dados Repositório
 Código aberto
Unitree Go2, Unitree G1 suporte para Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Simulação e física Repositório
 Pesquisa
Implementação oficial do artigo "GSWorld: Closed-Loop Photo-Realistic Simulation Suite for Robotic Manipulation"
Simulação e física Repositório
 Código aberto
Implementação do transformador do artigo: "Locomoção Humanóide no Mundo Real com Aprendizagem por Reforço"
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Estrutura de aprendizagem por reforço Isaac Gym para manipuladores de robôs.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Estimativa de pose de objeto 3D acelerada e aprendida profundamente pela NVIDIA
Percepção e geometria Repositório
 Pesquisa
Modelo URDF do robô humanóide JAXON.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Estrutura de mapeamento multimodal com odometria visual-inercial e fluxos de trabalho multirobôs.
Navegação e SLAM Repositório
 Código aberto
Ferramentas de construção e configuração de firmware para micro-ROS.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
NeuroSLAM: um sistema SLAM inspirado no cérebro para ambientes 3D
Navegação e SLAM Repositório
 Pesquisa
orb-slam2 com rotulagem semântica
Navegação e SLAM Repositório
 Código aberto
Este código contém um algoritmo para calcular SLAM visual estéreo usando recursos de segmento de ponto e linha.
Navegação e SLAM Repositório
 Código aberto
Demonstração de veículos agrícolas guiados usando a estrutura RAI.
Estruturas de aprendizagem de robôs Repositório
 Repositório
 Código aberto
Extensão de linha de comando ROS 2 usando modelos de linguagem.
Estruturas de aprendizagem de robôs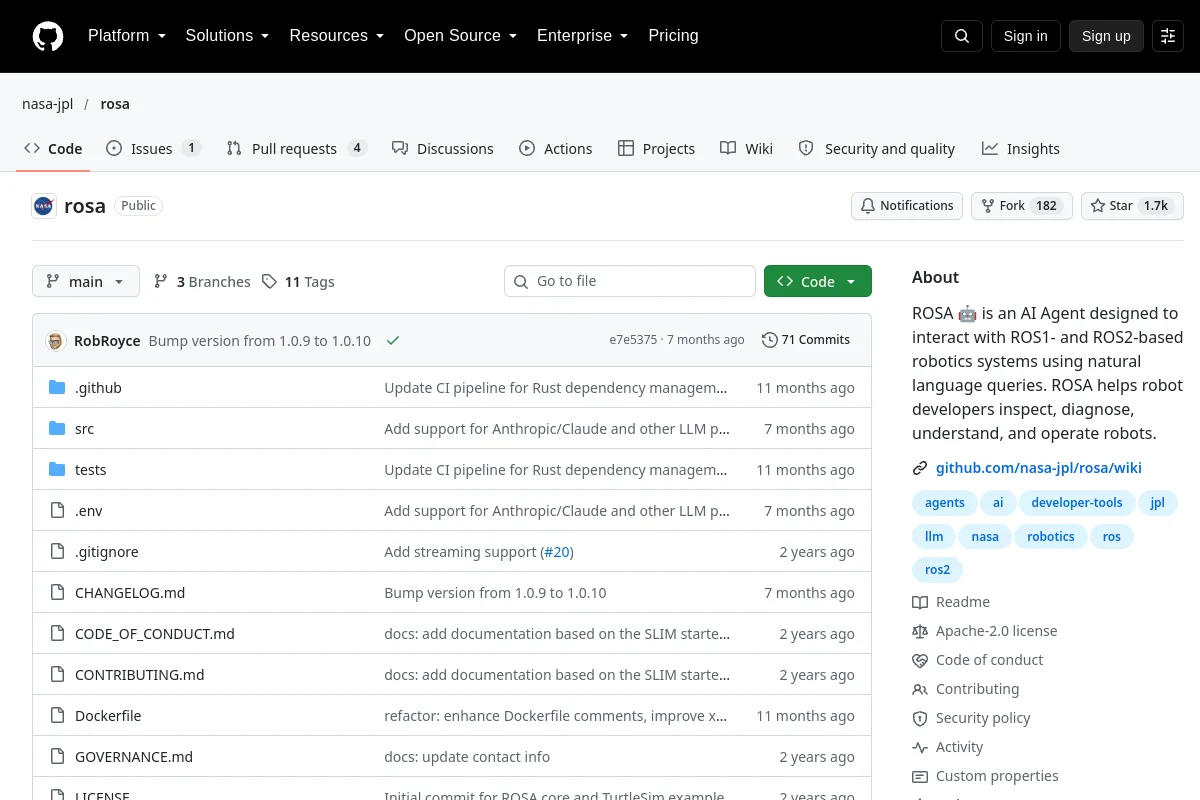 Repositório
 Código aberto
Uma interface de agente para interagir com sistemas robóticos baseados em ROS.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Golpe semântico em tempo real no ROS com uma câmera RGB-D portátil
Navegação e SLAM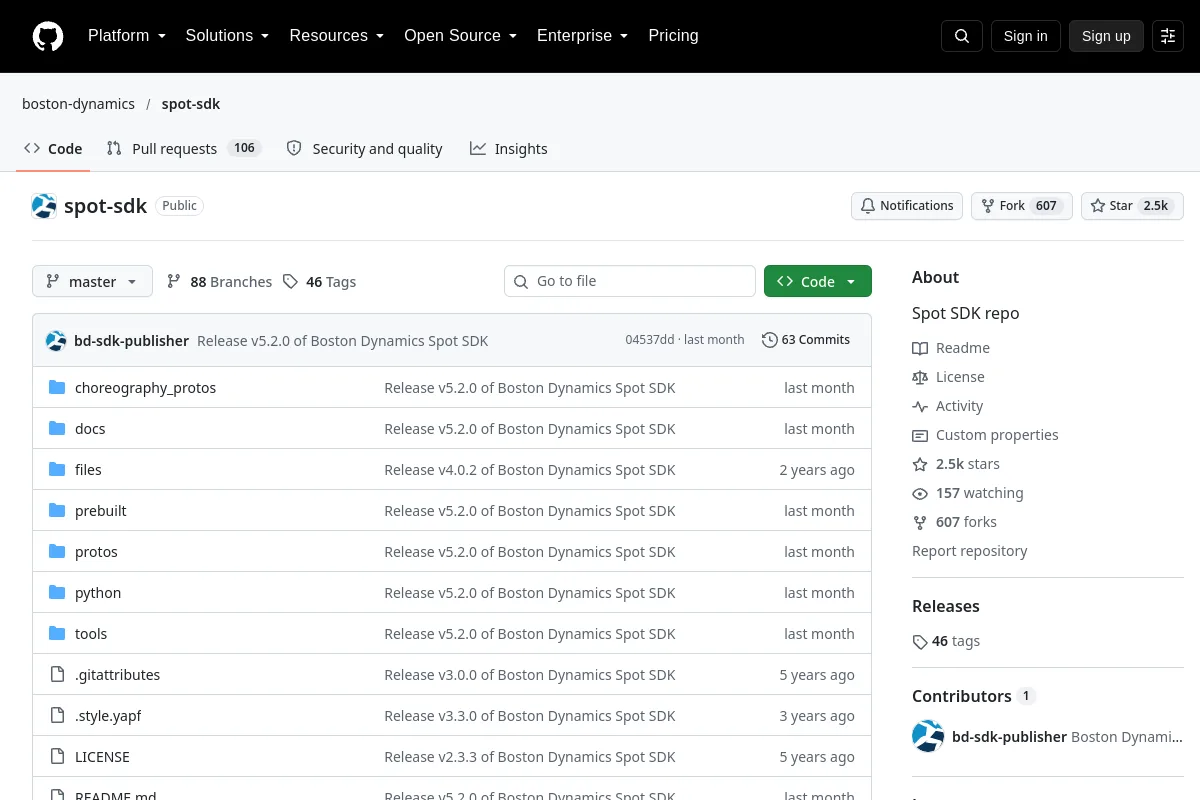 Site
 Pesquisa
Ferramentas de desenvolvedor para integração de software com Boston Dynamics Spot.
SDKs de robô Repositório
 Código aberto
Código e documentação para o robô bípede Spryped.
Planejamento e controle de movimento Repositório
 Pesquisa
Projeto de assistente de braço robótico de mesa controlado por voz.
Percepção e geometria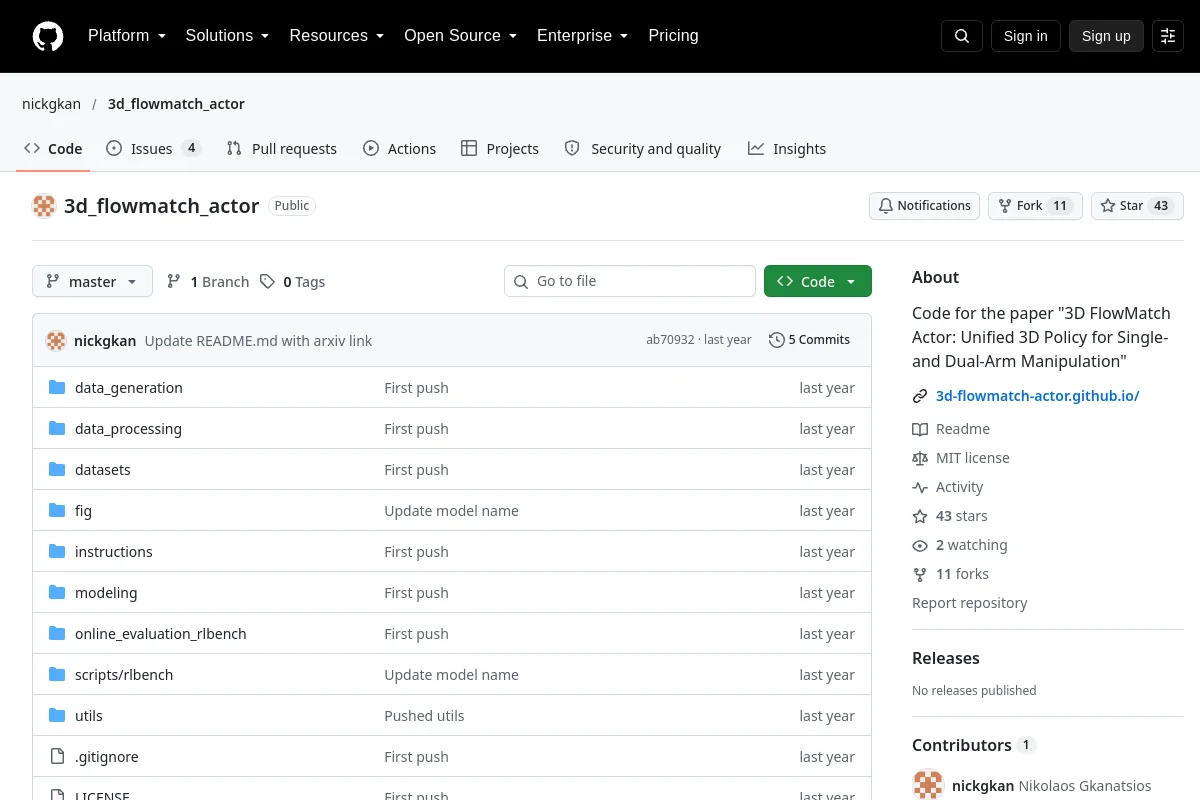 Repositório
 Código aberto
Implementação de política de correspondência de fluxo 3D para manipulação de braço único e braço duplo.
Estruturas de aprendizagem de robôs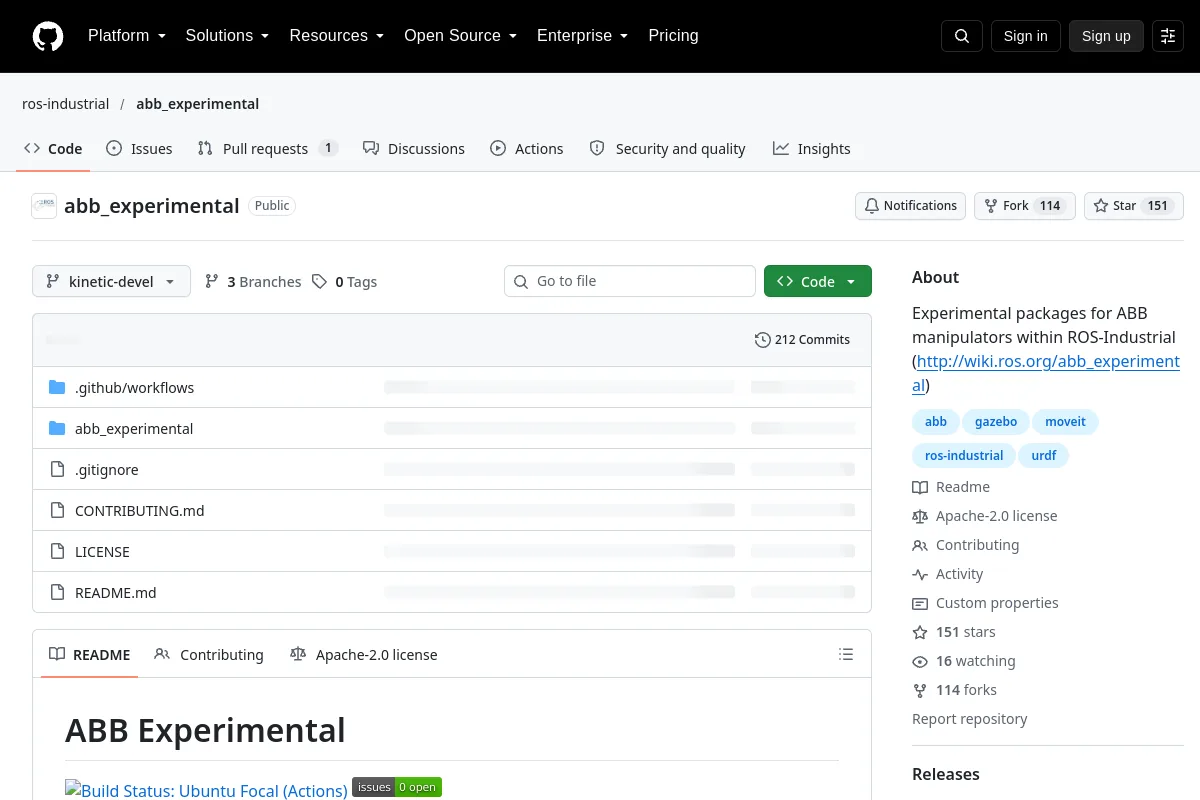 Repositório
 Código aberto
Pacotes experimentais para manipuladores ABB dentro do ROS-Industrial (http://wiki.ros.org/abb_experimental)
SDKs de robô Repositório
 Repositório
 Pesquisa
ACID: Dinâmica Visual Implícita Condicional de Ação para Manipulação de Objetos Deformáveis
Estruturas de aprendizagem de robôsConhece um recurso que pertence aqui?