 Repository
 Forschung
franka-vr-teleop · wengmister
Teleoperierender Franka FER-Roboter mit Meta Quest
Teleoperationssoftware
Software / Open Source
Hardware- und Softwareressourcen für eine biomimetische, geschickte Roboterhand.
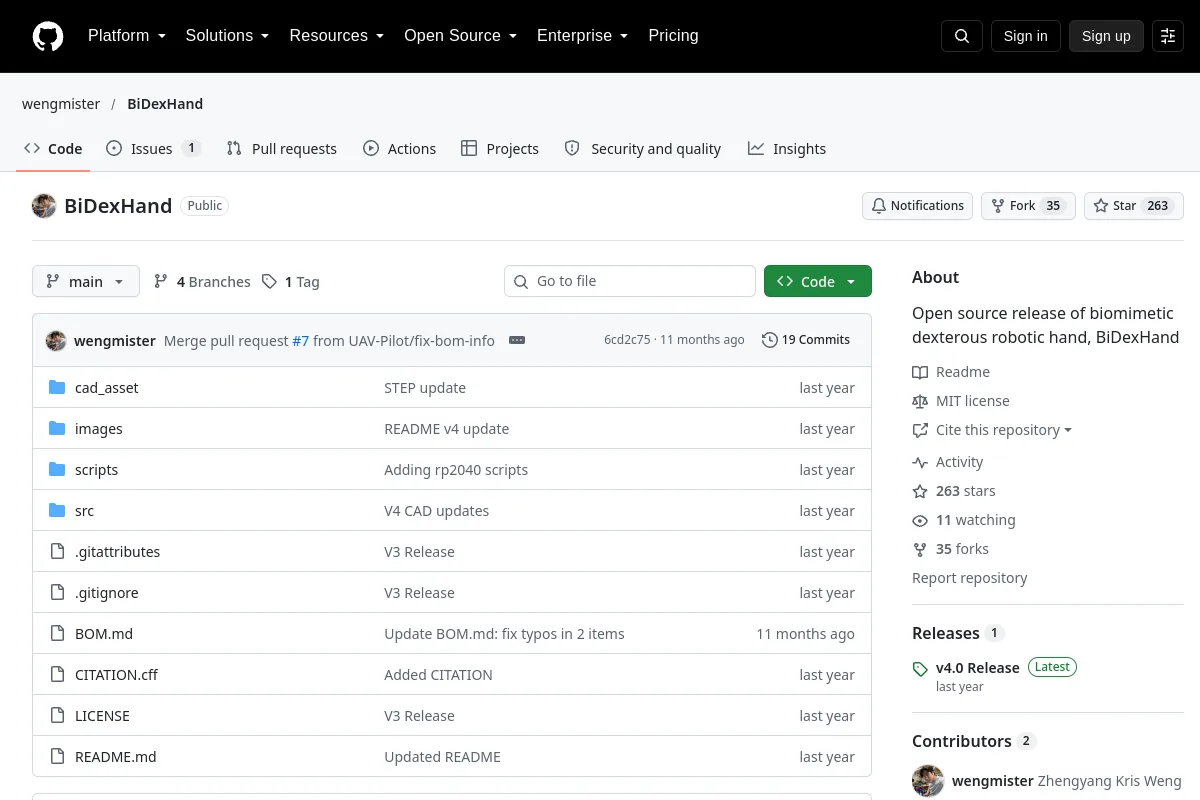
Hardware- und Softwareressourcen für eine biomimetische, geschickte Roboterhand.
Zusammenfassung des Herausgebers: „Open-Source-Veröffentlichung der biomimetischen geschickten Roboterhand BiDexHand“
Verwenden Sie das Repository, um die Implementierung, Dokumentation und unterstützten Arbeitsabläufe zu überprüfen. Dieser Verzeichniseintrag identifiziert den Betreuer, die Codelizenz und zugehörige Ressourcen; Es wird nicht behauptet, dass das Projekt auf Ihrem Roboter installiert oder getestet wurde.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Forschung
Teleoperierender Franka FER-Roboter mit Meta Quest
Teleoperationssoftware