Capture d'écran de la ressource · capturée 2026-10-08 · révisé visuellement
Aperçu
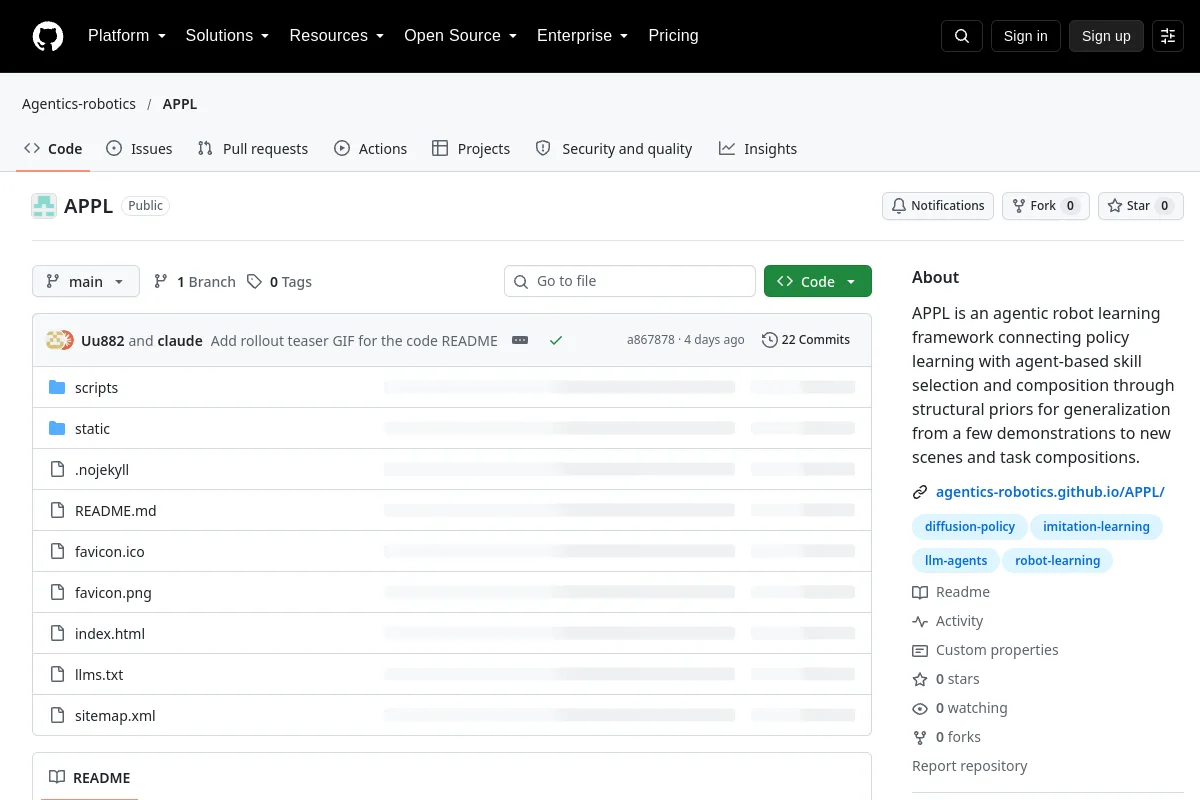
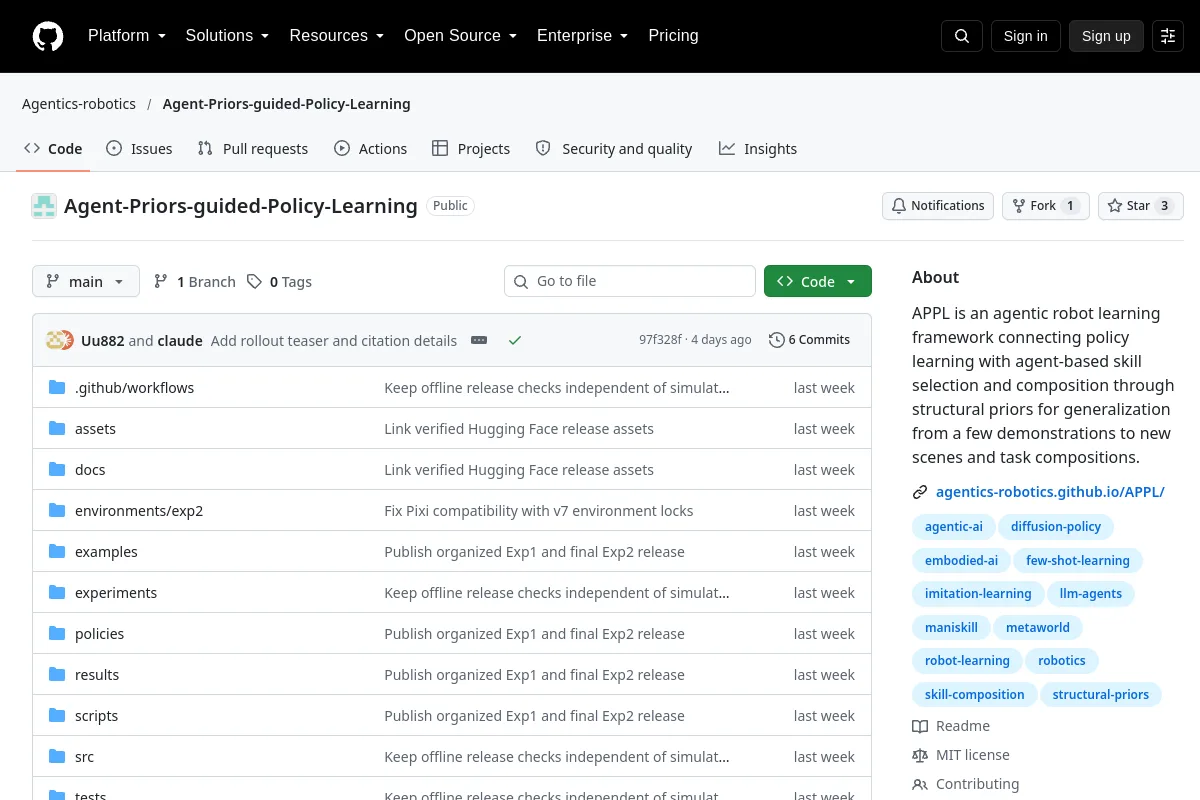
Documents de la page du projet pour l'apprentissage politique guidé par les agents Priors.
Résumé de l'éditeur : « APPL est un cadre d'apprentissage robotique agent reliant l'apprentissage des politiques à la sélection et à la composition des compétences basées sur les agents via des priorités structurelles pour une généralisation à partir de quelques… »
Utilisez son référentiel pour inspecter la mise en œuvre, la documentation et les flux de travail pris en charge. Cet enregistrement d'annuaire identifie le responsable, la licence de code et les ressources associées ; il ne prétend pas que le projet a été installé ou testé sur votre robot.
Informations sur le projet
Mainteneur
Agentics-robotics
Langue principale
HTML
Licence de code de référentiel
Non précisé
Licence de poids modèle
Non enregistré
Licence de jeu de données
Non enregistré
Licence de conception de matériel
Non enregistré
Entretien
Non archivé dans les dernières métadonnées enregistrées
Dernière poussée du référentiel observée
2026-10-04
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
 Référentiel
 Source ouverte