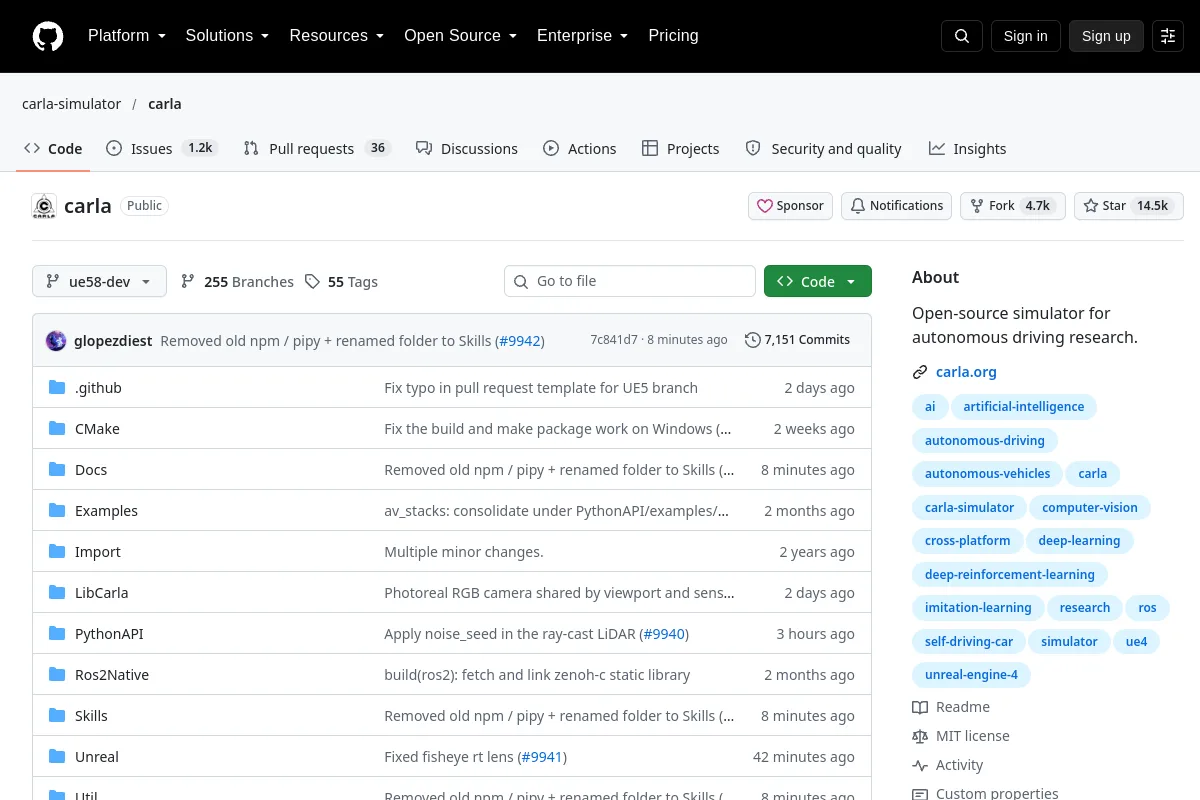
 Deposito
 Fonte aperta
CARLA
Un simulatore per la ricerca sulla percezione e il controllo della guida autonoma.
Sistemi di flotta e autonomia
Software / Ricerca
Ricerca sull’imitazione dell’apprendimento consapevole dei vincoli per le corse autonome.

Ricerca sull’imitazione dell’apprendimento consapevole dei vincoli per le corse autonome.
Riepilogo dell'editore: "CAIL (IROS 2025): clonazione del comportamento in base ai vincoli con supervisione privilegiata della sicurezza durante il tempo di allenamento per le corse autonome, senza un filtro di sicurezza aggiuntivo al momento dell'implementazione."
Utilizza il suo repository per ispezionare l'implementazione, la documentazione e i flussi di lavoro supportati. Questo record della directory identifica il manutentore, la licenza del codice e le risorse correlate; non afferma che il progetto sia stato installato o testato sul tuo robot.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Fonte aperta
Un simulatore per la ricerca sulla percezione e il controllo della guida autonoma.
Sistemi di flotta e autonomia