 Deposito
LA DIRECTORY DELL'AI INCORPORATA
Software
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
 Deposito
 Fonte aperta
create3_sim · iRobotEducation
ROS 2 Simulazione per il robot educativo iRobot® Create® 3
Simulazione e fisica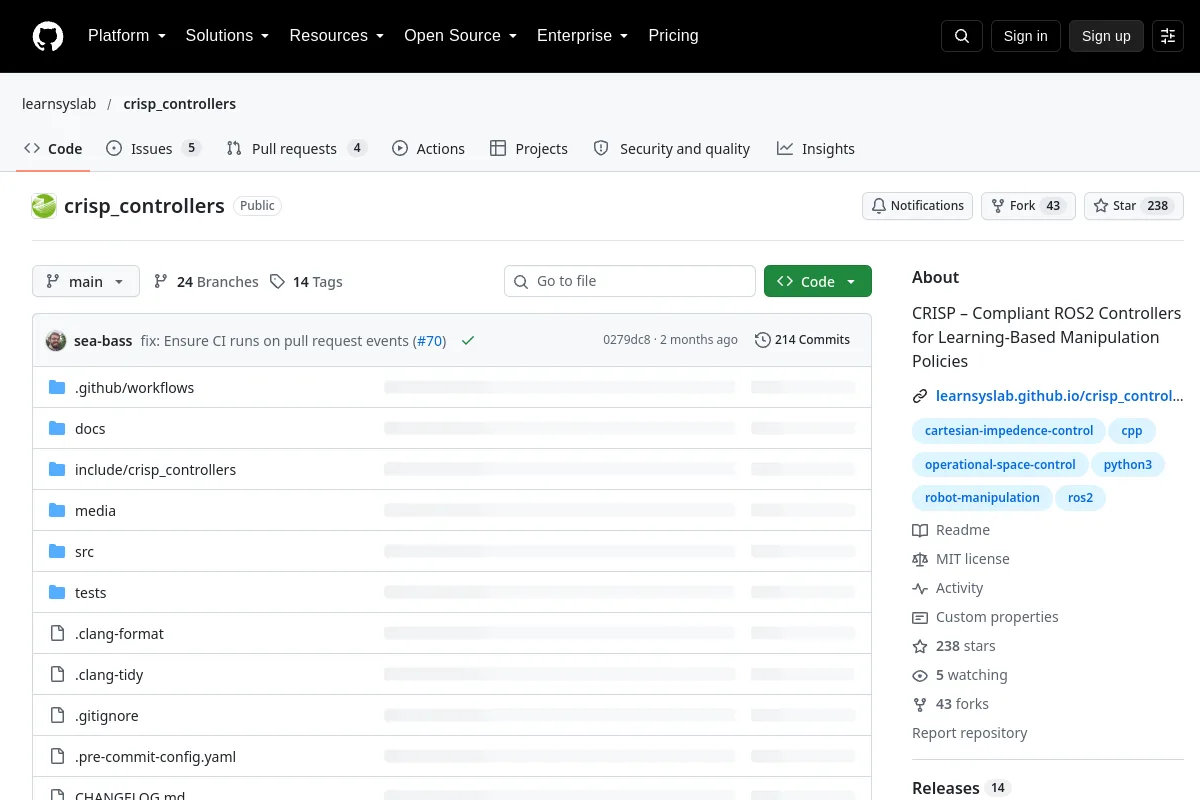 Deposito
 Fonte aperta
crisp_controllers · learnsyslab
CRISP – Controller ROS2 conformi per policy di manipolazione basate sull'apprendimento
Pianificazione e controllo del movimento Deposito
 Deposito
 Fonte aperta
ctrlx automation sdk ros2 · boschrexroth
Il kit di sviluppo software ctrlX AUTOMATION per ROS 2.
SDK per robot Deposito
 Deposito
 Deposito
 Ricerca
cylon · hybridgroup
Framework JavaScript per robotica, droni e Internet delle cose (IoT)
Middleware e comunicazione Deposito
 Fonte aperta
Dalaran · Flaminis
Visualizzazione e infrastruttura dati per serie temporali multimodali della robotica.
Strumenti di visualizzazione e dati Deposito
 Fonte aperta
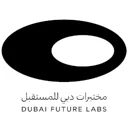
dddmr_navigation · dfl-rlab
dddmr_navigation è la soluzione di navigazione 3D per robot mobili che include mappatura/localizzazione/percezione/pianificazione del percorso/controller/stack di navigazione
Navigazione e SLAM Deposito
 Fonte aperta
deepbots · aidudezzz
Un wrapper di apprendimento per rinforzo Python per Webot.
Simulazione e fisica Deposito
 Fonte aperta
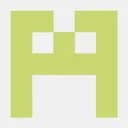
deepseqslam · mchancan
Il framework ufficiale di deep learning per il Robot Place Learning
Navigazione e SLAM Deposito
 Fonte aperta
DeFi · LogosRoboticsGroup
Ricerca sull'apprendimento dei robot utilizzando il pre-addestramento separato delle dinamiche in avanti e inverse.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
delora · leggedrobotics
Odometria Deep LiDAR autosupervisionata per applicazioni robotiche
Navigazione e SLAM Deposito
 Ricerca
DexGarmentLab · wayrise
DexGarmentLab: ambiente di manipolazione di indumenti abile con politica generalizzabile
Simulazione e fisica Deposito
 Fonte aperta
dexscrew · x-robotics-lab
Apprendimento di abili abilità di manipolazione da simulazioni imperfette
Simulazione e fisica Deposito
 Ricerca
DexTeleGym · zhourui9813
Dopo le modifiche su OpenTelevision, Quest 3 può essere utilizzato per la teleoperazione del braccio robotico Franka Panda e Inspire Hand nella Isaac Gym.
Software di teleoperazione Deposito
 Ricerca
dex-teleop · GeneralTrajectory
Teleoperazione basata su VR per una manipolazione abile - Controlla xArm + Inspire Hands con Vive Tracker e Quest Hand Tracking
Software di teleoperazione Deposito
 Ricerca
DexTrack · Meowuu7
🍀 DexTrack: verso il controllo generalizzabile del tracciamento neurale per un'abile manipolazione da riferimenti umani
Percezione e geometria Deposito
 Fonte aperta
Differential-Drive-Robot · giulioturrisi
Algoritmi di pianificazione e controllo del percorso per un robot a guida differenziale che utilizza ROS2
Pianificazione e controllo del movimento Deposito
 Ricerca
Digital-Twin-of-Anthropomorphic-Robotic-Arm · yudhisteer
Questo progetto consiste nella ricerca su un robot a 6 gradi di libertà. Un modello 3D del robot è stato realizzato su Unity per dimostrare la cinematica diretta e inversa. Concetti importanti nella robotica come...
Pianificazione e controllo del movimento Deposito
 Fonte aperta
dm robotics · google-deepmind
Librerie, strumenti e attività per la ricerca sulla robotica da Google DeepMind.
Strutture di apprendimento dei robot Deposito
 Ricerca
dnc · dibyaghosh
Implementazione della ricerca sull’apprendimento per rinforzo “divide et impera”.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
docker for robotics · 2b-t
Pratiche Docker e Docker Compose per la simulazione ROS e i flussi di lavoro hardware.
Simulazione e fisicaUN LUOGO PER LA TUA PROSSIMA SCOPERTA
Suggerisci una risorsa ↗L'ecosistema continua a crescere.
Conosci una risorsa che appartiene a questo posto?