 Repository
DAS VERKÖRPERTE KI-VERZEICHNIS
Software
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
 Repository
 Open Source
create3_sim · iRobotEducation
ROS 2 Simulation für den Lernroboter iRobot® Create® 3
Simulation & Physik Repository
 Open Source
crisp_controllers · learnsyslab
CRISP – kompatible ROS2-Controller für lernbasierte Manipulationsrichtlinien
Bewegungsplanung und -steuerung Repository
 Open Source
cross_view_slam · iandouglas96
HINWEIS: Dieses Repository ist veraltet
Navigation & SLAM Repository
 Open Source
ctrlx automation sdk ros2 · boschrexroth
Das ctrlX AUTOMATION Software Development Kit für ROS 2.
Roboter-SDKs Repository
 Repository
 Repository
 Forschung
cylon · hybridgroup
JavaScript-Framework für Robotik, Drohnen und das Internet der Dinge (IoT)
Middleware und Kommunikation Repository
 Open Source
Dalaran · Flaminis
Visualisierung und Dateninfrastruktur für multimodale Zeitreihen der Robotik.
Visualisierungs- und Datentools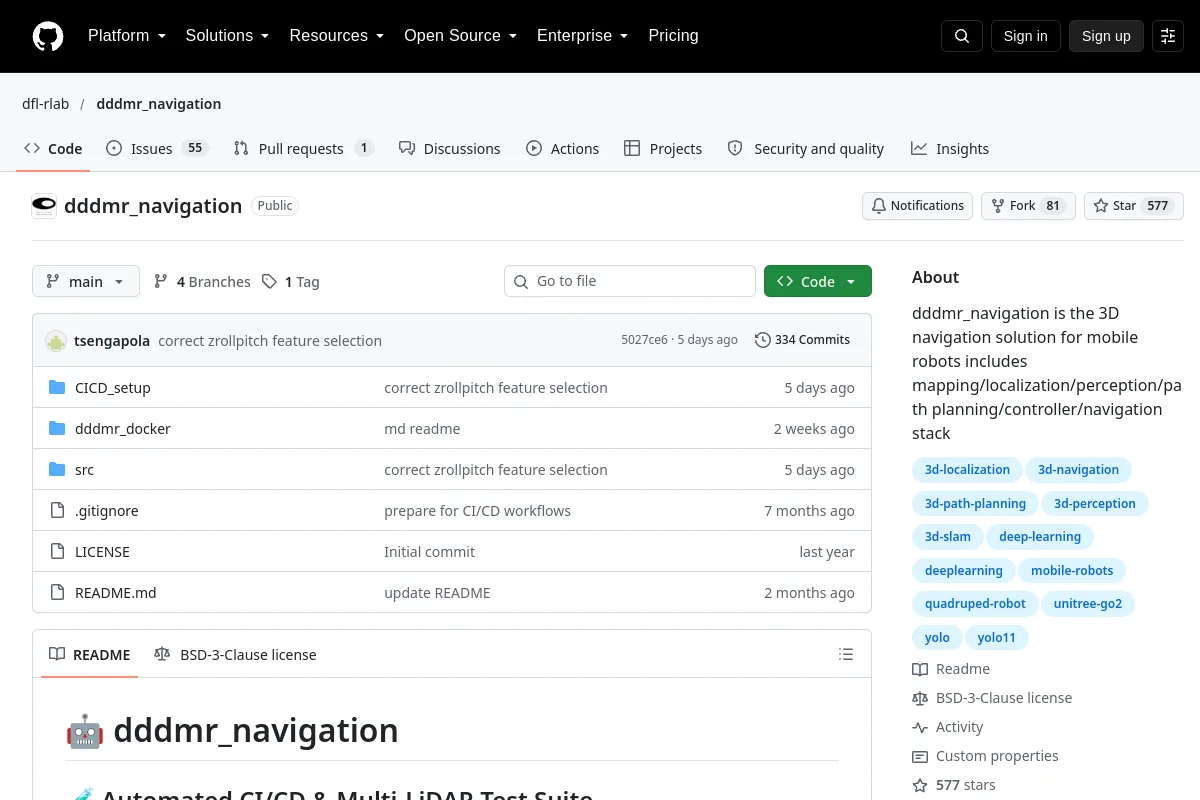 Repository
 Open Source
dddmr_navigation · dfl-rlab
dddmr_navigation ist die 3D-Navigationslösung für mobile Roboter, die Kartierung/Lokalisierung/Wahrnehmung/Pfadplanung/Controller/Navigationsstapel umfasst
Navigation & SLAM Repository
 Open Source
deepbots · aidudezzz
Ein Python-Wrapper zum verstärkenden Lernen für Webots.
Simulation & Physik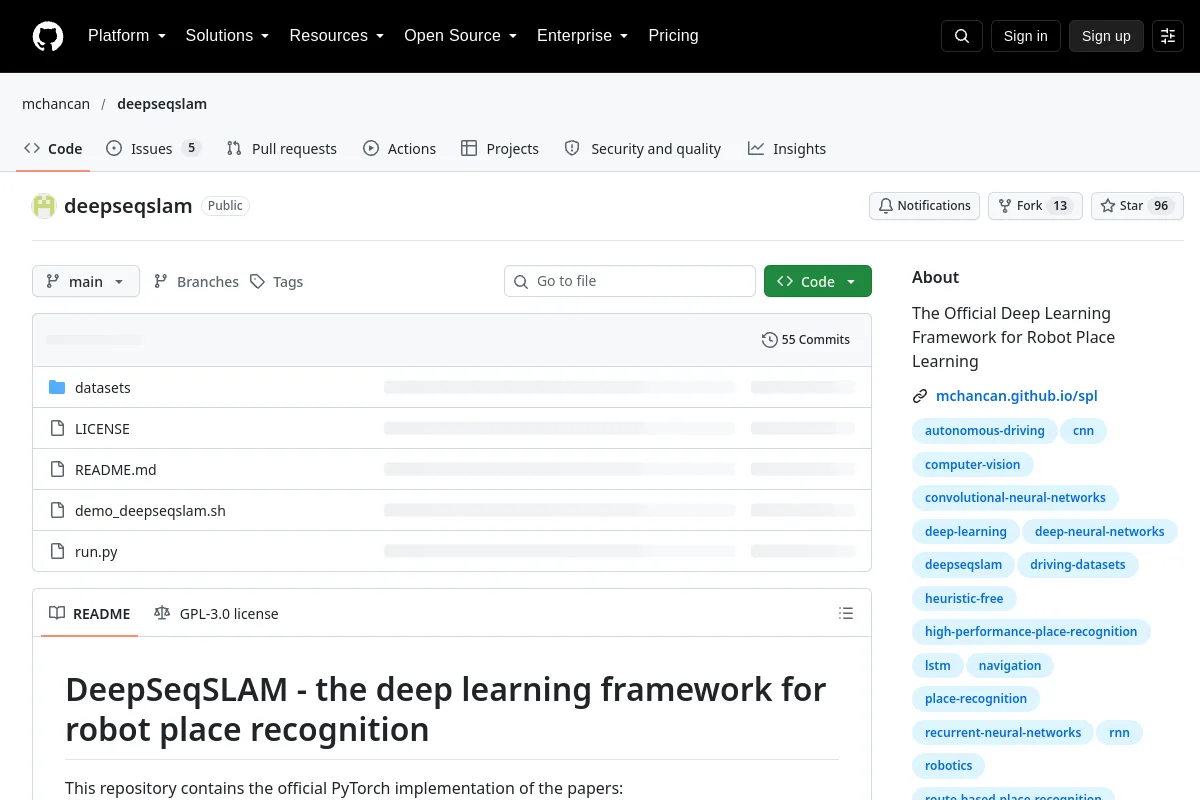 Repository
 Open Source
deepseqslam · mchancan
Das offizielle Deep-Learning-Framework für Robot Place Learning
Navigation & SLAM Repository
 Open Source
DeFi · LogosRoboticsGroup
Roboterlernforschung unter Verwendung separater Vorwärts- und Rückwärtsdynamik-Vorschulungen.
Bewegungsplanung und -steuerung Repository
 Open Source
delora · leggedrobotics
Selbstüberwachte Deep-LiDAR-Odometrie für Roboteranwendungen
Navigation & SLAM Repository
 Forschung
DexGarmentLab · wayrise
DexGarmentLab: Geschickte Umgebung zur Manipulation von Kleidungsstücken mit verallgemeinerbaren Richtlinien
Simulation & Physik Repository
 Open Source
dexscrew · x-robotics-lab
Erlernen geschickter Manipulationsfähigkeiten aus unvollständigen Simulationen
Simulation & Physik Repository
 Forschung
DexTeleGym · zhourui9813
Nach Modifikationen an OpenTelevision kann Quest 3 für die Teleoperation des Franka Panda-Roboterarms und der Inspire Hand im Isaac Gym verwendet werden.
Teleoperationssoftware Repository
 Forschung
dex-teleop · GeneralTrajectory
VR-basierte Teleoperation für geschickte Manipulation – Steuern Sie xArm + inspirieren Sie Hände mit Vive Trackern und Quest Hand Tracking
Teleoperationssoftware Repository
 Forschung
DexTrack · Meowuu7
🍀 DexTrack: Auf dem Weg zu einer verallgemeinerbaren neuronalen Tracking-Kontrolle für eine geschickte Manipulation anhand menschlicher Referenzen
Wahrnehmung & Geometrie Repository
 Open Source
Differential-Drive-Robot · giulioturrisi
Bahnplanungs- und Steuerungsalgorithmen für einen Differentialantriebsroboter unter Verwendung von ROS2
Bewegungsplanung und -steuerung Repository
 Forschung
Digital-Twin-of-Anthropomorphic-Robotic-Arm · yudhisteer
Dieses Projekt besteht aus der Forschung an einem Roboter mit 6 Freiheitsgraden. Auf Unity wurde ein 3D-Modell des Roboters erstellt, um die Vorwärts- und Rückwärtskinematik zu demonstrieren. Wichtige Konzepte in der Robotik wie…
Bewegungsplanung und -steuerung Repository
 Open Source
dm robotics · google-deepmind
Bibliotheken, Tools und Aufgaben für die Robotikforschung von Google DeepMind.
Frameworks für das Lernen von Robotern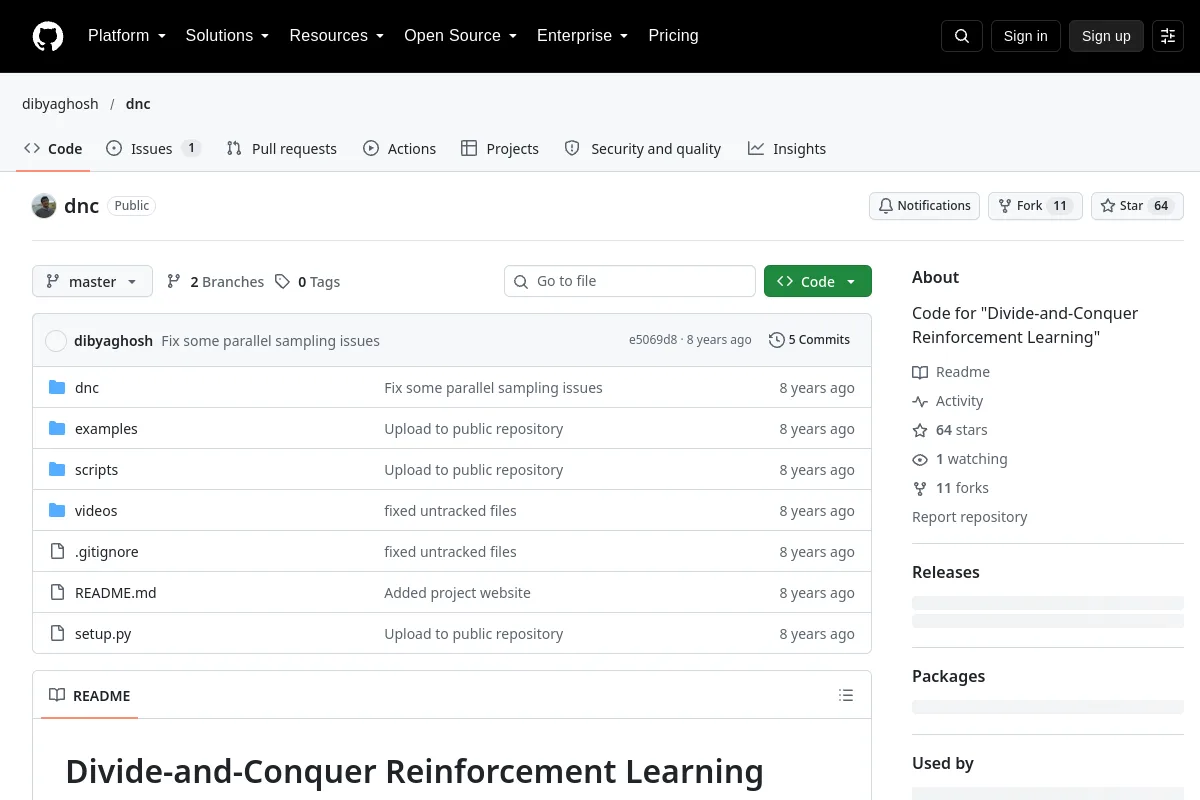 Repository
 Forschung
dnc · dibyaghosh
Forschungsimplementierung des Divide-and-Conquer-Verstärkungslernens.
Frameworks für das Lernen von Robotern Repository
 Open Source
docker for robotics · 2b-t
Docker- und Docker Compose-Praktiken für ROS-Simulation und Hardware-Workflows.
Simulation & PhysikEIN ORT FÜR IHRE NÄCHSTE ENTDECKUNG
Schlagen Sie eine Ressource vor ↗Das Ökosystem wächst weiter.
Kennen Sie eine Ressource, die hierher gehört?