 Repositorio
 Código abierto
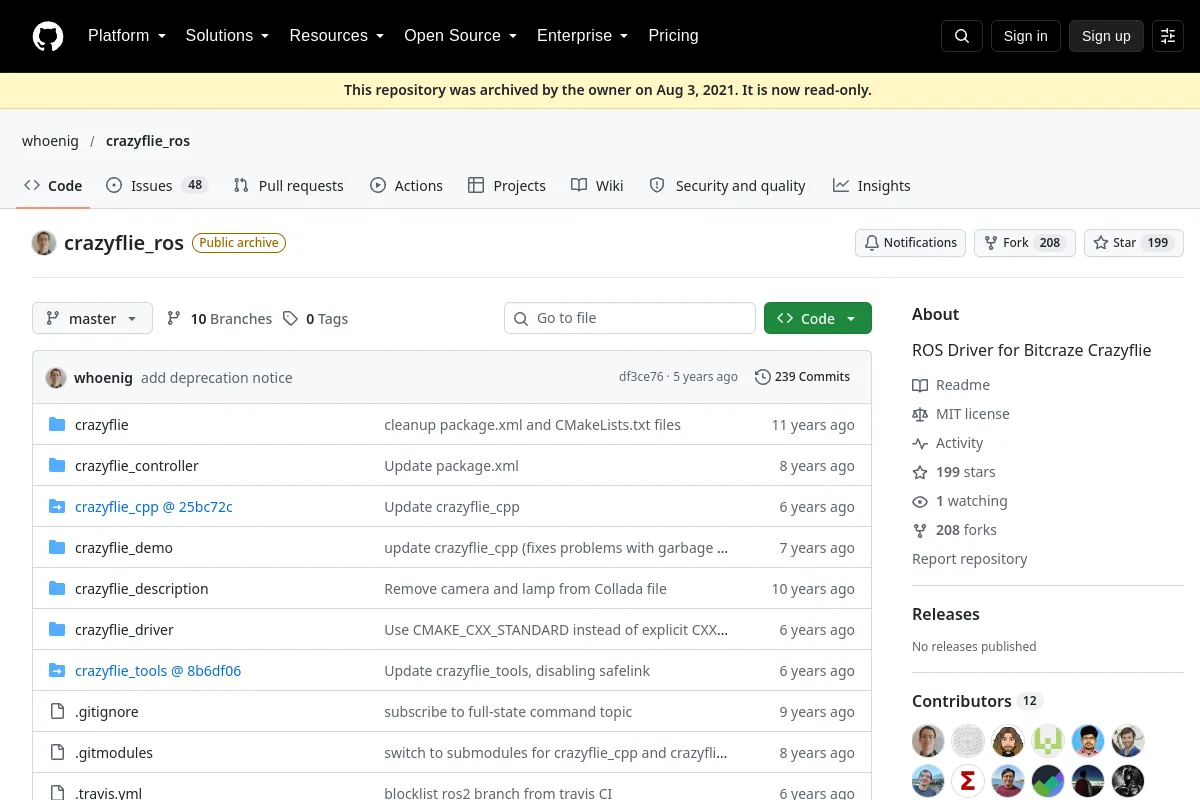
crazyflie ros · whoenig
Controlador ROS para el dron Bitcraze Crazyflie.
SDK de robotsEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Controlador ROS para el dron Bitcraze Crazyflie.
SDK de robots Repositorio
 Código abierto
ROS 2 Simulación para el robot educativo iRobot® Create® 3
Simulación y física Repositorio
 Código abierto
CRISP: controladores ROS2 compatibles con políticas de manipulación basadas en el aprendizaje
Planificación y control de movimiento Repositorio
 Código abierto
NOTA: Este repositorio está desactualizado
Navegación y SLAM Repositorio
 Código abierto
El kit de desarrollo de software ctrlX AUTOMATION para ROS 2.
SDK de robots Repositorio
 Repositorio
 Repositorio
 Investigación
Marco JavaScript para robótica, drones e Internet de las cosas (IoT)
Middleware y comunicación Repositorio
 Código abierto
Visualización e infraestructura de datos para series temporales multimodales de robótica.
Herramientas de visualización y datos Repositorio
 Código abierto
dddmr_navigation es la solución de navegación 3D para robots móviles que incluye mapeo/localización/percepción/planificación de rutas/controlador/pila de navegación
Navegación y SLAM Repositorio
 Código abierto
Un contenedor de aprendizaje por refuerzo de Python para Webots.
Simulación y física Repositorio
 Código abierto
El marco oficial de aprendizaje profundo para Robot Place Learning
Navegación y SLAM Repositorio
 Código abierto
Investigación sobre el aprendizaje de robots utilizando un preentrenamiento separado de dinámica directa e inversa.
Planificación y control de movimiento Repositorio
 Código abierto
Odometría LiDAR profunda autosupervisada para aplicaciones robóticas
Navegación y SLAM Repositorio
 Investigación
DexGarmentLab: entorno de manipulación diestra de prendas con política generalizable
Simulación y física Repositorio
 Código abierto
Aprender habilidades de manipulación diestra a partir de simulaciones imperfectas
Simulación y física Repositorio
 Investigación
Después de modificaciones en OpenTelevision, Quest 3 se puede utilizar para la teleoperación del brazo robótico Franka Panda e Inspire Hand en Isaac Gym.
Software de teleoperación Repositorio
 Investigación
Teleoperación basada en realidad virtual para una manipulación diestra: controle xArm + Inspire Hands con Vive Trackers y Quest Hand Tracking
Software de teleoperación Repositorio
 Investigación
🍀 DexTrack: hacia un control de seguimiento neuronal generalizable para una manipulación diestra a partir de referencias humanas
Percepción y geometría Repositorio
 Código abierto
Algoritmos de planificación y control de trayectoria para un robot de accionamiento diferencial utilizando ROS2
Planificación y control de movimiento Repositorio
 Investigación
Este proyecto consiste en la investigación de un robot de 6 grados de libertad. Se creó un modelo 3D del robot en Unity para demostrar la cinemática directa e inversa. Conceptos importantes en robótica como…
Planificación y control de movimiento Repositorio
 Código abierto
Bibliotecas, herramientas y tareas para la investigación en robótica de Google DeepMind.
Marcos de aprendizaje de robots Repositorio
 Investigación
Implementación de la investigación del aprendizaje por refuerzo de divide y vencerás.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Prácticas de Docker y Docker Compose para simulación de ROS y flujos de trabajo de hardware.
Simulación y física¿Conoce algún recurso que pertenezca aquí?