 Repositorio
EL DIRECTORIO DE IA INCORPORADO
programas
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio

 Repositorio
 Código abierto
DominoRobot · alexbaucom17
Software para el proyecto Domino Robot de Mark Rober.
Marcos de aprendizaje de robots Repositorio
 Investigación
dqn navigation · am-shb
Un agente de navegación de aprendizaje por refuerzo que utiliza observaciones de cámara y lidar.
Navegación y SLAM Repositorio
 Código abierto
draco3 description · shbang91
Modelo URDF del robot humanoide Draco3.
Marcos de aprendizaje de robots Sitio web
 Investigación
Drake
Herramientas de modelado, dinámica y optimización de sistemas robóticos.
Planificación y control de movimiento Repositorio
 Código abierto
dreamer-pytorch · juliusfrost
Sueño para controlar: aprendizaje de conductas mediante imaginación latente, implementado en PyTorch.
Marcos de aprendizaje de robots Repositorio
 Código abierto
drl grasping · AndrejOrsula
Experimentos de aprendizaje por refuerzo profundo para el agarre robótico de octárboles.
Simulación y física Repositorio
 Código abierto
DRL_robot_exploration · RobustFieldAutonomyLab
Exploración y mapeo de autoaprendizaje para robots móviles mediante aprendizaje por refuerzo profundo
Navegación y SLAM Repositorio
 Código abierto
DROID-Splat · ChenHoy
SLAM de extremo a extremo con calibración de cámara, integración previa monocular y renderizado denso
Navegación y SLAM Repositorio
 Investigación
dr soro · andreaprotopapa
Experimentos de aleatorización de dominios para el control de robots blandos de circuito cerrado.
Planificación y control de movimiento Repositorio
 Código abierto
DSP-SLAM · JingwenWang95
DSP-SLAM: SLAM orientado a objetos con prioridades de forma profunda
Navegación y SLAM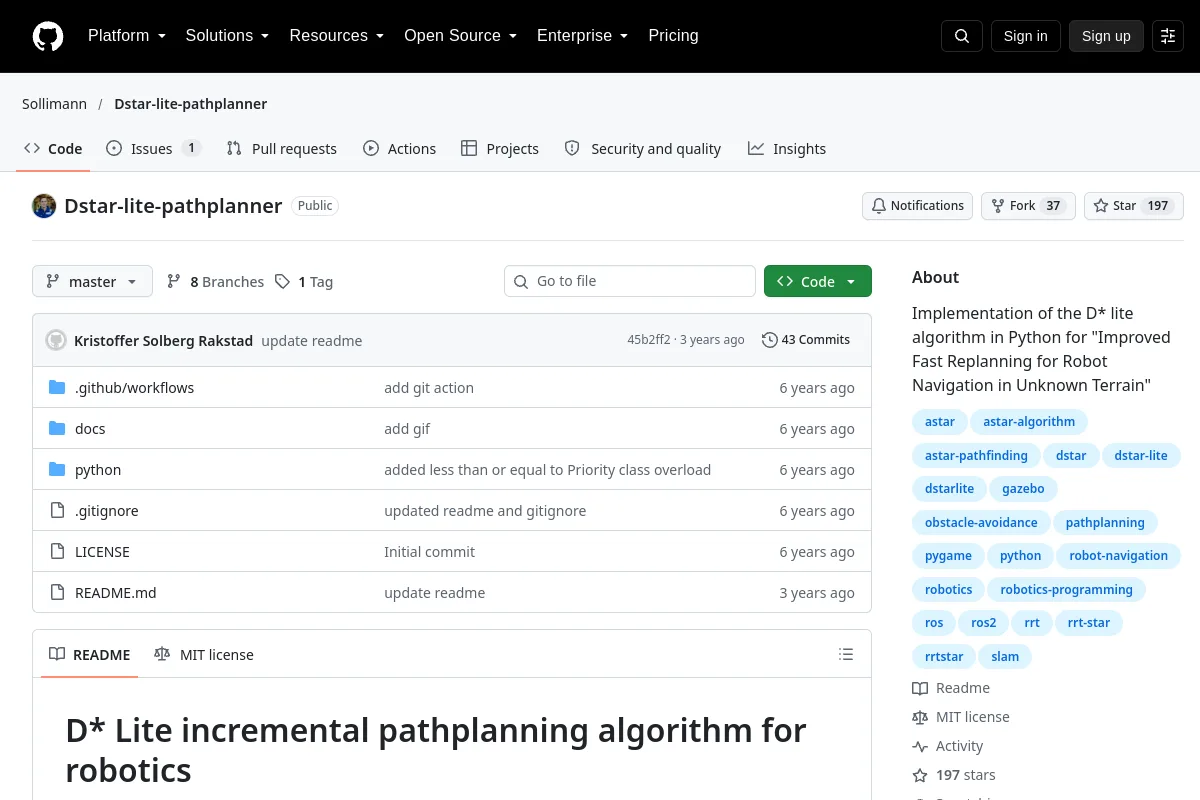 Repositorio
 Código abierto
Dstar-lite-pathplanner · Sollimann
Implementación del algoritmo D* lite en Python para "Replanificación rápida mejorada para navegación robótica en terreno desconocido"
Navegación y SLAM Repositorio
 Código abierto
dwa planner · amslabtech
Una implementación ROS del planificador de Enfoque de Ventana Dinámica.
Navegación y SLAM Repositorio
 Repositorio
 Código abierto
dynamic robot localization · carlosmccosta
Un canal de registro de nubes de puntos para localización de robots y percepción 3D.
Navegación y SLAM Repositorio
 Código abierto
dynamic_task_allocation · nubot-nudt
Un sistema de simulación basado en ROS y Gazebo que está especialmente diseñado para la asignación de tareas entre múltiples robots (problema de exploración y destrucción).
Simulación y física Repositorio
 Código abierto
DynSLAM · AndreiBarsan
Trabajo Fin de Máster sobre Localización y Mapeo Simultáneo en entornos dinámicos. Reconstruye por separado tanto el entorno estático como los objetos dinámicos del mismo, como los coches.
Navegación y SLAM Repositorio
 Investigación
EAO-SLAM · yanmin-wu
EAO-SLAM: SLAM de objetos semidensos monoculares basado en asociación de datos de conjunto
Navegación y SLAM Repositorio
 Código abierto
Efficient-Trajectory-Optimization-for-Robot-Motion-Planning--Examples · yzhao334
Ejemplos de optimización eficiente de trayectorias para la planificación del movimiento de robots
Planificación y control de movimiento Repositorio
 Código abierto
elevation mapping · ANYbotics
Mapeo de elevación centrado en robots para navegación en terrenos accidentados.
Navegación y SLAM Repositorio
 Repositorio
 Investigación
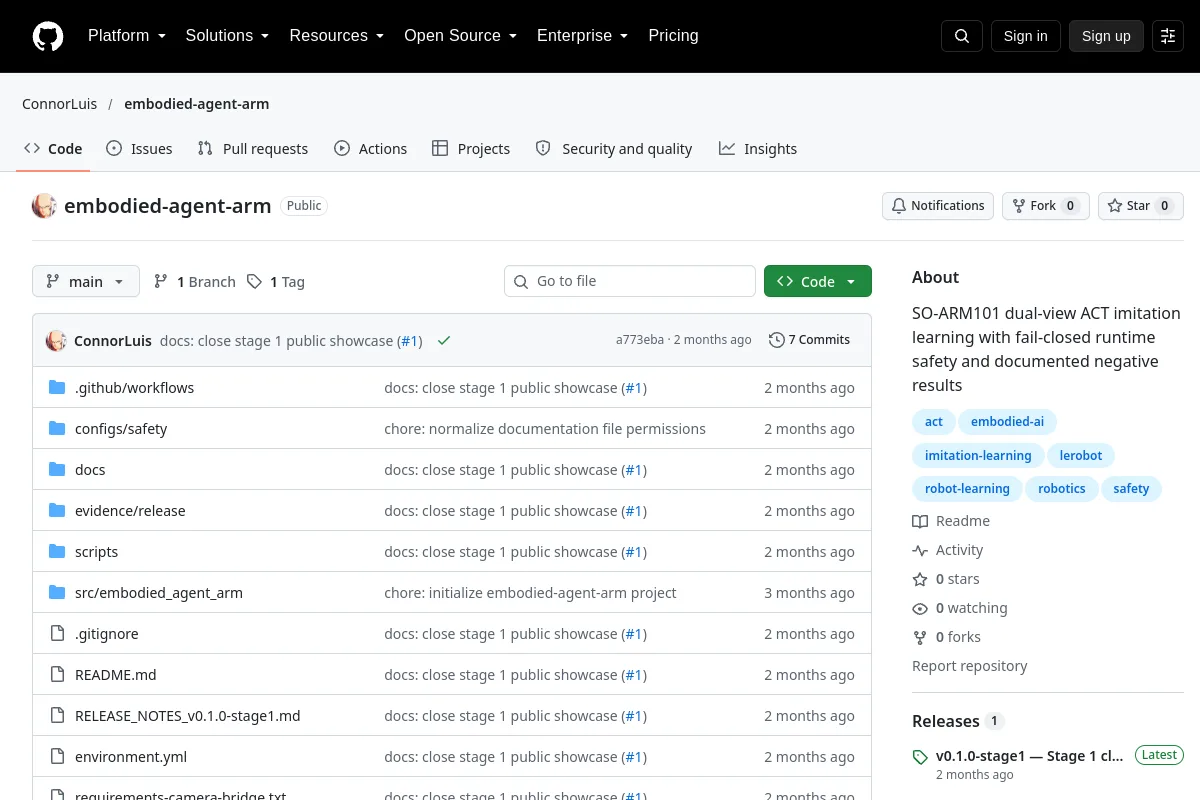
embodied agent arm · ConnorLuis
Experimentos ACT de doble vista SO-ARM101 con salvaguardas de tiempo de ejecución documentadas.
Marcos de aprendizaje de robots Repositorio
 Investigación
embodied eval automation · Evidentiary-operatingmicroscope154
Embodied Eval Automation proporciona flujos de trabajo para recopilar episodios de simuladores y de referencia de robots.
Herramientas de visualización y datos Repositorio
 Código abierto
Embodied R1 · pickxiguapi
Código de investigación para el razonamiento incorporado reforzado en la manipulación de robots.
Marcos de aprendizaje de robotsUN LUGAR PARA TU PRÓXIMO DESCUBRIMIENTO
Sugerir un recurso ↗El ecosistema sigue creciendo.
¿Conoce algún recurso que pertenezca aquí?