 Repositório
Programas / Código aberto
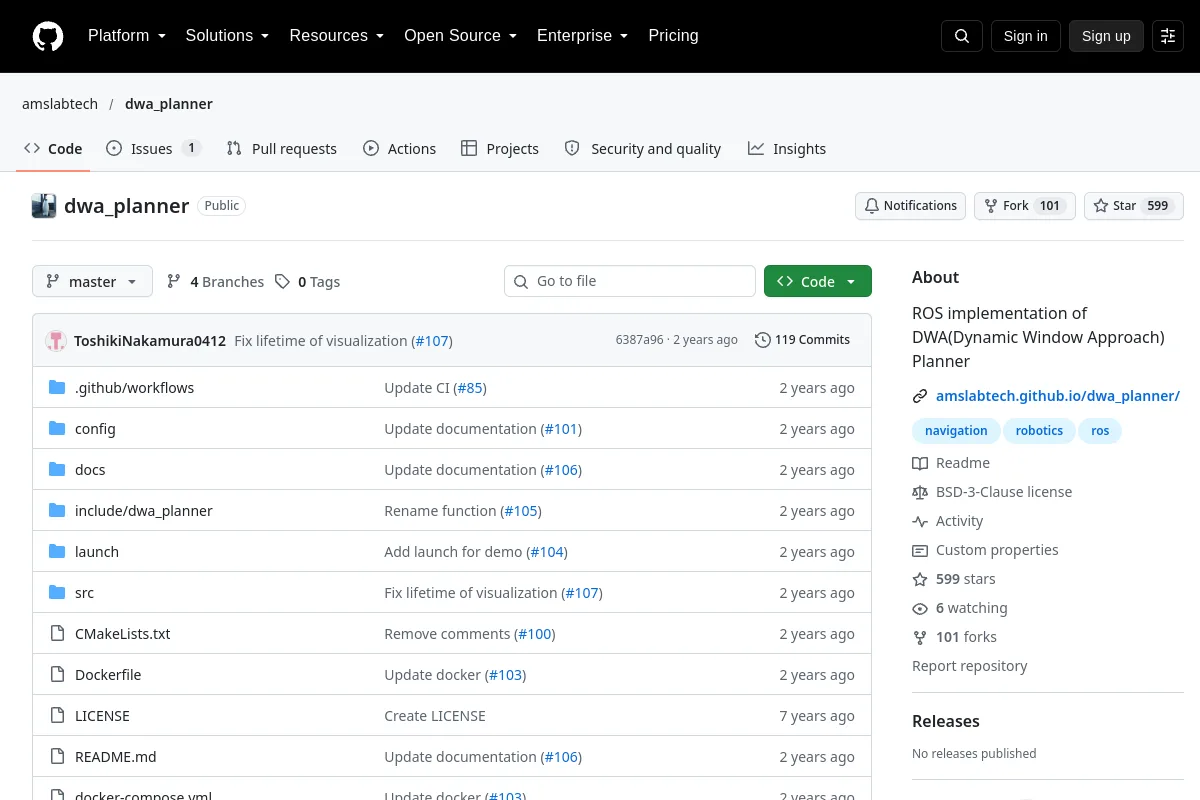
dwa planner · amslabtech
Uma implementação ROS do planejador de abordagem de janela dinâmica.
Visão geral
Uma implementação ROS do planejador de abordagem de janela dinâmica.
Resumo do editor: “Implementação ROS do planejador DWA (Dynamic Window Approach)”
Use seu repositório para inspecionar a implementação, documentação e fluxos de trabalho suportados. Este registro de diretório identifica o mantenedor, a licença do código e os recursos relacionados; não afirma que o projeto foi instalado ou testado em seu robô.
Informações do projeto
- Mantenedor
- amslabtech
- Idioma principal
- C++
- Licença de código de repositório
- BSD-3-Clause
- Licença de peso de modelo
- Não registrado
- Licença de conjunto de dados
- Não registrado
- Licença de design de hardware
- Não registrado
- Manutenção
- Não arquivado nos últimos metadados registrados
- Último push de repositório observado
- 2025-10-06
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Seções de documentação
- dwaplanner
- Visão geral
- Environment
- Install and Build
- clone repository
- build
Navegue pelas categorias deste recurso
Explore coleções relacionadas
Navegar Programas →Mais em Programas
Repositório

 Repositório
