 Förvar
 Öppen källkod
foc-wheel-legged-robot · Skythinker616
Mekaniska, elektroniska, simulerings- och mjukvaruresurser för en robot med öppen hjulbent.
Simulering & fysikTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
Mekaniska, elektroniska, simulerings- och mjukvaruresurser för en robot med öppen hjulbent.
Simulering & fysik Förvar
 Forskning
Det utfasade FogROS v1 molnrobotprojektet.
Robotinlärningsramar Förvar
 Öppen källkod
Forskningskod för scenfantasi och effektiv robotutforskning.
Navigation & SLAM Webbplats
 Forskning
Robotdatavisualisering och observerbarhetsverktyg för utvecklingsteam.
Visualisering & dataverktyg Förvar
 Öppen källkod
Kontrollgränssnitt byggt ovanpå franka_ros som tillåter styrning av franka-robotarmen i flera gemensamma och kartesiska rymdimpedanskontrollsystem för interaktiv, säker och reaktiv (oftast...
Rörelseplanering och kontroll Förvar
 Öppen källkod
Ett RL-ramverk för Franka Panda-manipulation i MuJoCo.
Rörelseplanering och kontroll Förvar
 Öppen källkod
ROS 2 integrationspaket för Franka forskningsrobotar.
Robotinlärningsramar Förvar
 Öppen källkod
ROS-integrationspaket för Franka forskningsrobotar.
Robotinlärningsramar Förvar
 Forskning
Använda datorseende och maskininlärning för att flytta Franka Panda Robot Arm med teleoperation
Teleoperationsprogramvara Förvar
 Forskning
Sensorfusionsarkitektur för robottillståndsuppskattning, lokalisering och kartläggning.
Navigation & SLAM Förvar
 Öppen källkod
ACDC4Robot: Automatiserad konvertering av beskrivningskonventioner för robotar från design till lärande
Robotinlärningsramar Förvar
 Öppen källkod
ROS 2-lokalisering för utomhusrobotar: IMU, hjulkodare och GPS sammansmälta i en 23-läges UKF vid 100 Hz. När uppskattningen går fel rapporterar den vilken sensor och varför, istället för att driva tyst...
Navigation & SLAM Förvar
 Forskning
Detta är den officiella implementeringen av den voxelbaserade humanoida rörelsen i "Gallant: Voxel Grid-based Humanoid Locomotion and Local-navigation across 3D Constrained Terrains"
Navigation & SLAM Förvar
 Öppen källkod
Gaussian-SLAM: Fotorealistisk tät SLAM med Gaussisk stänk
Navigation & SLAM Förvar
 Forskning
Källförråd för den klassiska robotsimulatorn Gazebo.
Simulering & fysik Förvar
 Öppen källkod
Ett enkelt verktyg för att generera lusthusterräng med hjälp av satellitbilder och DEM-data.
Simulering & fysik Förvar
 Öppen källkod
Rörelseplanering runt hinder med konvex optimering av Marcucci et al, 2023
Rörelseplanering och kontroll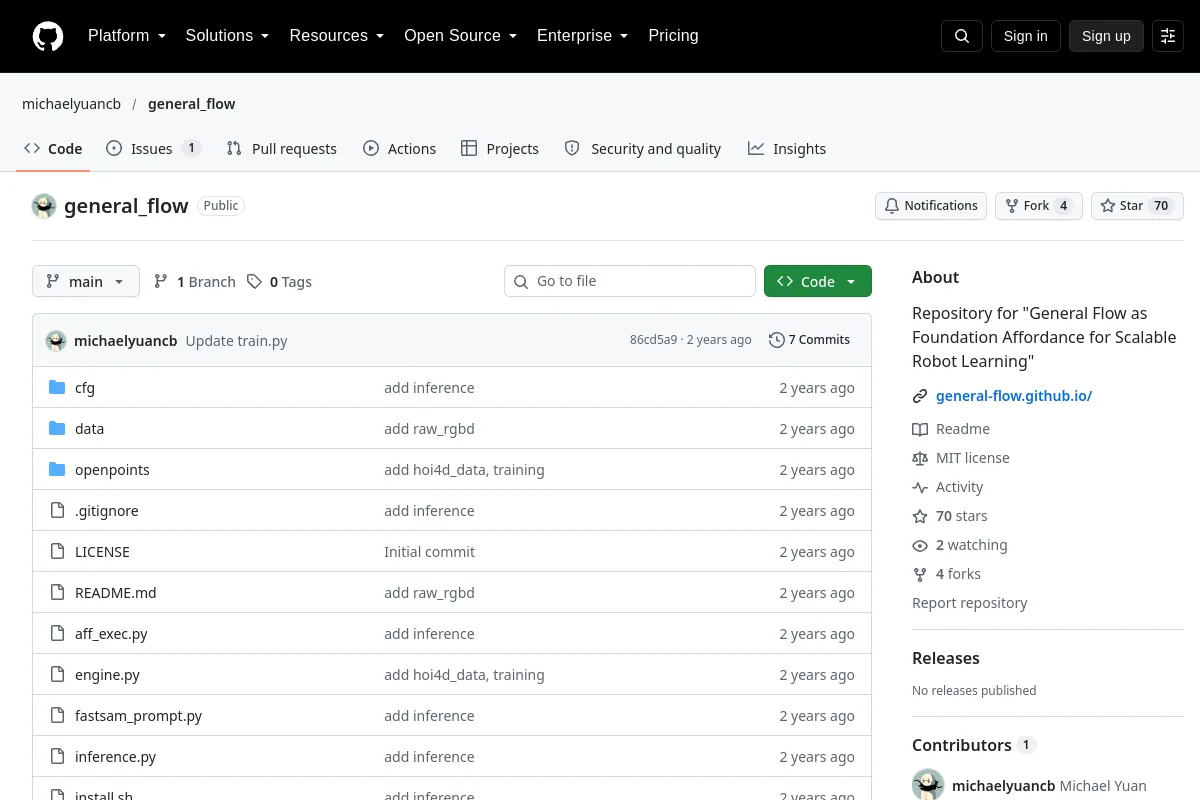 Förvar
 Öppen källkod
Forskningskod för att lära sig allmänna rörelseflöden som robottillstånd.
Robotinlärningsramar Förvar
 Öppen källkod
Ett lätt robotics RL-ramverk byggt på Genesis med IsaacLab-justerade API: er, vilket möjliggör snabb uppgiftsutveckling och enkel migrering från befintliga IsaacLab-miljöer.
Simulering & fysik Förvar
 Öppen källkod
Generera robotsimuleringsuppgifter via stora språkmodeller
Simulering & fysik Förvar
 Forskning
Geometrimedveten inlärning av kartor för kameralokalisering (CVPR2018)
Navigation & SLAM Förvar
 Öppen källkod
Modern C++20 GNSS-verktygslåda — RTK/PPP/CLAS/IMU-fusion.
Navigation & SLAM Förvar
 Öppen källkod
En konvex MPC-rörelsestyrning implementerad i MuJoCo med Unitree Go2 fyrdubblad
Rörelseplanering och kontroll Förvar
 Öppen källkod
"Bra robot! Titta nu på det här!": Återanvändning av förstärkningsinlärning för överföring från uppgift till uppgift; och "Bra robot!": Effektiv förstärkningsinlärning för visuella uppgifter i flera steg med sim till verklig överföring
RobotinlärningsramarVet du en resurs som hör hemma här?