 Deposito
 Fonte aperta
foc-wheel-legged-robot · Skythinker616
Risorse meccaniche, elettroniche, di simulazione e software per un robot con gambe aperte su ruote.
Simulazione e fisicaLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Risorse meccaniche, elettroniche, di simulazione e software per un robot con gambe aperte su ruote.
Simulazione e fisica Deposito
 Ricerca
Il deprecato progetto di robotica cloud FogROS v1.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Codice di ricerca per l'immaginazione della scena e l'esplorazione robotica efficiente.
Navigazione e SLAM Sito web
 Ricerca
Strumenti di visualizzazione e osservabilità dei dati dei robot per i team di sviluppo.
Strumenti di visualizzazione e dati Deposito
 Fonte aperta
Interfaccia di controllo costruita su franka_ros che consente di controllare il braccio robot Franka in diversi schemi di controllo dell'impedenza spaziale articolare e cartesiana per interventi interattivi, sicuri e reattivi (principalmente...
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Un framework RL per la manipolazione di Franka Panda in MuJoCo.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Pacchetti di integrazione ROS 2 per robot di ricerca Franka.
Strutture di apprendimento dei robot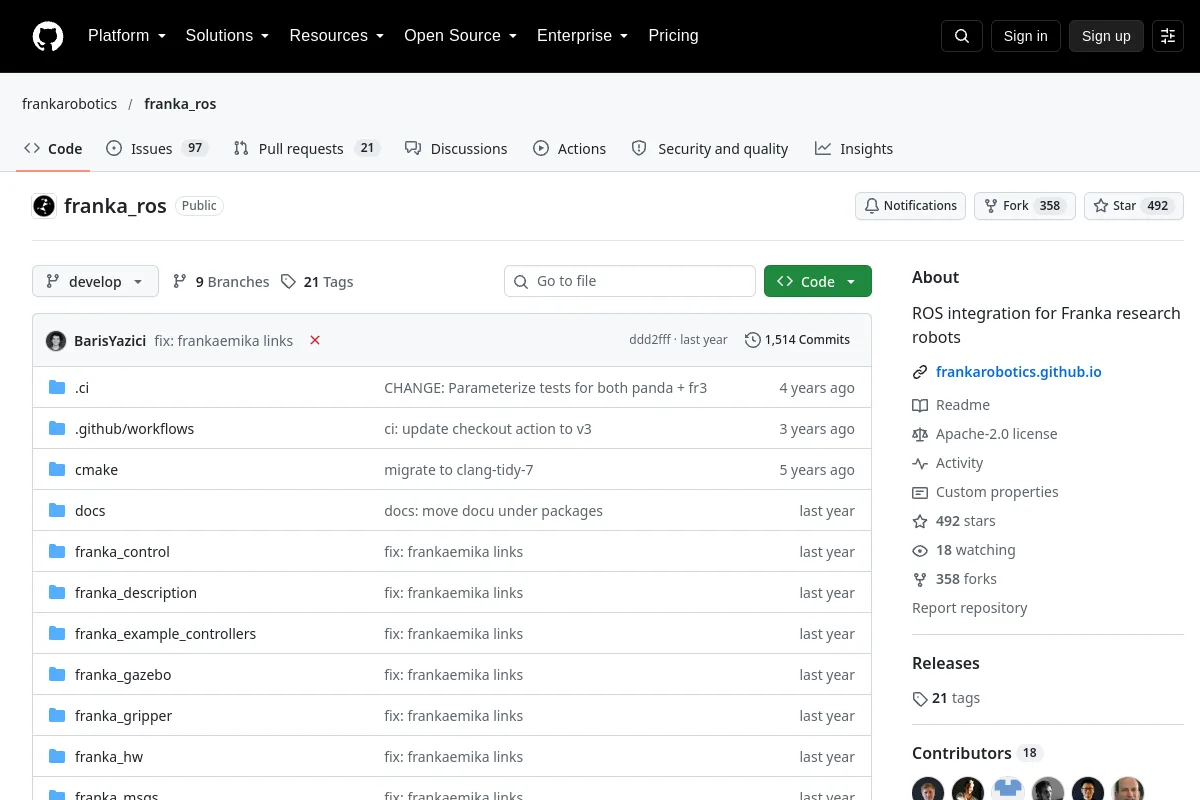 Deposito
 Fonte aperta
Pacchetti di integrazione ROS per robot di ricerca Franka.
Strutture di apprendimento dei robot Deposito
 Ricerca
Utilizzo della visione artificiale e dell'apprendimento automatico per spostare il braccio robotico Panda Franka con teleoperazione
Software di teleoperazione Deposito
 Ricerca
Architettura di fusione dei sensori per la stima, la localizzazione e la mappatura dello stato dei robot.
Navigazione e SLAM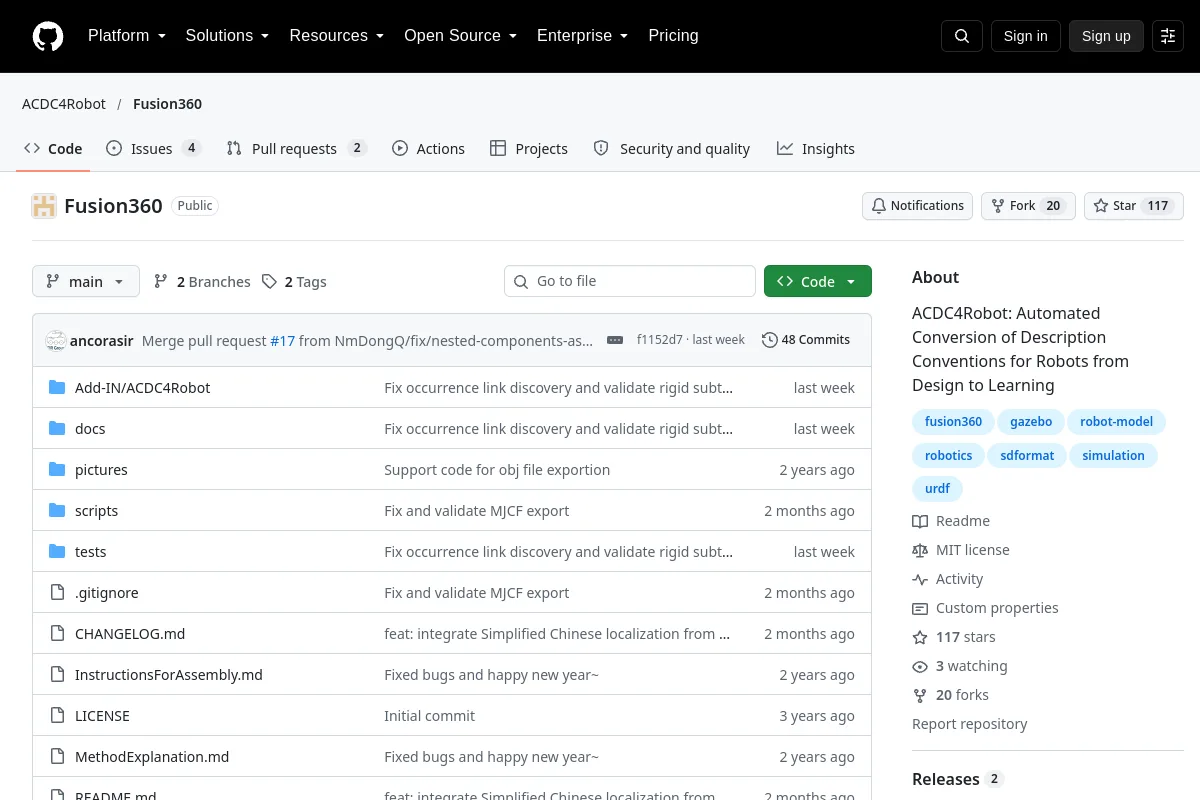 Deposito
 Fonte aperta
ACDC4Robot: conversione automatizzata delle convenzioni descrittive per i robot dalla progettazione all'apprendimento
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Localizzazione ROS 2 per robot da esterno: IMU, encoder a ruota e GPS fusi in un UKF a 23 stati a 100 Hz. Quando la stima va male, segnala quale sensore e perché, invece di andare alla deriva silenziosamente.…
Navigazione e SLAM Deposito
 Ricerca
Questa è l'implementazione ufficiale della locomozione umanoide basata su voxel in "Gallant: Voxel Grid-based Humanoid Locomotion and Local-navigation across 3D Constrained Terrains"
Navigazione e SLAM Deposito
 Fonte aperta
Gaussian-SLAM: SLAM denso fotorealistico con splatting gaussiano
Navigazione e SLAM Deposito
 Ricerca
Repository dei sorgenti per il classico simulatore di robotica Gazebo.
Simulazione e fisica Deposito
 Fonte aperta
Uno strumento semplice per generare il terreno del gazebo utilizzando immagini satellitari e dati DEM.
Simulazione e fisica Deposito
 Fonte aperta
Pianificazione del movimento attorno agli ostacoli con ottimizzazione convessa di Marcucci et al, 2023
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Codice di ricerca per l'apprendimento dei flussi di movimento generali come affordance dei robot.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Un framework RL per robotica leggero costruito su Genesis con API allineate a IsaacLab, che consente lo sviluppo rapido di attività e una facile migrazione dagli ambienti IsaacLab esistenti.
Simulazione e fisica Deposito
 Fonte aperta
Generazione di attività di simulazione robotica tramite modelli linguistici di grandi dimensioni
Simulazione e fisica Deposito
 Ricerca
Apprendimento consapevole della geometria delle mappe per la localizzazione delle telecamere (CVPR2018)
Navigazione e SLAM Deposito
 Fonte aperta
Moderno toolkit GNSS C++20: fusione RTK/PPP/CLAS/IMU.
Navigazione e SLAM Deposito
 Fonte aperta
Un controller di locomozione MPC convesso implementato in MuJoCo con Unitree Go2 quadrupede
Pianificazione e controllo del movimento Deposito
 Fonte aperta
"Buon robot! Ora guarda questo!": Riproporre l'apprendimento per rinforzo per il trasferimento da attività a attività; e "Buon robot!": Apprendimento rinforzato efficiente per attività visive in più fasi con trasferimento dalla simulazione al reale
Strutture di apprendimento dei robotConosci una risorsa che appartiene a questo posto?