 Deposito
 Fonte aperta
peract · peract
Politica del trasformatore multi-task per la manipolazione robotica.
Strutture di apprendimento dei robot
Software / Fonte aperta
Codice di ricerca per l'apprendimento dei flussi di movimento generali come affordance dei robot.
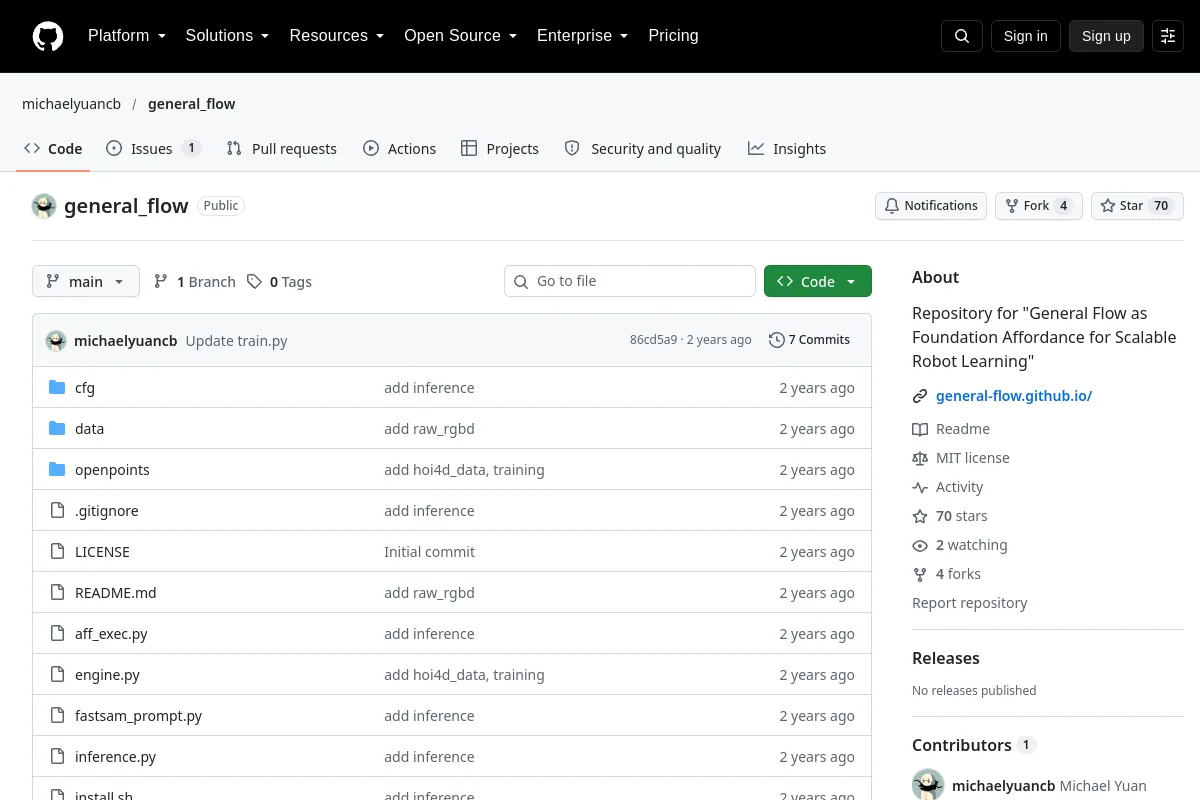
Codice di ricerca per l'apprendimento dei flussi di movimento generali come affordance dei robot.
Riepilogo dell'editore: "Repository per "General Flow as Foundation Affordance for Scalable Robot Learning""
Utilizza il suo repository per ispezionare l'implementazione, la documentazione e i flussi di lavoro supportati. Questo record della directory identifica il manutentore, la licenza del codice e le risorse correlate; non afferma che il progetto sia stato installato o testato sul tuo robot.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Fonte aperta
Politica del trasformatore multi-task per la manipolazione robotica.
Strutture di apprendimento dei robot