 Repositório
 Código aberto
peract · peract
Política de transformador multitarefa para manipulação robótica.
Estruturas de aprendizagem de robôs
Programas / Código aberto
Código de pesquisa para aprender fluxos de movimento gerais como recursos de robôs.
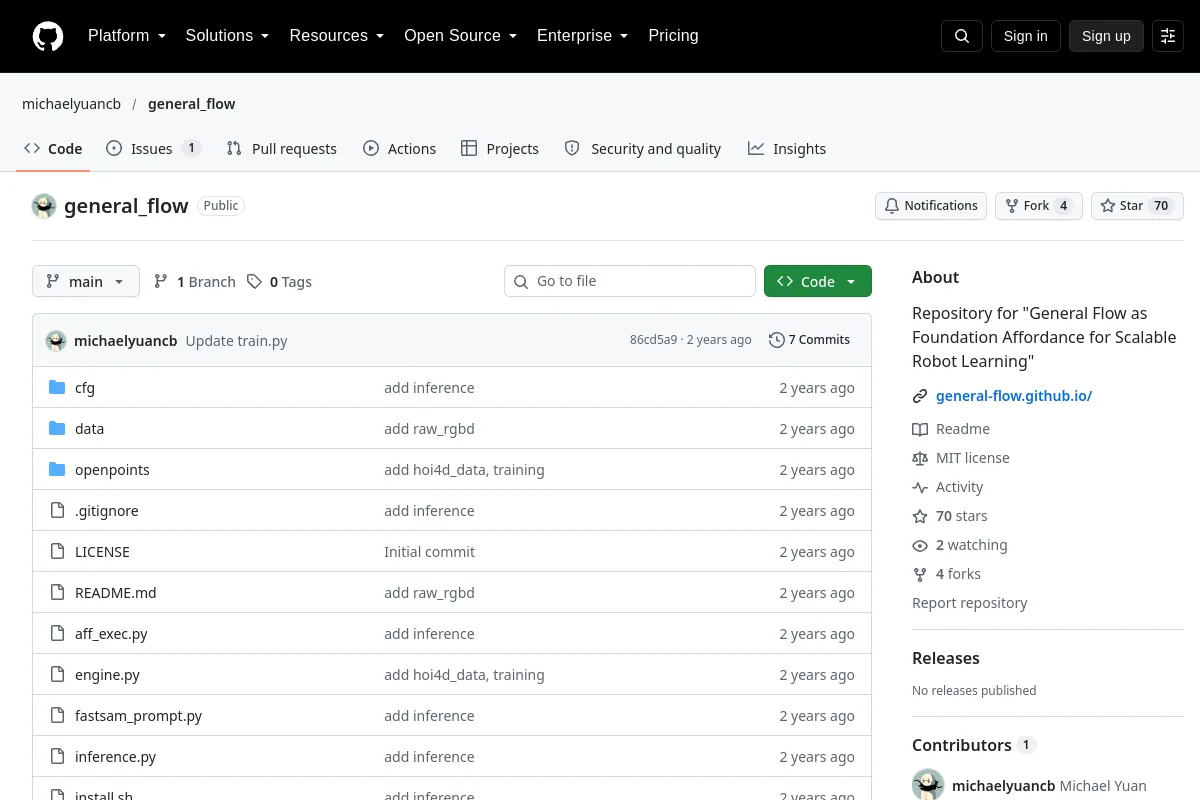
Código de pesquisa para aprender fluxos de movimento gerais como recursos de robôs.
Resumo do editor: “Repositório para "General Flow as Foundation Affordance for Scalable Robot Learning"”
Use seu repositório para inspecionar a implementação, documentação e fluxos de trabalho suportados. Este registro de diretório identifica o mantenedor, a licença do código e os recursos relacionados; não afirma que o projeto foi instalado ou testado em seu robô.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Código aberto
Política de transformador multitarefa para manipulação robótica.
Estruturas de aprendizagem de robôs