 Repositório
 Pesquisa
openpi dexterous public · Abbott400097
Openpi Dexterous estuda a adaptação do pi0 LoRA para manipulação Shadow Hand e relata limitações experimentais.
Visão-linguagem-açãoO DIRETÓRIO DE IA INCORPORADO
Explore modelos de visão-linguagem-ação e modelos básicos de robótica para percepção, manipulação e controle.
Repositório
Pesquisa
Openpi Dexterous estuda a adaptação do pi0 LoRA para manipulação Shadow Hand e relata limitações experimentais.
Visão-linguagem-ação Repositório
 Pesquisa
Open Pi Zero é uma reimplementação do modelo pi0 VLA da Inteligência Física.
Visão-linguagem-ação Repositório
 Pesquisa
OpenVLA A reprodução documenta a configuração e avaliação do OpenVLA nas tarefas LIBERO.
Visão-linguagem-ação Repositório
 Pesquisa
Código oficial para "OpenWAM: An Open Framework for Composable World-Action Models" (Universidade de Stanford)
Modelos mundiais Repositório
 Pesquisa
O-VLA estuda a transferência de VLA por meio de aprendizagem semântica primitiva.
Visão-linguagem-ação Repositório
 Código aberto
Pelican-VL 1.0 é uma nova família de modelos cerebrais incorporados de código aberto com escalas de parâmetros que variam de 7B a 72B desenvolvidos pelo WFM System Group, Centro de Inovação de Robótica Humanóide de Pequim…
Visão-linguagem-ação Repositório
 Pesquisa
PointWorld estuda modelos mundiais 3D para manipulação robótica.
Modelos mundiais Repositório
 Código aberto
Gripper Keypose e Object Pointflow como interfaces para manipulação robótica bimanual
Políticas de robôs Repositório
 Pesquisa
Implementação Oficial do documento de destaque do ICLR 2024: Representações Universais de Movimento Humanóide para Controle Baseado em Física
Políticas de robôs Repositório
 Código aberto
Implementação oficial de "Aprendendo diversos comportamentos naturais para aumentar a agilidade de robôs quadrúpedes"
Políticas de robôs Repositório
 Pesquisa
Implementação oficial do ReconVLA: Modelo Reconstrutivo de Visão-Linguagem-Ação como Robô Perceptor Eficaz.
Visão-linguagem-ação Repositório
 Pesquisa
O código do artigo "Da linguagem à locomoção: controle humanóide livre de redirecionamento via orientação latente de movimento" aceito pelo ICLR'26
Políticas de robôs Repositório
 Código aberto
Controle de robô ponta a ponta baseado em modelo de difusão generativa
Políticas de robôs Repositório
 Pesquisa
Um modelo proativo de manipulação de robôs para ambientes físicos multimodais
Políticas de robôs Repositório
 Pesquisa
Repo oficial de Explorando as vulnerabilidades adversárias de modelos de visão-linguagem-ação em robótica
Visão-linguagem-ação Repositório
 Pesquisa
Apresentamos a primeira implantação bem-sucedida de um sistema MPC baseado em amostragem de corpo inteiro em um robô quadrúpede do mundo real. Nossa abordagem permite locomoção e manipulação rica em contato e em tempo real usando…
Políticas de robôs Repositório
 Pesquisa
RynnValue: Dimensionando modelos de base de valor robótico com distância temporal
Políticas de robôs Repositório
 Pesquisa
RynnWorld-4D: Modelos de mundo incorporados em 4D para manipulação robótica
Modelos mundiais Site
 Pesquisa
Pesquise conectando instruções de linguagem com habilidades de robôs executáveis.
Planejamento guiado por idioma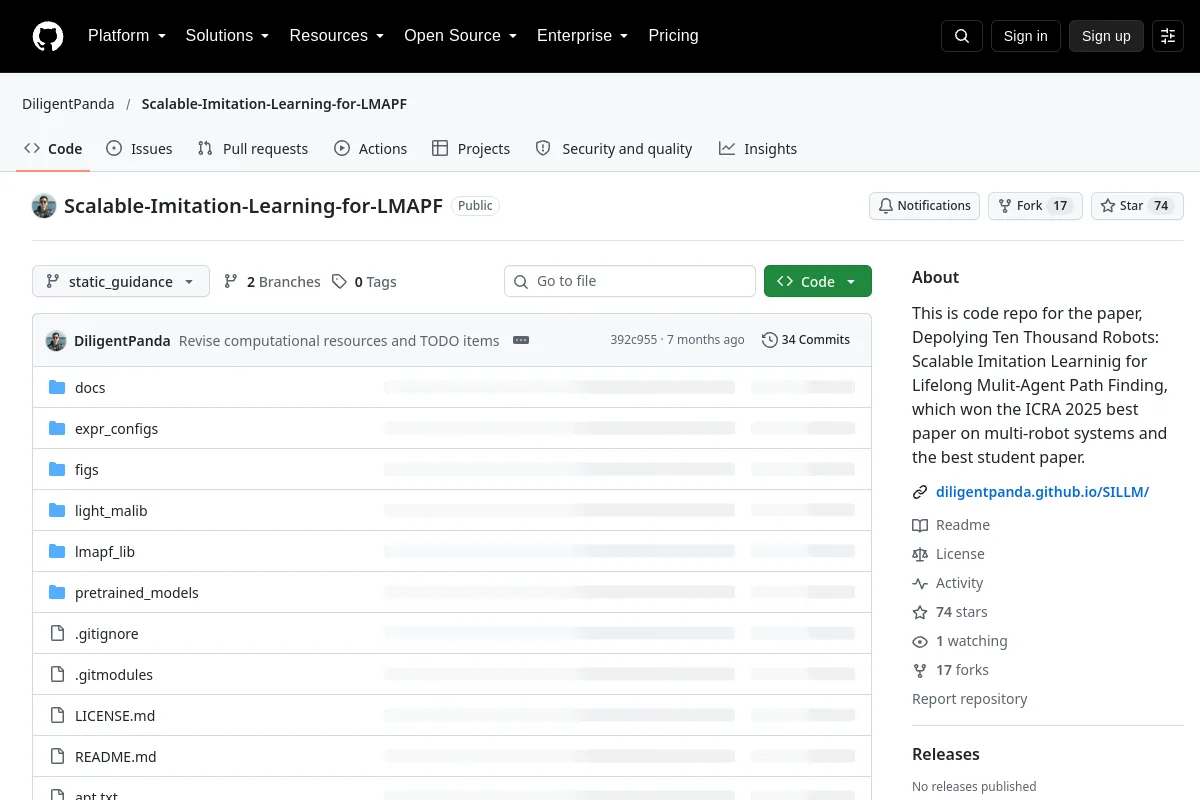 Repositório
 Pesquisa
Este é o repositório de código para o artigo, Depolying Ten Thousand Robots: Scalable Imitation Learninig for Lifelong Mulit-Agent Path Finding, que ganhou o prêmio ICRA 2025 de melhor artigo sobre sistemas multi-robôs e…
Políticas de robôs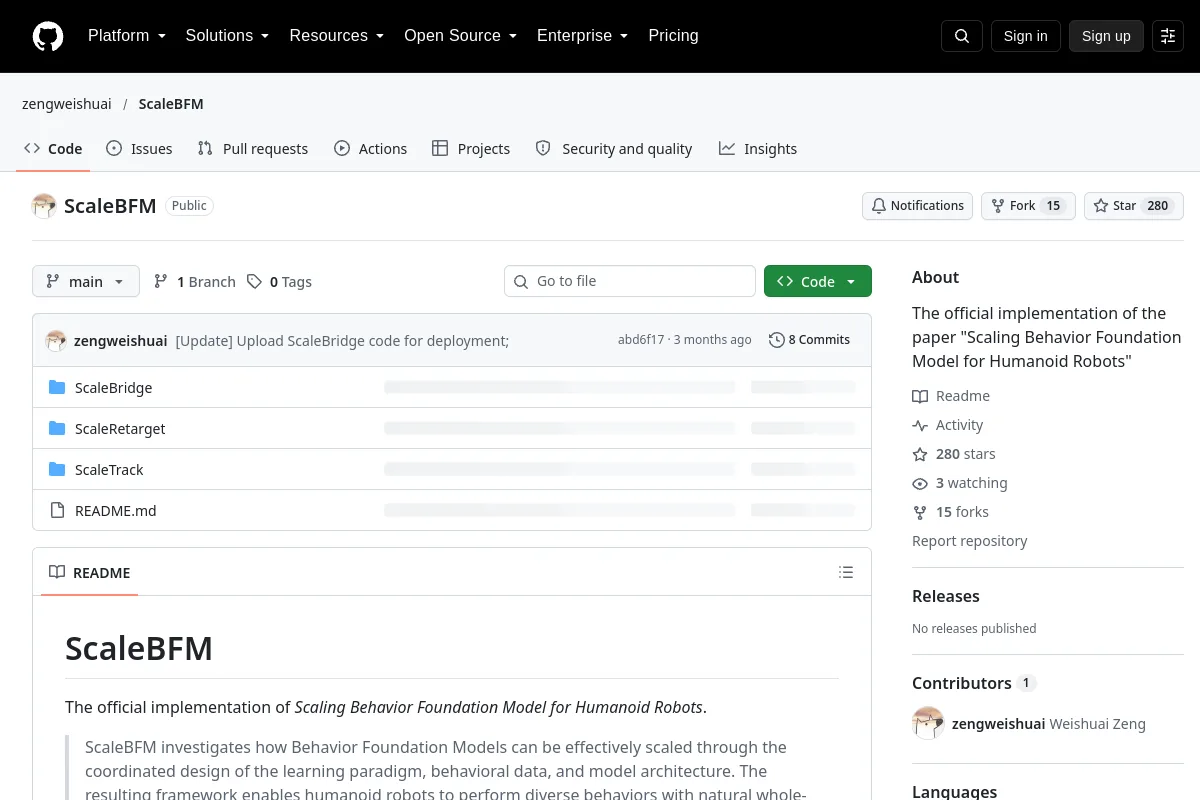 Repositório
 Pesquisa
A implementação oficial do artigo "Scaling Behavior Foundation Model for Humanoid Robots"
Políticas de robôs Repositório
 Pesquisa
repositório para treinamento de modelos mundiais de difusão latente condicionados à ação para geração de vídeo de robôs
Modelos mundiais Repositório
 Código aberto
Repositório de código "Destreza Sequencial: Encadeamento de Políticas Hábeis para Manipulação de Longo Horizonte"
Políticas de robôs Repositório
 Pesquisa
Implementação oficial do documento ICLR'26 "Empowering Multi-Robot Cooperation via Sequential World Models"
Modelos mundiaisConhece um recurso que pertence aqui?