Repository
openpi dexterous public · Abbott400097
Openpi Dexterous untersucht die pi0-LoRA-Anpassung für die Manipulation der Schattenhand und berichtet über experimentelle Einschränkungen.
Vision-Sprache-AktionDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Vision-Sprach-Aktionsmodelle und Robotik-Grundlagenmodelle für Wahrnehmung, Manipulation und Kontrolle.
Repository
Openpi Dexterous untersucht die pi0-LoRA-Anpassung für die Manipulation der Schattenhand und berichtet über experimentelle Einschränkungen.
Vision-Sprache-Aktion
Repository
Open Pi Zero ist eine Neuimplementierung des pi0 VLA-Modells von Physical Intelligence.
Vision-Sprache-Aktion
Repository
OpenVLA Reproduktion dokumentiert die Einrichtung und Bewertung von OpenVLA für LIBERO-Aufgaben.
Vision-Sprache-Aktion

Repository
Offizieller Code für „OpenWAM: An Open Framework for Composable World-Action Models“ (Stanford University)
Weltmodelle
Repository
O-VLA untersucht den VLA-Transfer durch semantisches primitives Lernen.
Vision-Sprache-Aktion

Repository
Pelican-VL 1.0 ist eine neue Familie von Open-Source-Modellen des verkörperten Gehirns mit Parameterskalen von 7B bis 72B, die von der WFM System Group, dem Beijing Innovation Center of Humanoid Robotics, entwickelt wurden.
Vision-Sprache-Aktion

Repository
PointWorld untersucht 3D-Weltmodelle für Robotermanipulation.
Weltmodelle
Repository
Greifer-Keypose und Objekt-Punktfluss als Schnittstellen für die bimanuelle Robotermanipulation
Roboterrichtlinien
Repository
Offizielle Umsetzung des ICLR 2024-Spotlight-Papiers: Universal Humanoid Motion Representations for Physics-Based Control
Roboterrichtlinien
Repository
Offizielle Umsetzung von „Learning Diverse Natural Behaviors for Enhancing the Agility of Quadrupedal Robots“
Roboterrichtlinien
Repository
Offizielle Implementierung von ReconVLA: Reconstructive Vision-Language-Action Model as Effective Robot Perceiver.
Vision-Sprache-Aktion
Repository
Der vom ICLR'26 akzeptierte Code des Papiers „From Language to Locomotion: Retargeting-free Humanoid Control via Motion Latent Guidance“.
Roboterrichtlinien
Repository
Durchgängige Robotersteuerung basierend auf einem generativen Diffusionsmodell
Roboterrichtlinien
Repository
Ein proaktives Robotermanipulationsmodell für multimodale physische Umgebungen
Roboterrichtlinien
Repository
Offizielles Repo von Exploring the Adversarial Vulnerabilities of Vision-Language-Action Models in Robotics
Vision-Sprache-Aktion
Repository
Wir präsentieren den ersten erfolgreichen Einsatz eines auf Ganzkörperproben basierenden MPC-Systems an einem realen Vierbeinerroboter. Unser Ansatz ermöglicht eine kontaktreiche Fortbewegung und Manipulation in Echtzeit mithilfe von…
Roboterrichtlinien
Repository
RynnValue: Skalierung von Robotic Value Foundation-Modellen mit zeitlicher Distanz
Roboterrichtlinien
Repository
RynnWorld-4D: 4D-verkörperte Weltmodelle für Robotermanipulation
Weltmodelle
Website
Forschung, die Sprachanweisungen mit ausführbaren Roboterfähigkeiten verbindet.
Sprachgeführte Planung
Repository
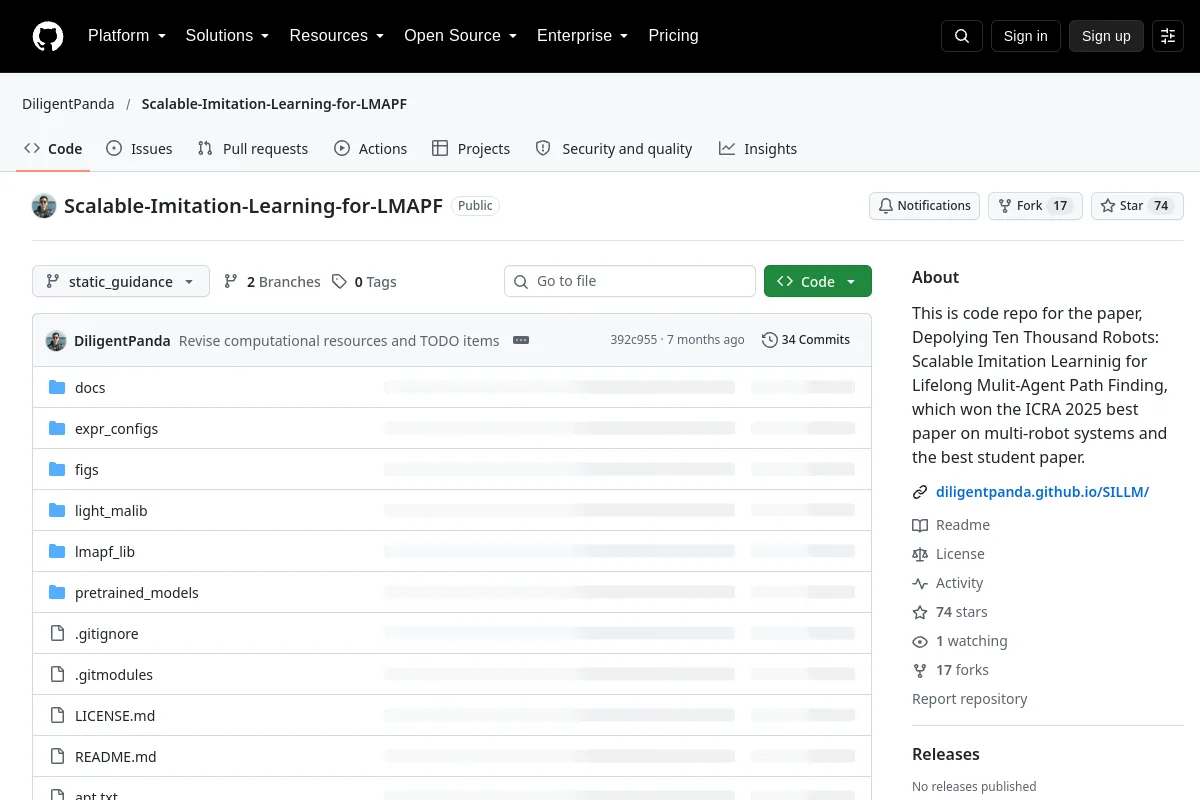
Dies ist das Code-Repo für den Artikel „Depolying Ten Thousand Robots: Scalable Imitation Learning for Lifelong Mulit-Agent Path Finding“, der den ICRA 2025 als bester Artikel über Multi-Roboter-Systeme gewann und…
Roboterrichtlinien
Repository
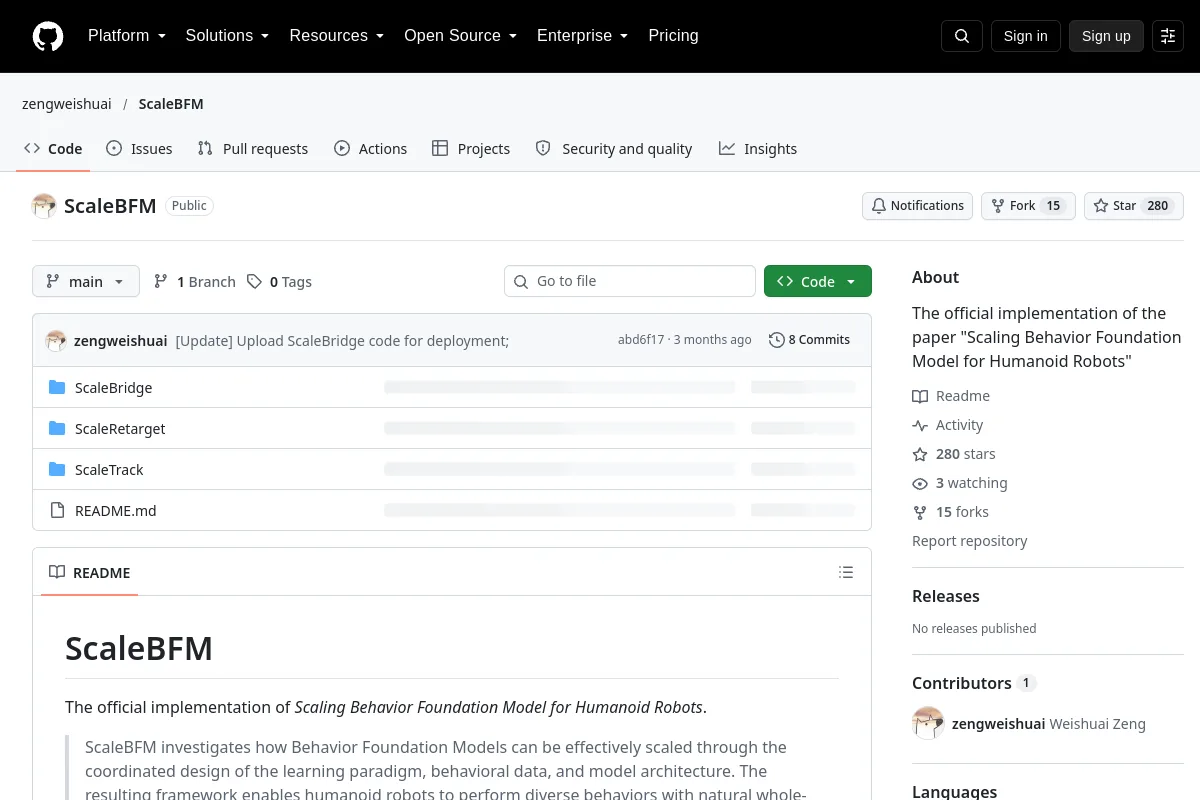
Die offizielle Umsetzung des Papiers „Scaling Behavior Foundation Model for Humanoid Robots“
Roboterrichtlinien
Repository
Repository zum Trainieren aktionsbedingter latenter Diffusionsweltmodelle für die Robotervideogenerierung
Weltmodelle
Repository
Code-Repository „Sequential Dexterity: Chaining Dexterous Policies for Long-Horizon Manipulation“.
Roboterrichtlinien
Repository
Offizielle Umsetzung des ICLR'26-Papiers „Empowering Multi-Robot Cooperation via Sequential World Models“
WeltmodelleKennen Sie eine Ressource, die hierher gehört?