 Repository
 Forschung
HAIC · ldt29
HAIC: Humanoid Agile Object Interaction Control über Dynamics-Aware World Model
WeltmodelleDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Vision-Sprach-Aktionsmodelle und Robotik-Grundlagenmodelle für Wahrnehmung, Manipulation und Kontrolle.
Repository
Forschung
HAIC: Humanoid Agile Object Interaction Control über Dynamics-Aware World Model
Weltmodelle Repository
 Forschung
HEX ist ein Ganzkörper-Vision-Sprach-Aktions-Framework für humanoide Roboter in Originalgröße.
Vision-Sprache-Aktion Repository
 Forschung
HY-Embodied-0.5-X: Ein verbessertes verkörpertes Grundlagenmodell für Agenten in der realen Welt
Roboterrichtlinien Repository
 Forschung
Dieses Nachahmungs-Lernprojekt vergleicht das Verhaltensklonen und die Diffusionspolitik bei Panda Pick-and-Place.
Roboterrichtlinien Repository
 Forschung
Die InternVLA-A-Reihe untersucht das Verständnis, die Entstehung und die Aktion der Robotermanipulation.
Vision-Sprache-Aktion Repository
 Forschung
JanusVLN untersucht die visuelle Sprachnavigation mit separatem semantischen und räumlichen Gedächtnis.
Vision-Sprache-Aktion Repository
 Forschung
Code of Paper „KERV: Kinematic-Rectified Speculative Decoding for Embodied VLA Models“, akzeptiert von DAC 2026.
Vision-Sprache-Aktion Repository
 Forschung
Offizielle Implementierung von „Kinema4D: Kinematic4D World Modeling for Spatiotemporal Embodied Simulation“
Weltmodelle Repository
 Forschung
Offizielle Umsetzung des NeurIPS 2021-Papiers: „Dynamics-Regulated Kinematic Policy for Egocentric Pose Estimation“. Dieses Repo enthält eine Kopie des Codes für „Universal Humanoid Controller“ und…
Roboterrichtlinien Repository
 Forschung
LaST$_0$: Latente räumlich-zeitliche Gedankenkette für das Roboter-Vision-Sprach-Aktionsmodell
Vision-Sprache-Aktion Repository
 Forschung
LiLa-WAM: Leichtes Weltaktionsmodell mit latentem Denken für Robotermanipulation
Weltmodelle Repository
 Open Source
🎉 Offizielles Repository von „ManipTrans: Efficient Dexterous Bimanual Manipulation Transfer via Residual Learning“
Roboterrichtlinien Repository
 Forschung
Manipulate-Anything: Automatisierung realer Roboter mithilfe von Vision-Language-Modellen [CoRL 2024]
Roboterrichtlinien Repository
 Forschung
Code von „MemoryVLA: Perceptual-Cognitive Memory in Vision-Language-Action Models for Robotic Manipulation“
Vision-Sprache-Aktion Repository
 Forschung
Quellcodes für den Artikel „MindJourney: Test-Time Scaling with World Models for Spatial Reasoning“
Weltmodelle Repository
 Forschung
MobileVLA-R1: Stärkung der Bild-Sprach-Aktion für mobile Roboter
Vision-Sprache-Aktion Repository
 Forschung
MotuBrain: Ein fortschrittliches Weltaktionsmodell für die Robotersteuerung
Weltmodelle Repository
 Open Source
Manipulation lernen durch Vorhersage von Interaktionen
Roboterrichtlinien Repository
 Forschung
Eine Open-Source-Implementierung der Multitask Diffusion Transformer (DiT)-Richtlinie zur Robotermanipulation, wie sie im Boston Dynamics Atlas Humanoid und in „A Careful Examination of Large Behavior…“ zu sehen ist.
Roboterrichtlinien Repository
 Forschung
Offizielle Implementierung von NavMorph: A Self-Evolving World Model for Vision-and-Language Navigation in Continuous Environments (ICCV'25).
Weltmodelle Repository
 Repository
 Forschung
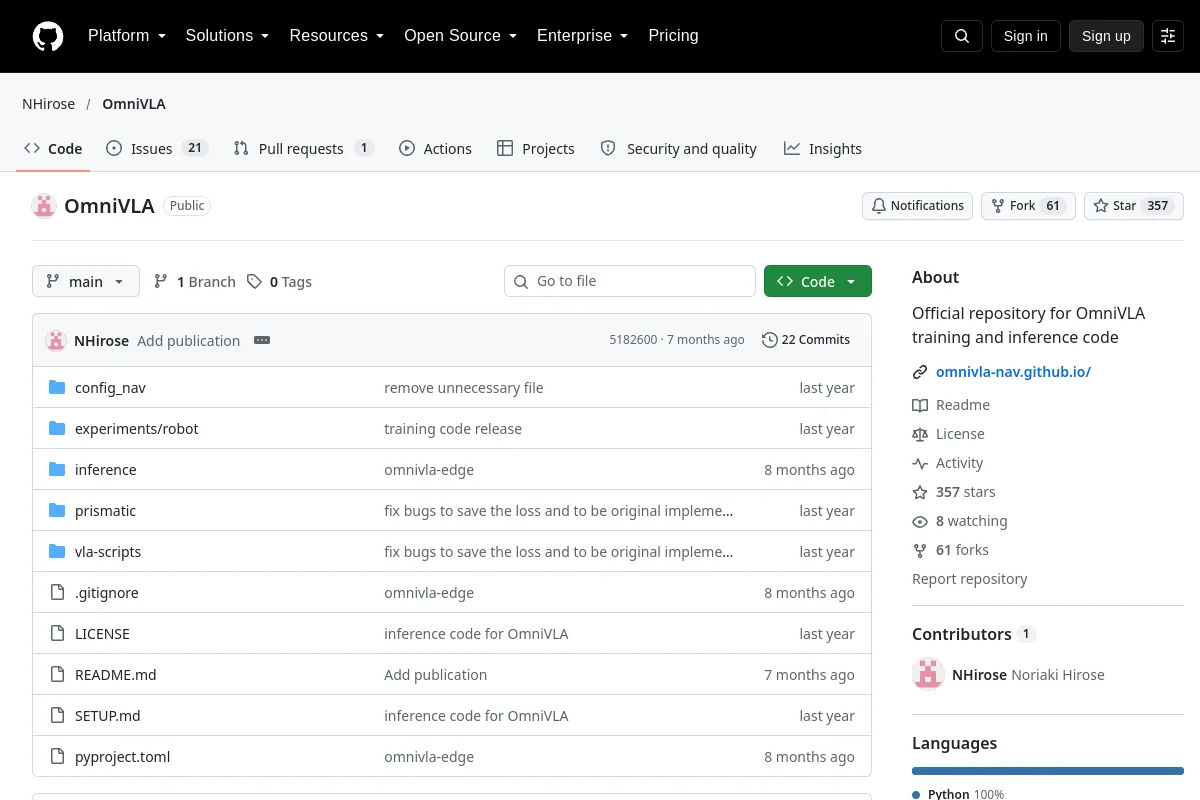
OmniVLA bietet Trainings- und Inferenzcode für die multimodale Roboternavigation.
Vision-Sprache-Aktion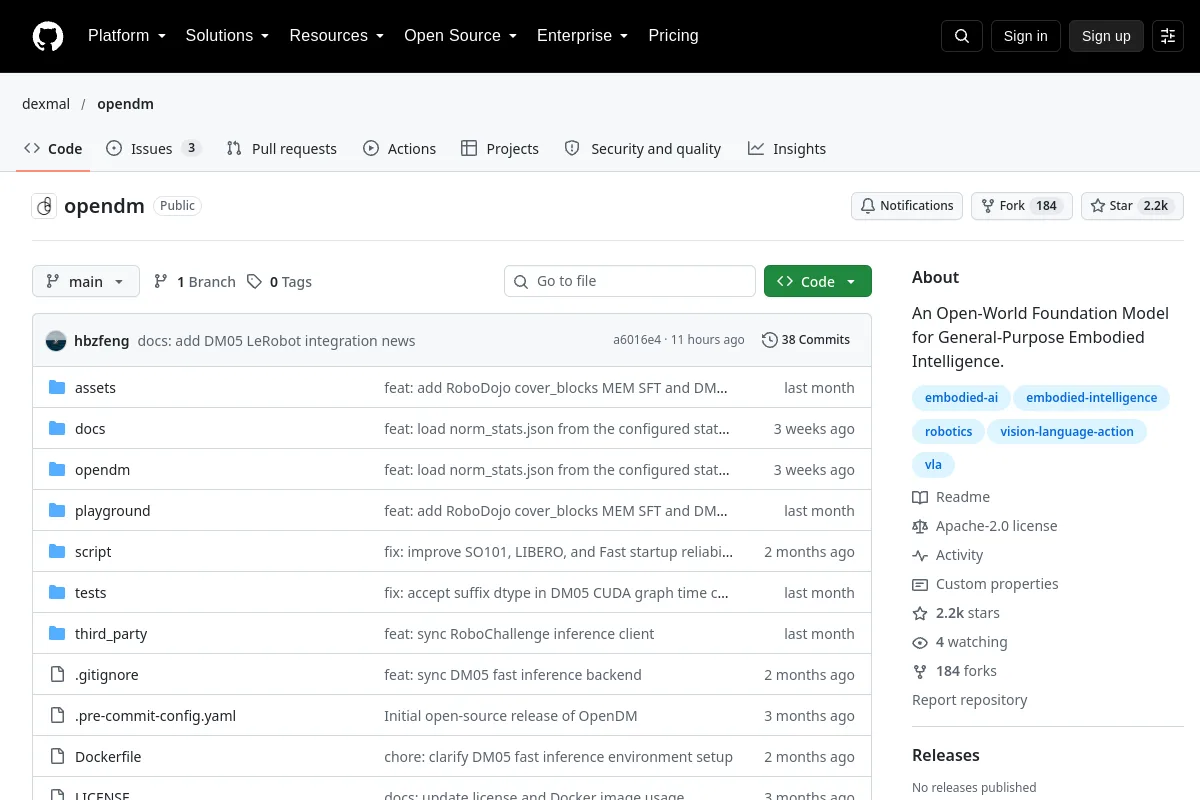 Repository
 Forschung
OpenDM bietet ein Open-World-Grundmodell-Forschungsprojekt für verkörperte Intelligenz.
Vision-Sprache-Aktion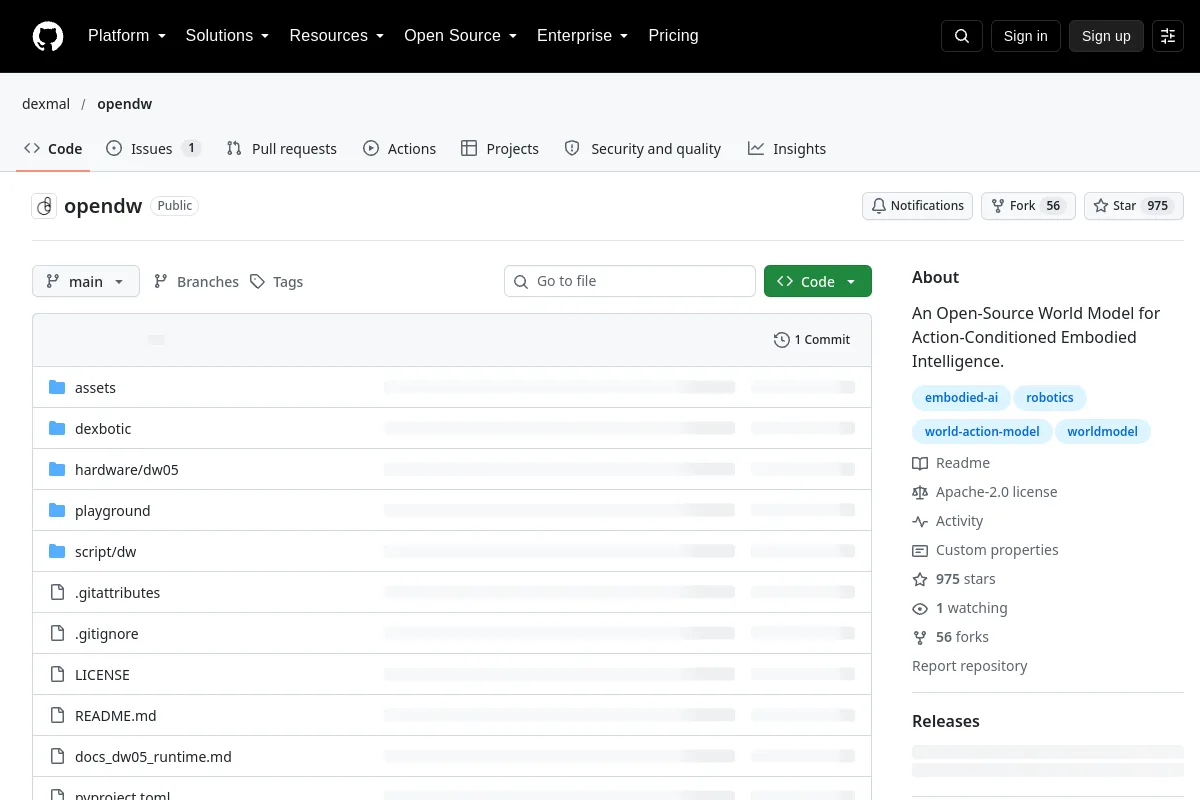 Repository
 Forschung
OpenDW bietet ein aktionsbedingtes Weltmodellprojekt für verkörperte Intelligenz.
WeltmodelleKennen Sie eine Ressource, die hierher gehört?
