 Förvar
 Forskning
HAIC · ldt29
HAIC: Humanoid Agile Object Interaction Control via Dynamics-Aware World Model
Världens modellerTHE EMBODIED AI DIRECTORY
Utforska vision-språk-action-modeller och robotmodeller för perception, manipulation och kontroll.
Förvar
Forskning
HAIC: Humanoid Agile Object Interaction Control via Dynamics-Aware World Model
Världens modeller Förvar
 Forskning
HEX är en helkroppsvision-språk-handlingsram för mänskliga robotar i full storlek.
Vision-språk-handling Förvar
 Forskning
HY-Embodied-0.5-X: An Enhanced Embodied Foundation Model for Real-World Agents
Robotpolitik Förvar
 Forskning
Detta imitations-inlärningsprojekt jämför beteendekloning och diffusionspolicy på Panda pick-and-place.
Robotpolitik Förvar
 Forskning
InternVLA-A-serien studerar förståelse, generering och handling för robotmanipulation.
Vision-språk-handling Förvar
 Forskning
JanusVLN studerar vision-språknavigering med separat semantiskt och rumsligt minne.
Vision-språk-handling Förvar
 Forskning
Papperskod "KERV: Kinematic-Rectified Speculative Decoding for Embodied VLA Models" accepteras av DAC 2026.
Vision-språk-handling Förvar
 Forskning
Officiell implementering av "Kinema4D: Kinematic4D World Modeling for Spatiotemporal Embodied Simulation"
Världens modeller Förvar
 Forskning
Officiell implementering av NeurIPS 2021-dokumentet: "Dynamics-Regulated Kinematic Policy for Egocentric Pose Estimation". Denna repo innehåller en kopia av koden för "Universal Humanoid Controller" och...
Robotpolitik Förvar
 Forskning
LaST$_0$: Latent Spatio-Temporal Chain-of-Thought för Robotic Vision-Language-Action Model
Vision-språk-handling Förvar
 Forskning
LiLa-WAM: Lightweight Latent Reasoning World-Action Model for Robotic Manipulation
Världens modeller Förvar
 Öppen källkod
🎉 Officiellt arkiv för "ManipTrans: Efficient Dexterous Bimanual Manipulation Transfer via Residual Learning"
Robotpolitik Förvar
 Forskning
Manipulera-vad som helst: automatisera verkliga robotar med hjälp av Vision-Language Models [CoRL 2024]
Robotpolitik Förvar
 Forskning
Koden för "MemoryVLA: Perceptual-Kognitive Memory in Vision-Language-Action Models for Robotic Manipulation"
Vision-språk-handling Förvar
 Forskning
Källkoder för tidningen "MindJourney: Test-Time Scaling with World Models for Spatial Reasoning"
Världens modeller Förvar
 Forskning
MobileVLA-R1: Förstärkning av syn-språk-handling för mobila robotar
Vision-språk-handling Förvar
 Forskning
MotuBrain: En avancerad världsactionmodell för robotkontroll
Världens modeller Förvar
 Förvar
 Forskning
En öppen källkodsimplementering av Multitask Diffusion Transformer (DiT) Policy för robotmanipulation som ses på Boston Dynamics Atlas Humanoid och i "A Careful Examination of Large Behavior...
Robotpolitik Förvar
 Forskning
Officiell implementering av NavMorph: A Self-Evolving World Model for Vision-and-Language Navigation in Continuous Environments (ICCV'25).
Världens modeller Förvar
 Förvar
 Forskning
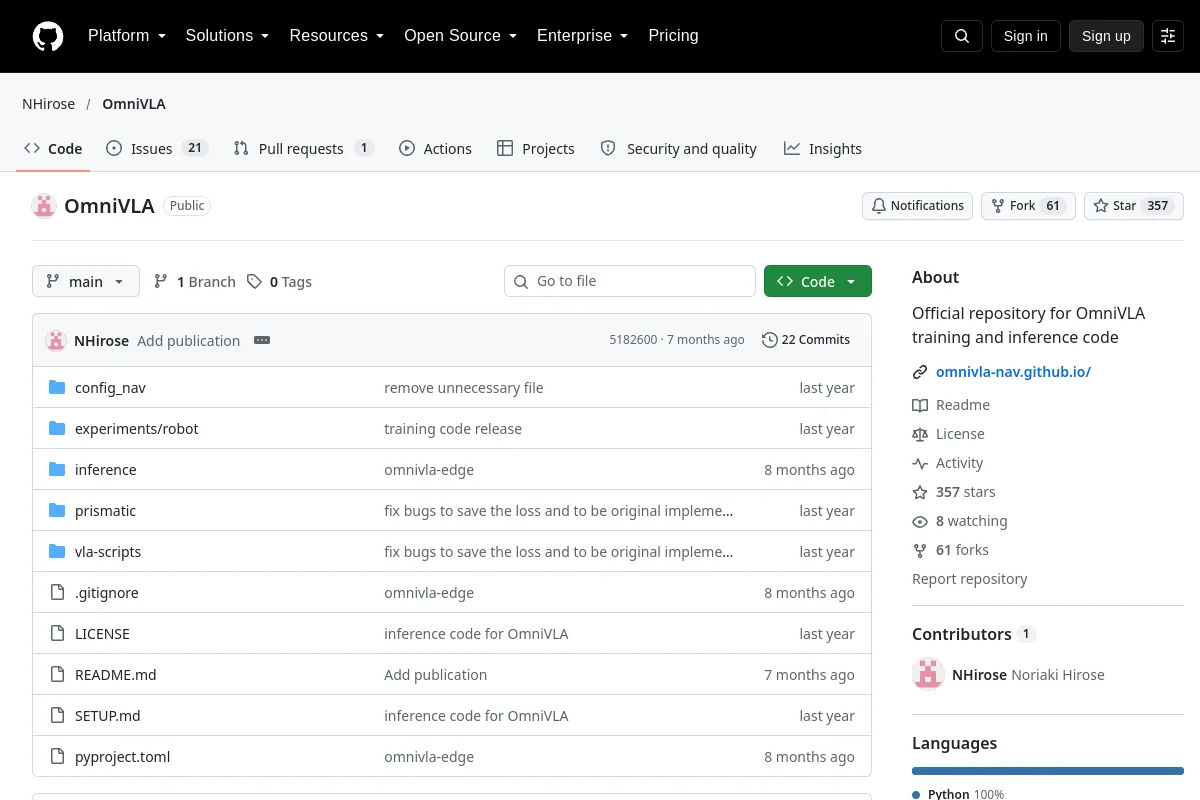
OmniVLA tillhandahåller utbildning och slutledningskod för multimodal robotnavigering.
Vision-språk-handling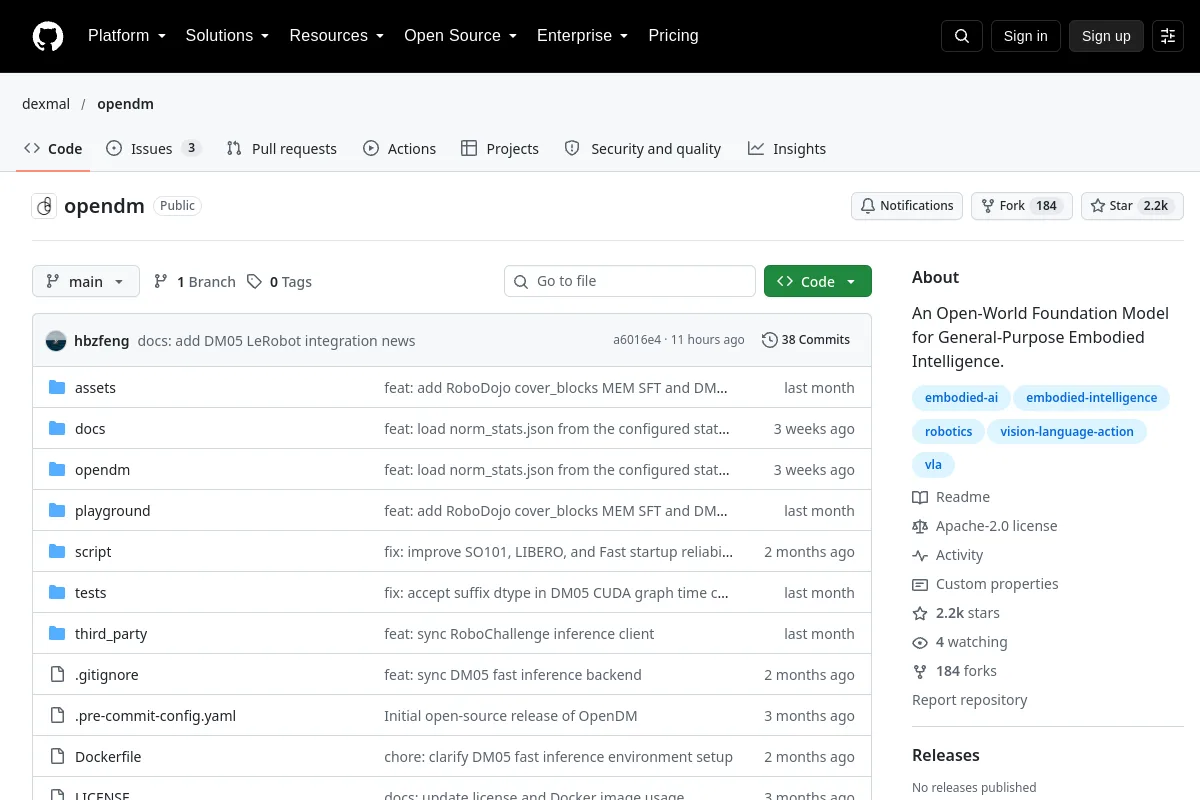 Förvar
 Forskning
OpenDM tillhandahåller ett forskningsprojekt för en öppen värld av grundmodeller för förkroppsligad intelligens.
Vision-språk-handling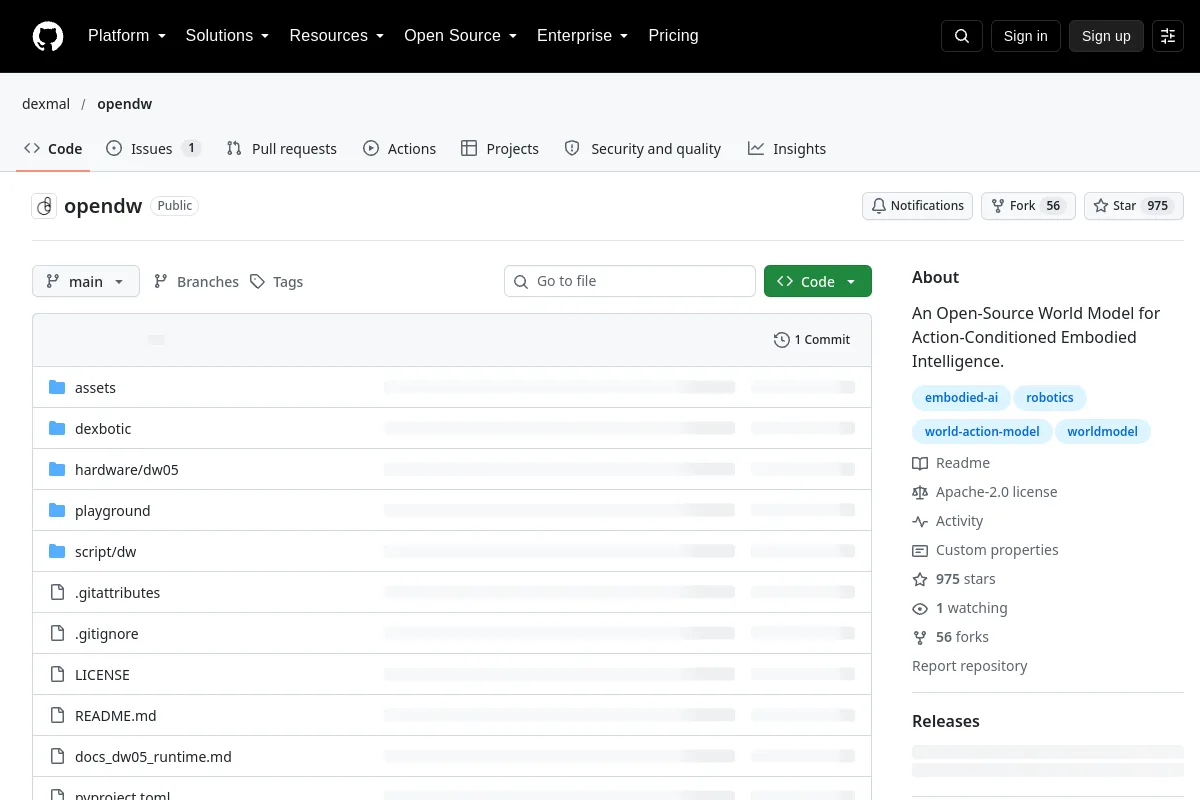 Förvar
 Forskning
OpenDW tillhandahåller ett handlingsbetingat världsmodellprojekt för förkroppsligad intelligens.
Världens modellerVet du en resurs som hör hemma här?

