 Référentiel
 Recherche
HAIC · ldt29
HAIC : contrôle d'interaction d'objets agiles humanoïdes via un modèle mondial prenant en compte la dynamique
Modèles du mondeLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les modèles vision-langage-action et les modèles de base de la robotique pour la perception, la manipulation et le contrôle.
Référentiel
Recherche
HAIC : contrôle d'interaction d'objets agiles humanoïdes via un modèle mondial prenant en compte la dynamique
Modèles du monde Référentiel
 Recherche
HEX est un cadre vision-langage-action du corps entier pour les robots humanoïdes de taille réelle.
Vision-langage-action Référentiel
 Recherche
HY-Emboded-0.5-X : un modèle de base incarné amélioré pour les agents du monde réel
Politiques relatives aux robots Référentiel
 Recherche
Ce projet d'apprentissage par imitation compare le clonage de comportement et la politique de diffusion sur le choix et le placement de Panda.
Politiques relatives aux robots Référentiel
 Recherche
La série InternVLA-A étudie la compréhension, la génération et l'action pour la manipulation robotique.
Vision-langage-action Référentiel
 Recherche
JanusVLN étudie la navigation vision-langage avec une mémoire sémantique et spatiale séparée.
Vision-langage-action Référentiel
 Recherche
Code de l'article "KERV: Kinematic-Rectified Speculative Decoding for Embodied VLA Models" accepté par DAC 2026.
Vision-langage-action Référentiel
 Recherche
Implémentation officielle de « Kinema4D : modélisation du monde Kinematic4D pour la simulation spatio-temporelle incarnée »
Modèles du monde Référentiel
 Recherche
Mise en œuvre officielle de l'article NeurIPS 2021 : « Dynamics-Regulated Kinematic Policy for Egocentric Pose Estimation ». Ce référentiel contient une copie du code de "Universal Humanoid Controller" et…
Politiques relatives aux robots Référentiel
 Recherche
LaST$_0$ : Chaîne de pensée spatio-temporelle latente pour le modèle robotique vision-langage-action
Vision-langage-action Référentiel
 Recherche
LiLa-WAM : modèle d'action mondiale de raisonnement latent léger pour la manipulation robotique
Modèles du monde Référentiel
 Source ouverte
🎉 Référentiel officiel de "ManipTrans : transfert efficace de manipulations bimanuelles agiles via l'apprentissage résiduel"
Politiques relatives aux robots Référentiel
 Recherche
Manipuler n'importe quoi : automatisation de robots du monde réel à l'aide de modèles de langage de vision [CoRL 2024]
Politiques relatives aux robots Référentiel
 Recherche
Code de "MemoryVLA : Mémoire perceptuelle-cognitive dans les modèles vision-langage-action pour la manipulation robotique"
Vision-langage-action Référentiel
 Recherche
Codes sources de l'article « MindJourney : Test-Time Scaling with World Models for Spatial Reasoning »
Modèles du monde Référentiel
 Recherche
MobileVLA-R1 : Renforcer la Vision-Langage-Action pour les robots mobiles
Vision-langage-action Référentiel
 Recherche
MotuBrain : un modèle d'action mondial avancé pour le contrôle des robots
Modèles du monde Référentiel
 Source ouverte
Apprendre la manipulation en prédisant l'interaction
Politiques relatives aux robots Référentiel
 Recherche
Une implémentation open source de la politique Multitask Diffusion Transformer (DiT) pour la manipulation de robots, comme on le voit sur Boston Dynamics Atlas Humanoid et dans « A Careful Examination of Large Behaviour…
Politiques relatives aux robots Référentiel
 Recherche
Implémentation officielle de NavMorph : un modèle mondial auto-évolutif pour la navigation visuelle et linguistique dans des environnements continus (ICCV'25).
Modèles du monde Référentiel
 Recherche
Locomotion humanoïde basée sur la vision
Politiques relatives aux robots Référentiel
 Recherche
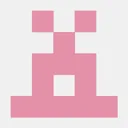
OmniVLA fournit un code de formation et d'inférence pour la navigation multimodale des robots.
Vision-langage-action Référentiel
 Recherche
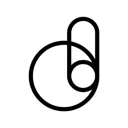
OpenDM propose un projet de recherche de modèle de base en monde ouvert pour l'intelligence incorporée.
Vision-langage-action Référentiel
 Recherche
OpenDW fournit un projet de modèle mondial conditionné par l'action pour l'intelligence incarnée.
Modèles du mondeConnaissez-vous une ressource qui a sa place ici ?