 Référentiel
 Recherche
Diffusion Policy
Une approche de politique visuomotrice utilisant la diffusion pour générer des actions de robots.
Politiques relatives aux robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les modèles vision-langage-action et les modèles de base de la robotique pour la perception, la manipulation et le contrôle.
Référentiel
Recherche
Une approche de politique visuomotrice utilisant la diffusion pour générer des actions de robots.
Politiques relatives aux robots Site Web
 Recherche
Ressources de code et de modèle pour les politiques des robots d’intelligence physique.
Vision-langage-action Référentiel
 Recherche
Ressources de modèle de base de robot pour les flux de travail d'apprentissage humanoïde.
Vision-langage-action Référentiel
 Recherche
Un cadre politique généraliste en matière de robots pour s'adapter aux tâches de manipulation.
Politiques relatives aux robots Référentiel
 Recherche
NVIDIA Alpamayo 1.5 Nano est un modèle VLA de raisonnement 10B ouvert pour les véhicules autonomes avec un raisonnement amélioré par apprentissage par renforcement, un guidage de navigation et une réponse visuelle aux questions.
Vision-langage-action Référentiel
 Recherche
se(3)-TrackNet fournit des recherches de suivi de pose d'objet 6D et des exemples de contrôle de rétroaction visuelle.
Modèles de perception Site Web
 Recherche
Une mise en œuvre d'apprentissage politique pour la manipulation bimanuelle de robots.
Politiques relatives aux robots Référentiel
 Recherche
Ressources de représentation visuelle pour l’apprentissage de la manipulation robotique.
Modèles de perception Site Web
 Recherche
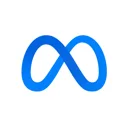
Modèles de segmentation d'images pouvant prendre en charge les pipelines de perception robotique.
Modèles de perception Référentiel
 Recherche
DeeR-VLA étudie l'inférence de modèle multimodal dynamique pour l'exécution de robots.
Vision-langage-action Site Web
 Recherche
Outils de réglage fin pour adapter la prédiction d’action du OpenVLA.
Vision-langage-action Site Web
 Recherche
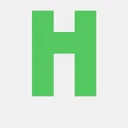
Modèles monoculaires d'estimation de la profondeur pour la compréhension visuelle des scènes.
Modèles de perception Référentiel
 Recherche
InternVLA-M1 fournit un cadre vision-langage-action guidé spatialement pour les politiques robotiques.
Vision-langage-action Référentiel
 Recherche
Outils de prédiction de saisie utilisant des observations de contact et de géométrie 3D.
Modèles saisissants Référentiel
 Recherche
Publication officielle du code et des points de contrôle pour les modèles de base de robots mobiles : GNM, ViNT et NoMaD.
Vision-langage-action Référentiel
 Recherche
Politique de base de Lift3D : Levage de modèles pré-entraînés 2D à grande échelle pour une manipulation robotique 3D robuste
Politiques relatives aux robots Référentiel
 Recherche
Ce référentiel est l'implémentation de "NaVILA : Legged Robot Vision-Language-Action Model for Navigation"
Vision-langage-action Site Web
 Recherche
Ressources de détection et de segmentation pour une perception visuelle ouverte.
Modèles de perception Référentiel
 Recherche
Un cadre conditionné par le langage pour les politiques visuelles de sélection et de placement.
Politiques relatives aux robots Site Web
 Recherche
Un cadre pour connecter des modèles de langage de vision aux actions robotiques.
Vision-langage-action Référentiel
 Recherche
HoloMotion fournit un projet de modèle de base pour le contrôle humanoïde du corps entier.
Politiques relatives aux robots Référentiel
 Recherche
Ressources de modèle mondial pour les workflows d'IA physique et de données synthétiques.
Modèles du monde Référentiel
 Recherche
Référentiel de nos articles : Robotic World Model : A Neural Network Simulator for Robust Policy Optimization in Robotics and Uncertainty-Aware Robotic World Model Makes Offline Model-Based…
Modèles du monde Référentiel
 Recherche
 politique sur les robots utilisant des représentations d'actions latentes.
Vision-langage-actionConnaissez-vous une ressource qui a sa place ici ?