 Repositorio
 Investigación
Diffusion Policy
Un enfoque de política visomotora que utiliza la difusión para generar acciones de robots.
Políticas de robotsEL DIRECTORIO DE IA INCORPORADO
Explore modelos de visión, lenguaje y acción y modelos básicos de robótica para percepción, manipulación y control.
Repositorio
Investigación
Un enfoque de política visomotora que utiliza la difusión para generar acciones de robots.
Políticas de robots Sitio web
 Investigación
Recursos de código y modelo para políticas de robots de Inteligencia Física.
Visión-lenguaje-acción Repositorio
 Investigación
Recursos de modelos básicos de robots para flujos de trabajo de aprendizaje humanoides.
Visión-lenguaje-acción Repositorio
 Investigación
Un marco de políticas de robots generalista para adaptarse a tareas de manipulación.
Políticas de robots Repositorio
 Investigación
NVIDIA Alpamayo 1.5 Nano es un modelo VLA de razonamiento abierto 10B para vehículos autónomos con razonamiento mejorado con aprendizaje por refuerzo, guía de navegación y respuesta visual a preguntas.
Visión-lenguaje-acción Repositorio
 Investigación
se(3)-TrackNet proporciona investigación de seguimiento de postura de objetos 6D y ejemplos de control de retroalimentación visual.
Modelos de percepción Sitio web
 Investigación
Una implementación de aprendizaje de políticas para la manipulación de robots bimanuales.
Políticas de robots Repositorio
 Investigación
Recursos de representación visual para el aprendizaje de manipulación robótica.
Modelos de percepción Sitio web
 Investigación
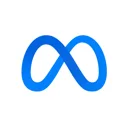
Modelos de segmentación de imágenes que pueden soportar canales de percepción robótica.
Modelos de percepción Repositorio
 Investigación
DeeR-VLA estudia la inferencia dinámica de modelos multimodales para la ejecución de robots.
Visión-lenguaje-acción Sitio web
 Investigación
Herramientas de ajuste para adaptar la predicción de acciones OpenVLA.
Visión-lenguaje-acción Sitio web
 Investigación
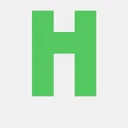
Modelos monoculares de estimación de profundidad para la comprensión de escenas visuales.
Modelos de percepción Repositorio
 Investigación
InternVLA-M1 proporciona un marco de visión, lenguaje y acción guiado espacialmente para políticas de robots.
Visión-lenguaje-acción Repositorio
 Investigación
Herramientas de predicción de agarre mediante observaciones de geometría y contacto 3D.
Modelos atrapantes Repositorio
 Investigación
Lanzamiento de código oficial y punto de control para modelos básicos de robots móviles: GNM, ViNT y NoMaD.
Visión-lenguaje-acción Repositorio
 Investigación
Política de la Fundación Lift3D: Levantamiento de modelos 2D preentrenados a gran escala para una manipulación robótica 3D sólida
Políticas de robots Repositorio
 Investigación
Este repositorio es la implementación de "NaVILA: Legged Robot Vision-Language-Action Model for Navigation"
Visión-lenguaje-acción Sitio web
 Investigación
Recursos de detección y segmentación para la percepción visual en escenario abierto.
Modelos de percepción Repositorio
 Investigación
Un marco condicionado por el lenguaje para políticas visuales de selección y colocación.
Políticas de robots Sitio web
 Investigación
Un marco para conectar modelos de visión y lenguaje con acciones robóticas.
Visión-lenguaje-acción Repositorio
 Investigación
HoloMotion proporciona un proyecto de modelo básico para el control humanoide de todo el cuerpo.
Políticas de robots Repositorio
 Investigación
Recursos de modelo mundial para IA física y flujos de trabajo de datos sintéticos.
Modelos mundiales Repositorio
 Investigación
Repositorio de nuestros artículos: Modelo del mundo robótico: un simulador de red neuronal para una optimización sólida de políticas en robótica y un modelo del mundo robótico consciente de la incertidumbre que se basa en modelos fuera de línea...
Modelos mundiales Repositorio
 Investigación
 de políticas de robots utilizando representaciones de acciones latentes.
Visión-lenguaje-acción¿Conoce algún recurso que pertenezca aquí?