 Repozytorium
 Badania
HAIC · ldt29
HAIC: Sterowanie interakcją humanoidalnych, zwinnych obiektów za pośrednictwem modelu świata uwzględniającego dynamikę
Modele świataKATALOG WCIELONEJ AI
Poznaj modele wizji, języka i działania oraz podstawowe modele robotyki w zakresie percepcji, manipulacji i kontroli.
Repozytorium
Badania
HAIC: Sterowanie interakcją humanoidalnych, zwinnych obiektów za pośrednictwem modelu świata uwzględniającego dynamikę
Modele świata Repozytorium
 Badania
HEX to framework obsługujący wizję, język i działanie całego ciała dla pełnowymiarowych robotów humanoidalnych.
Wizja-język-działanie Repozytorium
 Badania
HY-Embodied-0.5-X: ulepszony ucieleśniony model podstawowy dla agentów w świecie rzeczywistym
Zasady robotów Repozytorium
 Badania
Ten projekt uczenia się przez naśladownictwo porównuje klonowanie zachowań i politykę rozpowszechniania w zakresie pick-and-place Panda.
Zasady robotów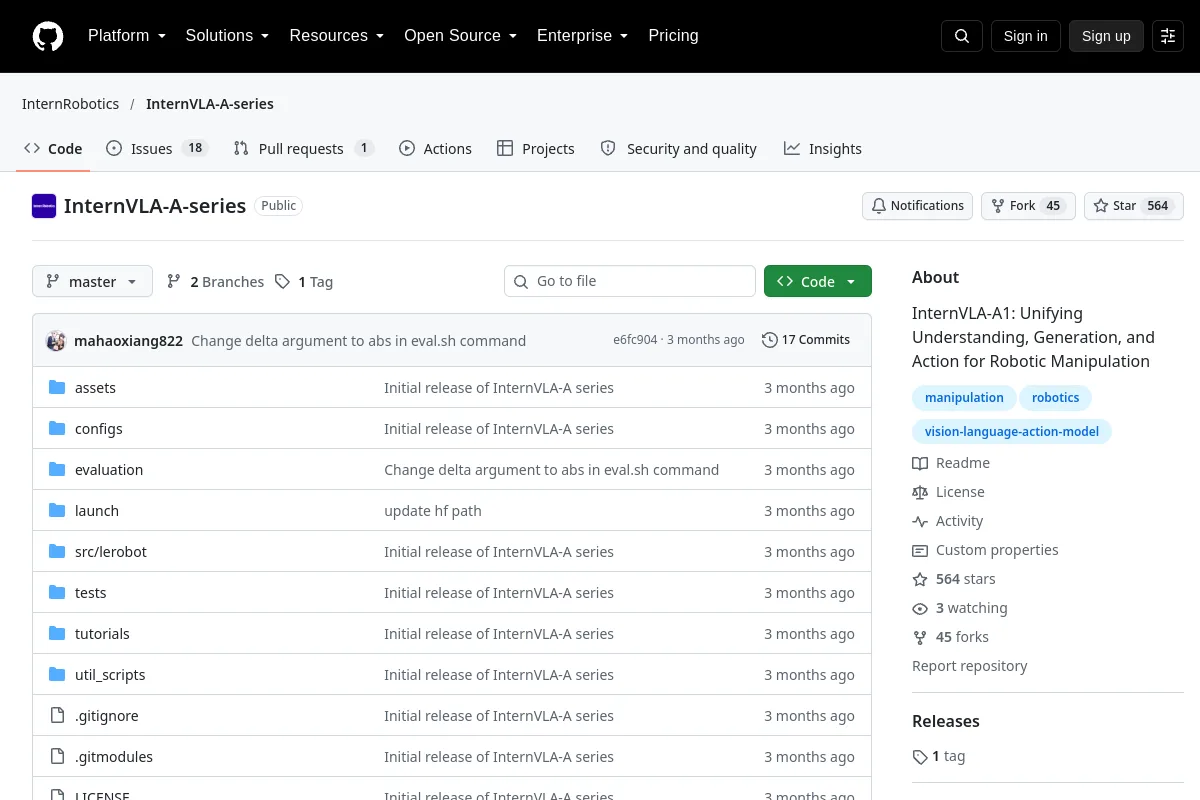 Repozytorium
 Badania
Seria InternVLA-A bada zrozumienie, generowanie i działanie manipulacji robotycznej.
Wizja-język-działanie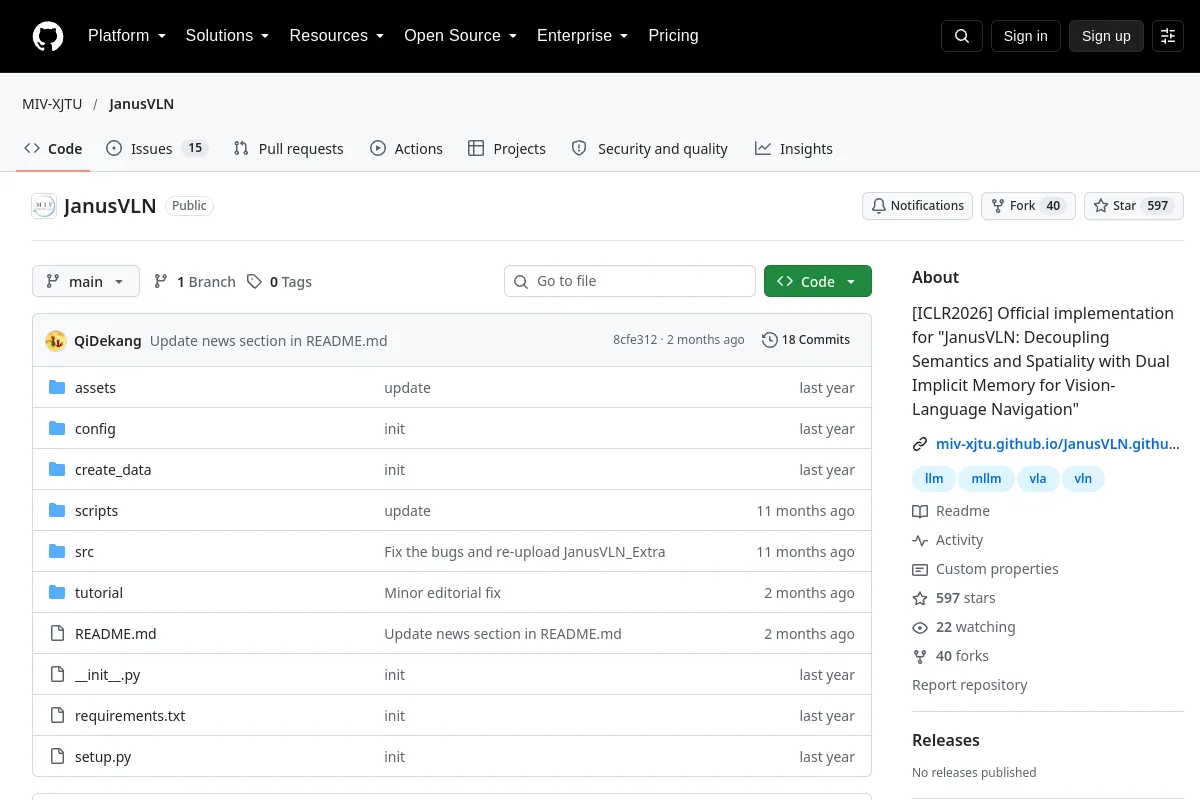 Repozytorium
 Badania
JanusVLN bada nawigację wizualno-językową z oddzielną pamięcią semantyczną i przestrzenną.
Wizja-język-działanie Repozytorium
 Badania
Kod artykułu „KERV: Kinematic-Rectified Spekulative Decoding for Embodied VLA Models” zaakceptowany przez DAC 2026.
Wizja-język-działanie Repozytorium
 Badania
Oficjalna implementacja „Kinema4D: Modelowanie świata Kinematic4D na potrzeby ucieleśnionej symulacji czasoprzestrzennej”
Modele świata Repozytorium
 Badania
Oficjalna realizacja artykułu NeurIPS 2021: „Polityka kinematyczna regulowana dynamiką dla egocentrycznej oceny pozycji”. To repozytorium zawiera kopię kodu „Universal Humanoid Controller” i…
Zasady robotów Repozytorium
 Badania
OSTATNIE$_0$: Ukryty przestrzenno-czasowy łańcuch myślowy dla robotycznego modelu wizja-język-działanie
Wizja-język-działanie Repozytorium
 Badania
LiLa-WAM: Lekki, utajony model światowego działania do manipulacji robotycznej
Modele świata Repozytorium
 Otwarte źródło
🎉 Oficjalne repozytorium „ManipTrans: efektywny transfer zręcznej manipulacji dwuręcznej poprzez uczenie się szczątkowe”
Zasady robotów Repozytorium
 Badania
Manipuluj czymkolwiek: automatyzacja robotów w świecie rzeczywistym za pomocą modeli wizjonersko-językowych [CoRL 2024]
Zasady robotów Repozytorium
 Badania
Kodeks „MemoryVLA: Pamięć percepcyjno-poznawcza w modelach wzrokowo-językowo-działaniowych w manipulacji robotycznej”
Wizja-język-działanie Repozytorium
 Badania
Kody źródłowe artykułu „MindJourney: Test-Time Scaling with World Models for Spatial Reasoning”
Modele świata Repozytorium
 Badania
MobileVLA-R1: Wzmacnianie wizji, języka i działania dla robotów mobilnych
Wizja-język-działanie Repozytorium
 Badania
MotuBrain: zaawansowany światowy model działania do sterowania robotami
Modele świata Repozytorium
 Otwarte źródło
Uczenie się manipulacji poprzez przewidywanie interakcji
Zasady robotów Repozytorium
 Badania
Implementacja typu open source polityki wielozadaniowego transformatora dyfuzyjnego (DiT) do manipulacji robotami, jak widać w Boston Dynamics Atlas Humanoid oraz w „A Careful Examination of Large Behaviour…
Zasady robotów Repozytorium
 Badania
Oficjalna implementacja NavMorph: samoewoluujący model świata do nawigacji wizyjnej i językowej w środowiskach ciągłych (ICCV'25).
Modele świata Repozytorium
 Repozytorium
 Badania
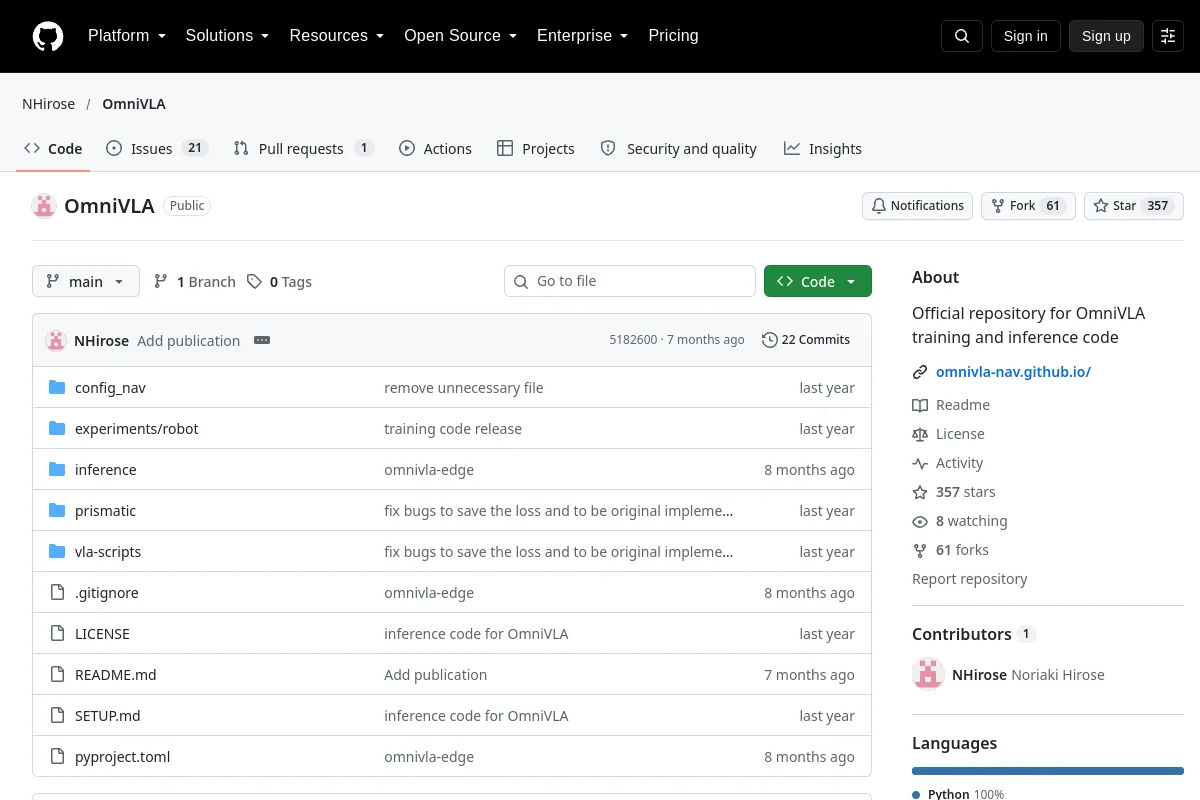
OmniVLA zapewnia kod szkoleniowy i wnioskowania do nawigacji robotów multimodalnych.
Wizja-język-działanie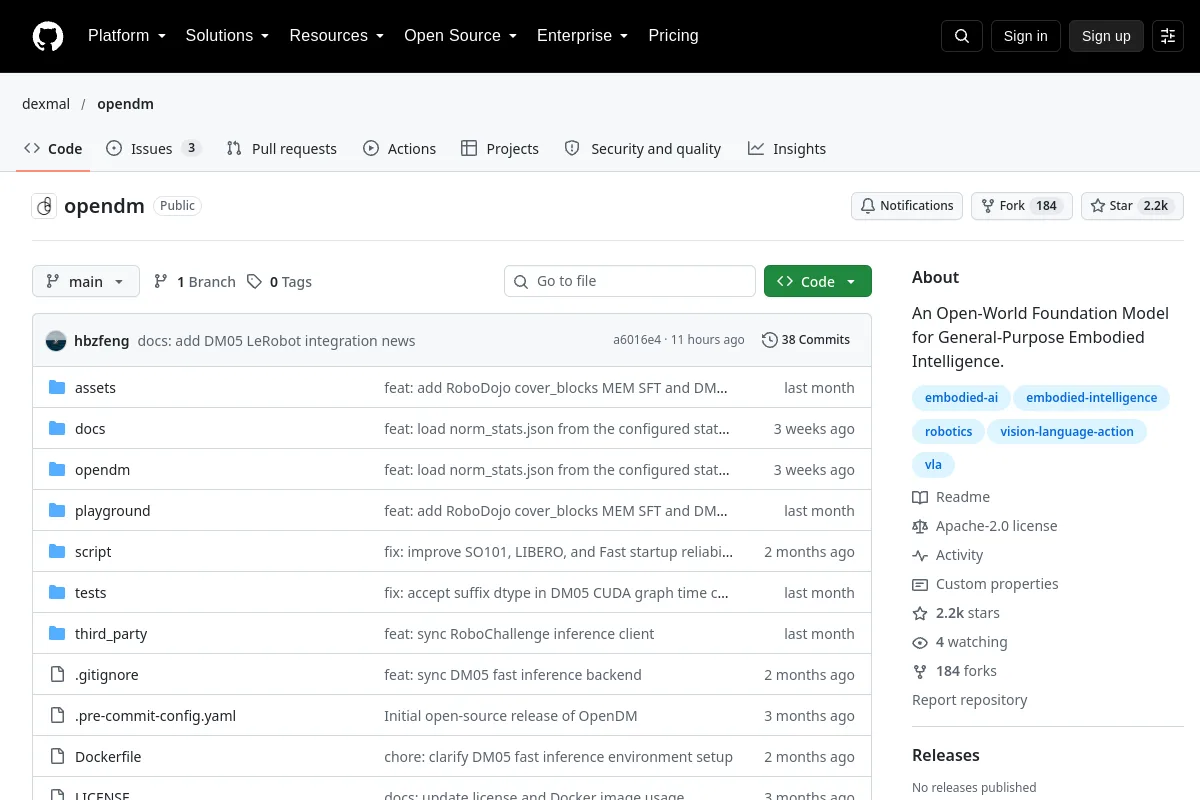 Repozytorium
 Badania
OpenDM zapewnia projekt badawczy dotyczący modelu podstawowego otwartego świata dla inteligencji ucieleśnionej.
Wizja-język-działanie Repozytorium
 Badania
OpenDW zapewnia projekt modelu świata uwarunkowanego działaniem dla ucieleśnionej inteligencji.
Modele świataZnasz zasób, który tu pasuje?
