 Repozytorium
 Badania
copa · HaoxuHuang
Oficjalna implementacja CoPa: Ogólne manipulacje robotyczne poprzez ograniczenia przestrzenne części z modelami fundamentów
Zasady robotówKATALOG WCIELONEJ AI
Poznaj modele wizji, języka i działania oraz podstawowe modele robotyki w zakresie percepcji, manipulacji i kontroli.
Repozytorium
Badania
Oficjalna implementacja CoPa: Ogólne manipulacje robotyczne poprzez ograniczenia przestrzenne części z modelami fundamentów
Zasady robotów Strona internetowa
 Badania
Ramy polityki obejmujące wiele realizacji dla uczenia się robotów.
Zasady robotów Repozytorium
 Badania
DEAS Isaac GR00T zapewnia zasoby konfiguracyjne łączące DEAS, Isaac GR00T i RoboCasa.
Wizja-język-działanie Repozytorium
 Otwarte źródło
Oficjalna implementacja „DecyzjiNCE: Ucieleśnione reprezentacje multimodalne poprzez uczenie się utajonych preferencji”
Modele percepcji Repozytorium
 Badania
Deep RL Grasping zapewnia kod szkoleniowy i ewaluacyjny dla zasad chwytania robotycznego w zakresie głębokości/RGB-D.
Zasady robotów Repozytorium
 Badania
Dexora zapewnia zasoby polityki VLA w zakresie zręczności dwuręcznej o wysokim stopniu swobody.
Wizja-język-działanie Repozytorium
 Badania
Oficjalny kod i dane z DexWM („Modele świata mogą wykorzystywać ludzkie filmy do zręcznej manipulacji”).
Modele świata Repozytorium
 Badania
DreamX-Phi zapewnia model świata wideo uwarunkowany akcją do manipulacji robotami.
Modele świata Repozytorium
 Badania
DynamicVLA zapewnia zasoby badawcze do manipulacji robotami dynamicznymi.
Wizja-język-działanie Repozytorium
 Badania
Projekt EAI2025 łączy w sobie mapowanie semantyczne 3D i wdrażanie VLA w celu manipulacji.
Wizja-język-działanie Repozytorium
 Otwarte źródło
Pierwsza platforma umożliwiająca humanoidalnym robotom naukę manipulacji całym ciałem na podstawie egocentrycznych ludzkich demonstracji
Zasady robotów Repozytorium
 Badania
Ego-World JEPA bada ukrytą faktoryzację ego/świata na potrzeby planowania w PushT.
Modele świata Repozytorium
 Badania
Emma-X: ucieleśniony multimodalny model działania z ugruntowanym łańcuchem myślenia i rozumowaniem przestrzennym wybiegającym w przyszłość
Wizja-język-działanie Repozytorium
 Badania
EquiDexFlow zapewnia przepływy generatywne z uziemieniem kontaktowym, umożliwiające zręczne chwytanie.
Chwytanie modeli Repozytorium
 Badania
Oficjalna implementacja programu „EVA: Dopasowywanie modeli świata wideo do wykonywalnych akcji robotów za pośrednictwem programu Inverse Dynamics Rewards”
Modele świata Repozytorium
 Badania
EVEWorld bada nadzór nad ewolucją fizyczną i spójność czasową w modelach świata ucieleśnionego.
Modele świata Repozytorium
 Badania
FLUX 3 Action zapewnia zasoby do modelowania i przewidywania działań na świecie dla robotów i symulatorów.
Wizja-język-działanie Repozytorium
 Otwarte źródło
G3Flow: Generatywny przepływ semantyczny 3D do manipulacji obiektami z uwzględnieniem ułożenia i możliwością uogólnienia
Zasady robotów Repozytorium
 Badania
W stronę skalowalnych modeli świata Gaussa do manipulacji robotami
Modele świata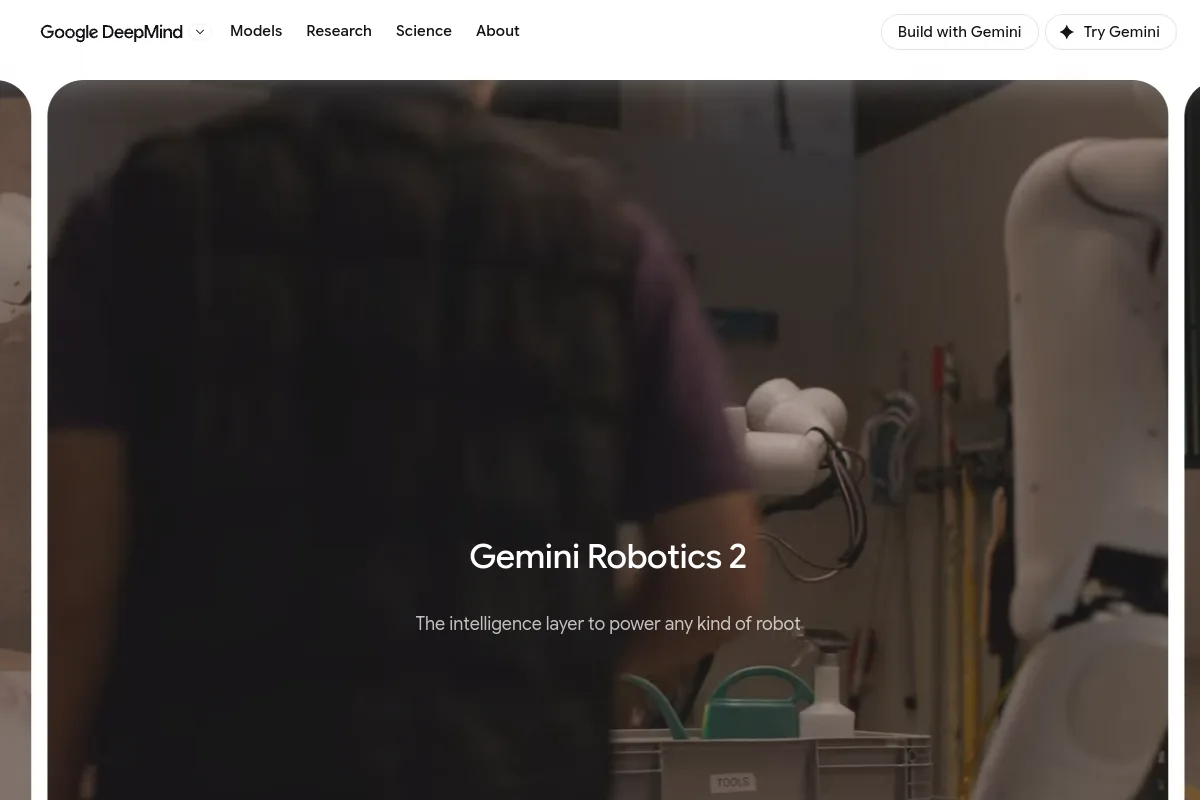 Strona internetowa
 Badania
Modele robotyki Google DeepMind łączące percepcję i działanie.
Wizja-język-działanie Repozytorium
 Badania
Oficjalny kod GEM: Nadzór Generatywny pomaga inteligencji ucieleśnionej
Zasady robotów Repozytorium
 Badania
GenRL: Multimodalne modele świata umożliwiają osadzenie języka i podpowiedzi wideo w ucieleśnionych domenach, przekształcając je w sekwencje ukrytych stanów modelu świata. Sekwencje stanów ukrytych mogą…
Modele świata Repozytorium
 Otwarte źródło
PyTorch Kod „Uogólnienie zręcznej manipulacji poprzez wielozadaniowe uczenie się z uwzględnieniem geometrii”
Zasady robotów Repozytorium
 Badania
Plan działania dotyczący budowy światowych modeli oceny polityki dotyczącej robotów
Modele świataZnasz zasób, który tu pasuje?