 Deposito
 Ricerca
copa · HaoxuHuang
Implementazione ufficiale del CoPa: Manipolazione robotica generale attraverso vincoli spaziali di parti con modelli di fondazione
Politiche sui robotLA DIRECTORY DELL'AI INCORPORATA
Esplora modelli di visione-linguaggio-azione e modelli di base della robotica per la percezione, la manipolazione e il controllo.
Deposito
Ricerca
Implementazione ufficiale del CoPa: Manipolazione robotica generale attraverso vincoli spaziali di parti con modelli di fondazione
Politiche sui robot Sito web
 Ricerca
Un quadro politico di incarnazione incrociata per l'apprendimento dei robot.
Politiche sui robot Deposito
 Ricerca
DEAS Isaac GR00T fornisce risorse di configurazione che combinano DEAS, Isaac GR00T e RoboCasa.
Visione-linguaggio-azione Deposito
 Fonte aperta
L'implementazione ufficiale di "DecisionNCE: rappresentazioni multimodali incarnate tramite l'apprendimento delle preferenze implicite"
Modelli di percezione Deposito
 Ricerca
Deep RL Grasping fornisce codice di formazione e valutazione per le politiche di presa robotica di profondità/RGB-D.
Politiche sui robot Deposito
 Ricerca
Dexora fornisce risorse politiche VLA per la destrezza bimanuale ad alto grado di libertà.
Visione-linguaggio-azione Deposito
 Ricerca
Codice ufficiale e dati di DexWM ("I modelli mondiali possono sfruttare i video umani per la manipolazione abile").
Modelli mondiali Deposito
 Ricerca
DreamX-Phi fornisce un modello di mondo video condizionato dall'azione per la manipolazione robotica.
Modelli mondiali Deposito
 Ricerca
DynamicVLA fornisce risorse di ricerca per la manipolazione robotica di oggetti dinamici.
Visione-linguaggio-azione Deposito
 Ricerca
Il progetto EAI2025 combina la mappatura semantica 3D e l'implementazione VLA per la manipolazione.
Visione-linguaggio-azione Deposito
 Fonte aperta
Il primo framework che consente ai robot umanoidi di apprendere la locomanipolazione di tutto il corpo da demo umane egocentriche
Politiche sui robot Deposito
 Ricerca
Ego-World JEPA studia la fattorizzazione latente dell'ego/mondo per la pianificazione su PushT.
Modelli mondiali Deposito
 Ricerca
Emma-X: un modello di azione multimodale incarnato con catena di pensiero radicata e ragionamento spaziale lungimirante
Visione-linguaggio-azione Deposito
 Ricerca
EquiDexFlow fornisce flussi generativi basati sul contatto per una presa abile.
Modelli di presa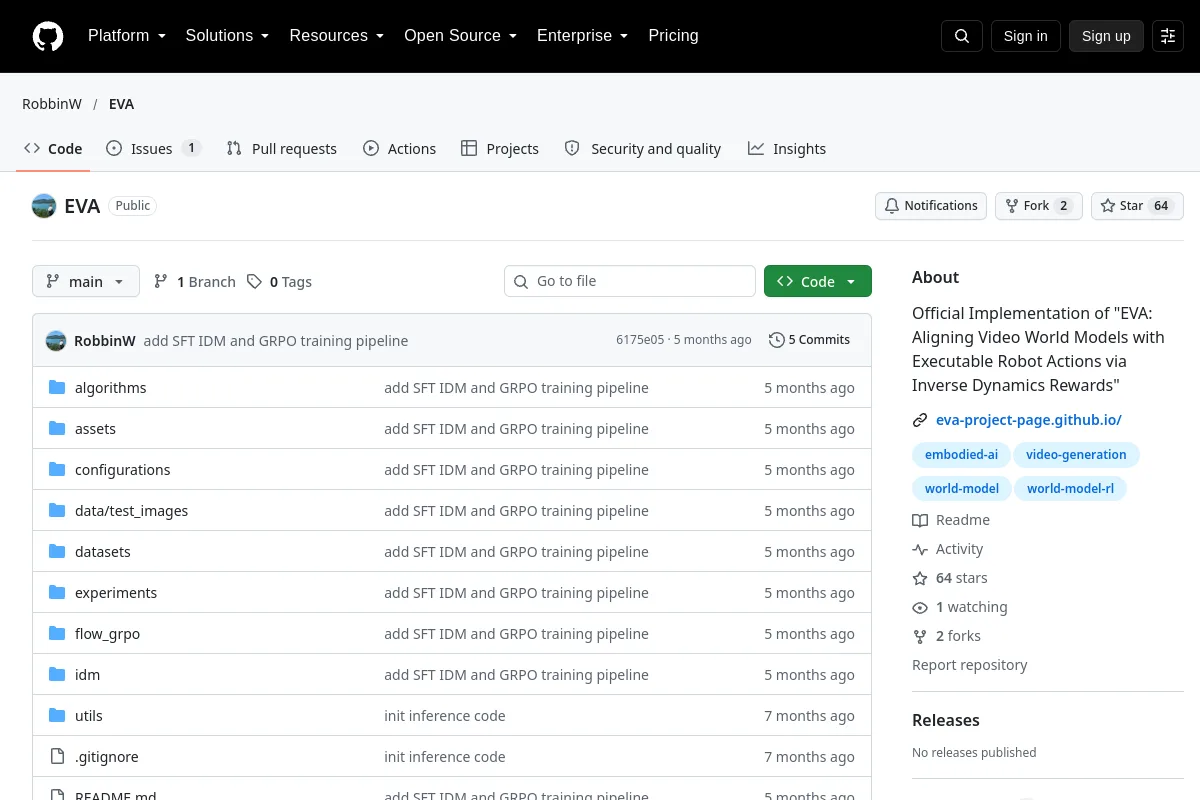 Deposito
 Ricerca
Implementazione ufficiale di "EVA: allineamento dei modelli del mondo video con azioni robot eseguibili tramite premi Inverse Dynamics"
Modelli mondiali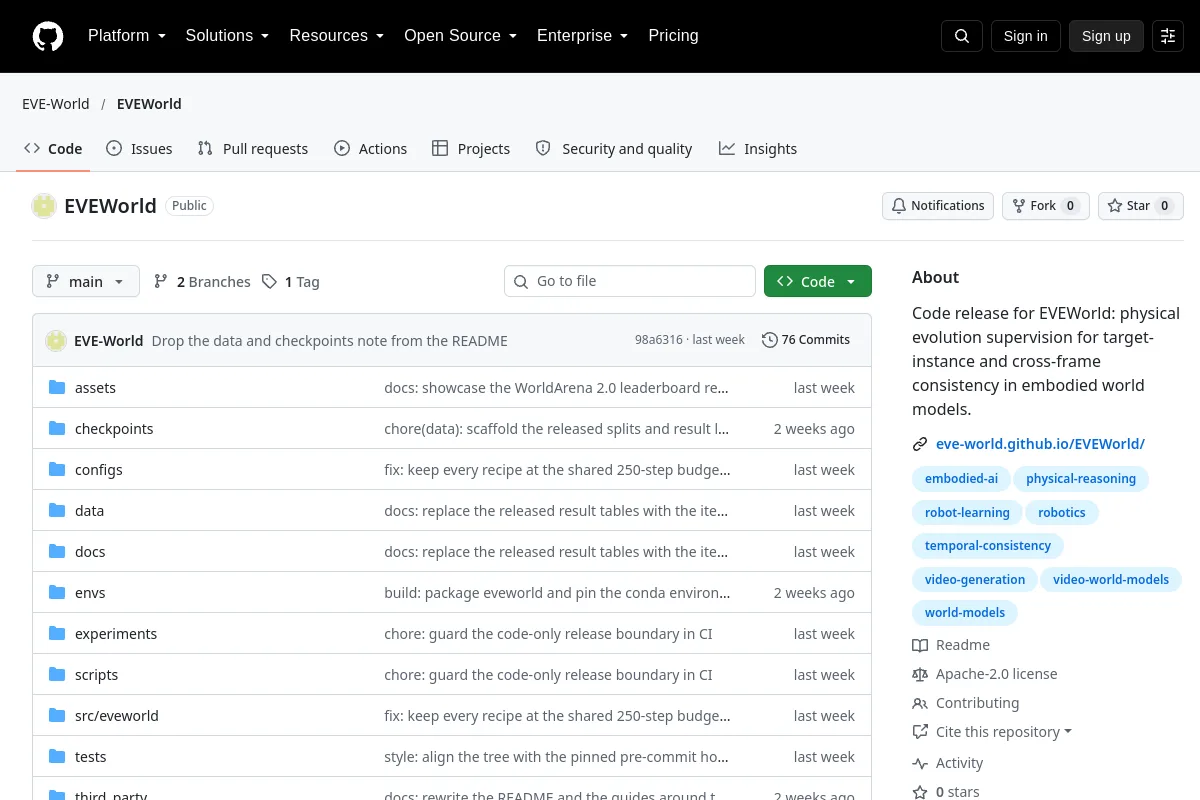 Deposito
 Ricerca
EVEWorld studia la supervisione dell'evoluzione fisica e la coerenza temporale nei modelli del mondo incarnato.
Modelli mondiali Deposito
 Ricerca
FLUX 3 Action fornisce risorse per la modellazione dell'azione mondiale e la previsione dell'azione per robot e simulatori.
Visione-linguaggio-azione Deposito
 Fonte aperta
G3Flow: flusso semantico 3D generativo per la manipolazione di oggetti sensibili alla posa e generalizzabili
Politiche sui robot Deposito
 Ricerca
Verso modelli mondiali gaussiani scalabili per la manipolazione robotica
Modelli mondiali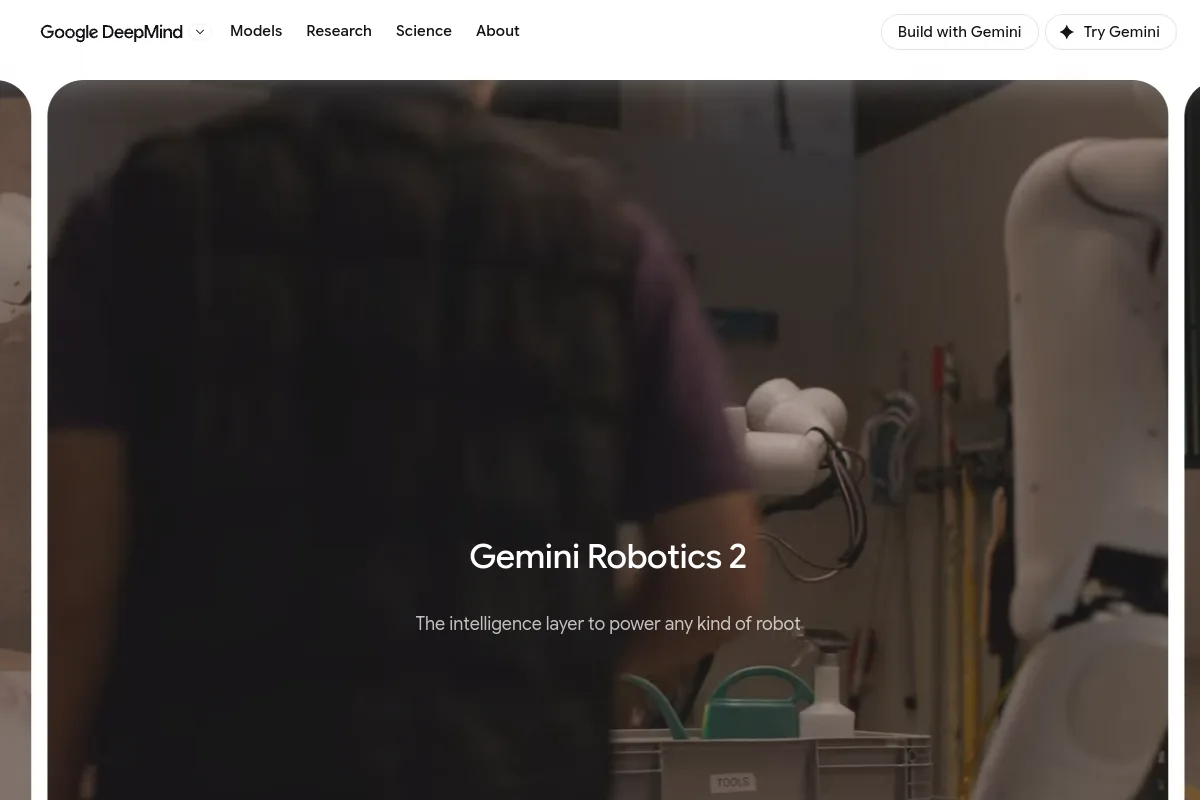 Sito web
 Ricerca
Modelli robotici di Google DeepMind che collegano percezione e azione.
Visione-linguaggio-azione Deposito
 Ricerca
Codice ufficiale del GEM: La supervisione generativa aiuta l'intelligenza incarnata
Politiche sui robot Deposito
 Ricerca
GenRL: i modelli mondiali a base multimodale consentono di radicare il linguaggio e i suggerimenti video in domini incarnati, trasformandoli in sequenze di stati latenti del modello mondiale. Le sequenze di stati latenti possono...
Modelli mondiali Deposito
 Fonte aperta
PyTorch Codice per "Generalizzazione nella manipolazione abile tramite apprendimento multi-task sensibile alla geometria"
Politiche sui robot Deposito
 Ricerca
Una tabella di marcia per costruire modelli mondiali per la valutazione delle politiche sui robot
Modelli mondialiConosci una risorsa che appartiene a questo posto?