 Deposito
 Ricerca
GreenVLA · greenvla
Green-VLA: modello di visione-linguaggio-azione a fasi per robot generalisti
Visione-linguaggio-azioneLA DIRECTORY DELL'AI INCORPORATA
Esplora modelli di visione-linguaggio-azione e modelli di base della robotica per la percezione, la manipolazione e il controllo.
Deposito
Ricerca
Green-VLA: modello di visione-linguaggio-azione a fasi per robot generalisti
Visione-linguaggio-azione Deposito
 Ricerca
Codice per RISE: politica sui robot di auto-miglioramento con modello mondiale compositivo
Modelli mondiali Deposito
 Ricerca
VLA-RFT fornisce risorse di rinforzo per la messa a punto dei modelli visione-linguaggio-azione.
Visione-linguaggio-azione Deposito
 Ricerca
Un VLA potenziato dal modello mondiale per una manipolazione abile e orientabile, insieme a infrastrutture di addestramento ottimizzate.
Modelli mondiali Deposito
 Ricerca
Un'implementazione di base per il rilevamento della presa da dati di nuvole di punti.
Modelli di presa Deposito
 Fonte aperta
https://arxiv.org/abs/2312.10807
Politiche sui robot Deposito
 Ricerca
Implementazione leggera del Robotic World Model (RWM) e del Uncertainty-Aware Robotic World Model (RWM-U)
Modelli mondiali Deposito
 Ricerca
WholebodyVLA studia le rappresentazioni latenti di VLA per la locomozione e la manipolazione di tutto il corpo.
Visione-linguaggio-azione Deposito
 Ricerca
3D-CovDiffusion implementa una politica di diffusione consapevole del 3D per la pianificazione del percorso di copertura.
Politiche sui robot Deposito
 Ricerca
Il repository ufficiale della prima versione del modello di fondazione ACE-Brain.
Visione-linguaggio-azione Deposito
 Ricerca
ACOT-VLA-WM è un quadro robotico avanzato di visione-linguaggio-azione che utilizza un modello mondiale predittivo per generare sotto-obiettivi visivi, migliorando la precisione della manipolazione robotica a lungo orizzonte e...
Modelli mondiali Deposito
 Ricerca
Etere: modellazione del mondo unificato con consapevolezza della geometria
Modelli mondiali Deposito
 Fonte aperta
Il repository ufficiale dell'articolo: Agentic Robot: A Brain-Inspired Framework for Vision-Language-Action Models in Emfilled Agents
Visione-linguaggio-azione Deposito
 Ricerca
Codice ufficiale per "Locomozione contraddittoria e imitazione del movimento per l'apprendimento delle politiche degli umanoidi"
Politiche sui robot Deposito
 Ricerca
Anchor-Align studia la messa a punto del VLA con l'ancoraggio della rappresentazione e l'allineamento linguaggio-azione.
Visione-linguaggio-azione Deposito
 Ricerca
AnyLoc fornisce un codice di ricerca visivo per il riconoscimento del luogo per la localizzazione.
Modelli di percezione Deposito
 Ricerca
Apprendimento per imitazione basato su waypoint per la manipolazione robotica
Politiche sui robot Deposito
 Ricerca
BFM_Zero: un modello comportamentale di base tempestivo per il controllo degli umanoidi che utilizza l'apprendimento di rinforzo non supervisionato
Politiche sui robot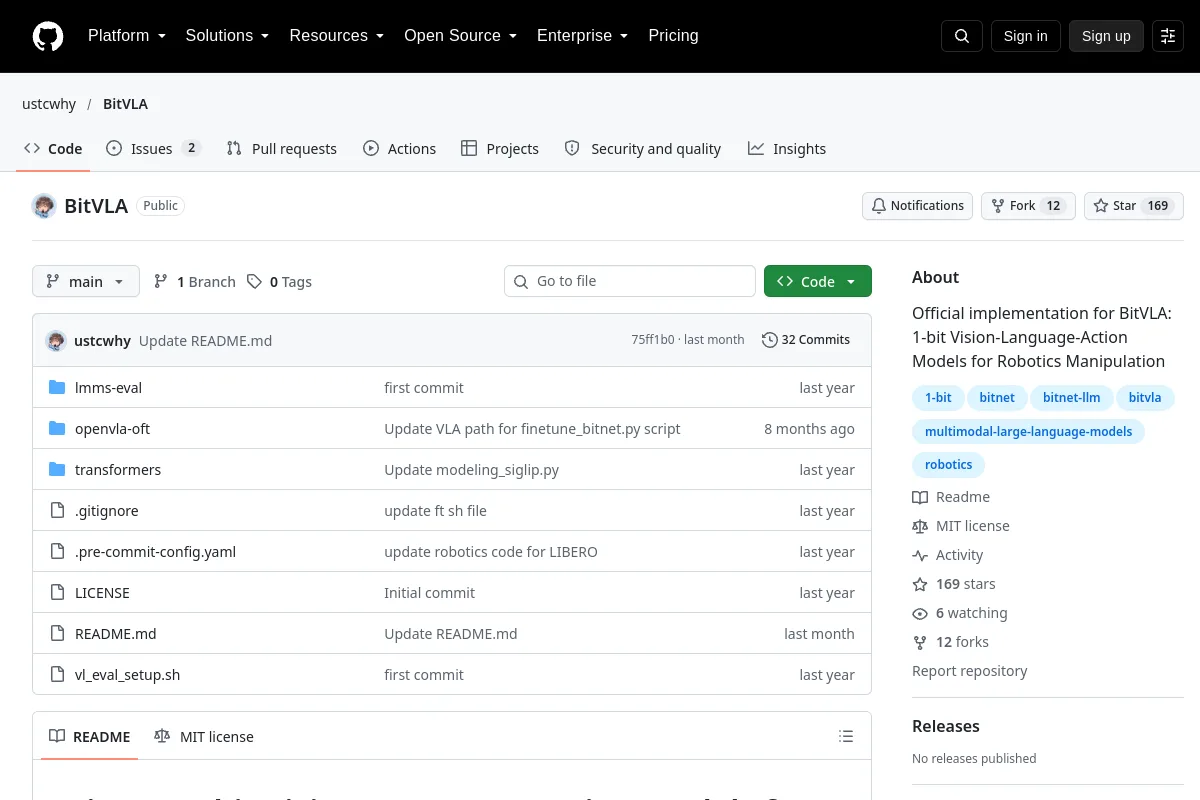 Deposito
 Ricerca
BitVLA implementa modelli di visione-linguaggio-azione a 1 bit per la manipolazione robotica.
Visione-linguaggio-azione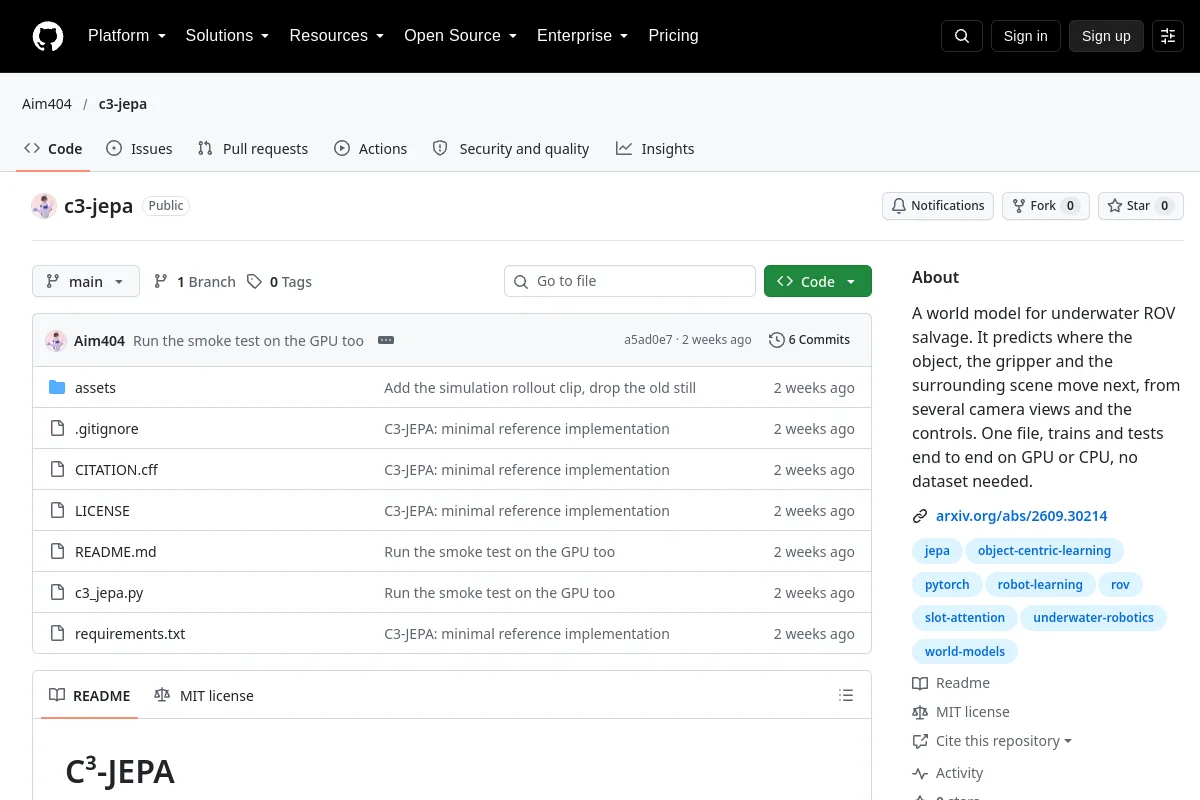 Deposito
 Ricerca
C³-JEPA studia un modello mondiale multi-vista per il salvataggio di ROV sottomarini.
Modelli mondiali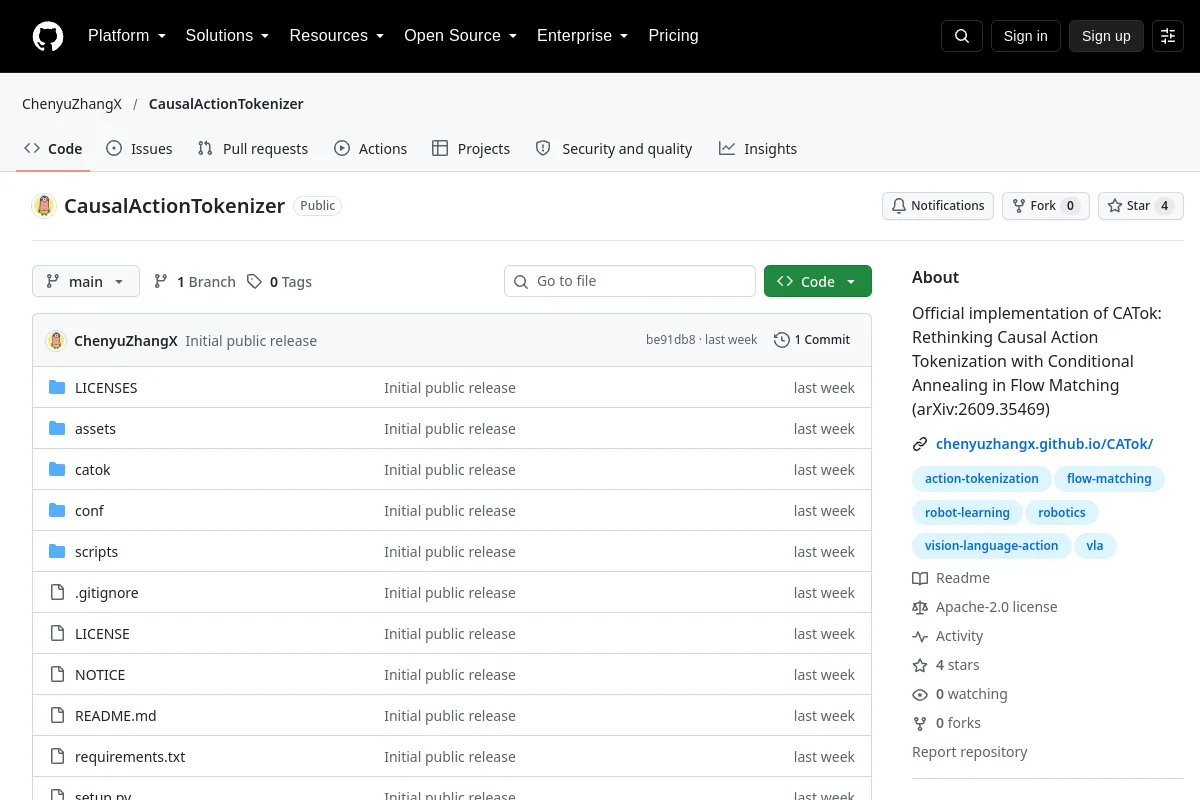 Deposito
 Ricerca
CATok studia la tokenizzazione delle azioni causali per le policy dei robot con ricottura condizionale nella corrispondenza del flusso.
Visione-linguaggio-azione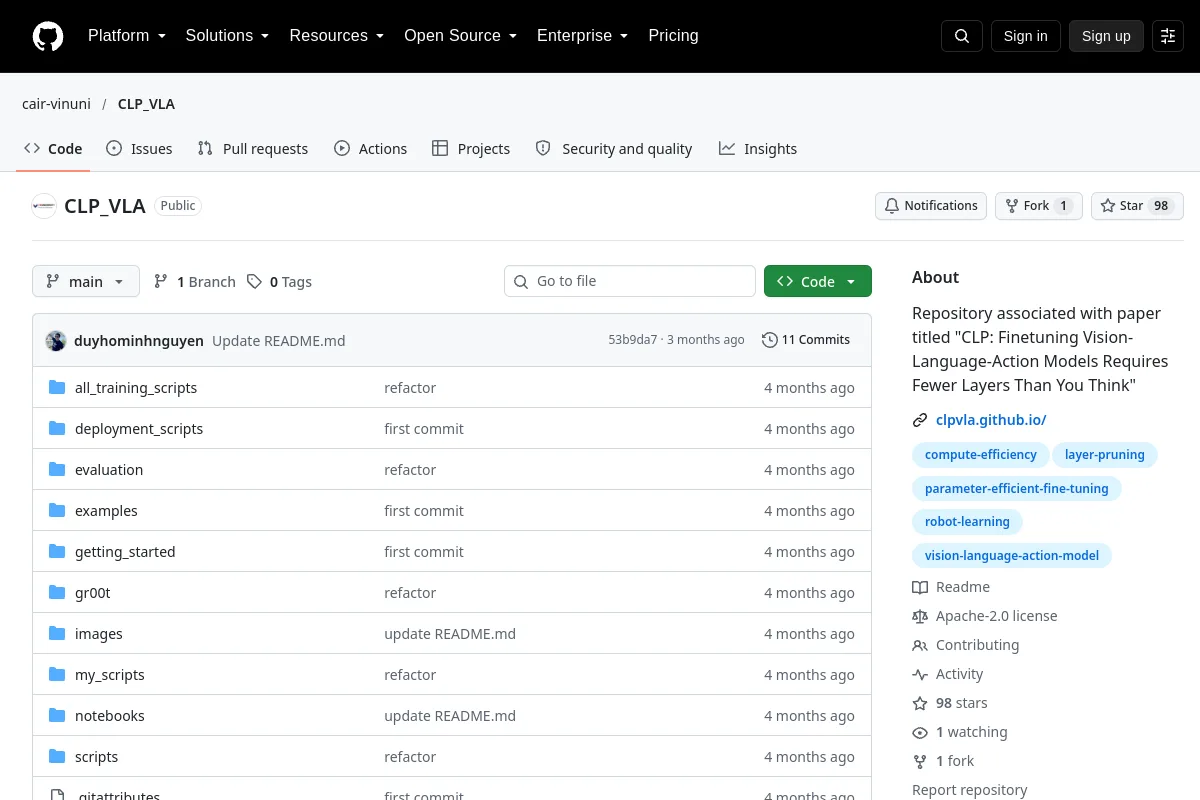 Deposito
 Ricerca
CLP-VLA fornisce codice di valutazione e regolazione fine focalizzato sui livelli per i modelli VLA.
Visione-linguaggio-azione Deposito
 Ricerca
La politica di coerenza studia la distillazione della politica visuomotoria utilizzando modelli di coerenza.
Politiche sui robot Deposito
 Ricerca
Archivio ufficiale del codice del documento "CoorDex: Coordinating Body and Hand Priors for Continuous Dexterous Humanoid Loco-Manipulation"
Politiche sui robotConosci una risorsa che appartiene a questo posto?