 Bewaarplaats
 Onderzoek
GreenVLA · greenvla
Green-VLA: geënsceneerd visie-taal-actiemodel voor generalistische robots
Visie-taal-actieDE BElichaamde AI-DIRECTORY
Ontdek visie-taal-actiemodellen en robotica-basismodellen voor perceptie, manipulatie en controle.
Bewaarplaats
Onderzoek
Green-VLA: geënsceneerd visie-taal-actiemodel voor generalistische robots
Visie-taal-actie Bewaarplaats
 Onderzoek
Code voor RISE: zelfverbeterend robotbeleid met een Compositioneel Wereldmodel
Wereldmodellen Bewaarplaats
 Onderzoek
VLA-RFT biedt versterkende middelen voor het afstemmen van visie-taal-actiemodellen.
Visie-taal-actie Bewaarplaats
 Onderzoek
Een door wereldmodellen verbeterde VLA voor bestuurbare behendige manipulatie, samen met geoptimaliseerde trainingsinfrastructuur.
Wereldmodellen Bewaarplaats
 Onderzoek
Een basisimplementatie voor greepdetectie uit puntenwolkgegevens.
Modellen grijpen Bewaarplaats
 Open-source
https://arxiv.org/abs/2312.10807
Robotbeleid Bewaarplaats
 Onderzoek
Lichtgewicht implementatie van Robotic World Model (RWM) en Uncertainty-Aware Robotic World Model (RWM-U)
Wereldmodellen Bewaarplaats
 Onderzoek
WholebodyVLA bestudeert latente VLA-representaties voor voortbeweging en manipulatie van het hele lichaam.
Visie-taal-actie Bewaarplaats
 Onderzoek
3D-CovDiffusion implementeert een 3D-bewust diffusiebeleid voor de planning van dekkingspaden.
Robotbeleid Bewaarplaats
 Onderzoek
De officiële repository van de eerste versie van het ACE-Brain foundation-model.
Visie-taal-actie Bewaarplaats
 Onderzoek
ACOT-VLA-WM is een geavanceerd Vision-Language-Action robotica-framework dat een voorspellend wereldmodel gebruikt om visuele subdoelen te genereren, waardoor de nauwkeurigheid van robotmanipulatie over de lange horizon wordt verbeterd en...
Wereldmodellen Bewaarplaats
 Onderzoek
Aether: Geometrisch bewuste uniforme wereldmodellering
Wereldmodellen Bewaarplaats
 Open-source
De officiële opslagplaats voor papier: Agentic Robot: A Brain-Inspired Framework for Vision-Language-Action Models in Embody Agents
Visie-taal-actie Bewaarplaats
 Onderzoek
Officiële code voor ‘vijandige voortbeweging en bewegingsimitatie voor het leren van humanoïde beleid’
Robotbeleid Bewaarplaats
 Onderzoek
Anchor-Align bestudeert de verfijning van VLA met verankering van representatie en afstemming van taalactie.
Visie-taal-actie Bewaarplaats
 Onderzoek
AnyLoc biedt visuele onderzoekscode voor plaatsherkenning voor lokalisatie.
Perceptiemodellen Bewaarplaats
 Bewaarplaats
 Onderzoek
BFM_Zero: een snel gedragsbasismodel voor humanoïde controle met behulp van onbewaakt versterkend leren
Robotbeleid Bewaarplaats
 Onderzoek
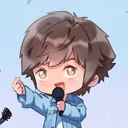
BitVLA implementeert 1-bit vision-taal-actiemodellen voor robotmanipulatie.
Visie-taal-actie Bewaarplaats
 Onderzoek
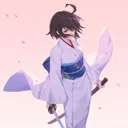
C³-JEPA bestudeert een multi-view wereldmodel voor onderwater ROV-berging.
Wereldmodellen Bewaarplaats
 Onderzoek
CATok bestudeert tokenisatie van causale actie voor robotbeleid met conditioneel gloeien in flowmatching.
Visie-taal-actie Bewaarplaats
 Onderzoek
CLP-VLA biedt laaggerichte verfijning en evaluatiecode voor VLA-modellen.
Visie-taal-actie Bewaarplaats
 Onderzoek
Consistentie Beleidsstudies van visuomotorisch beleid met behulp van consistentiemodellen.
Robotbeleid Bewaarplaats
 Onderzoek
Officiële codeopslagplaats van papier "CoorDex: coördinerende instantie en handprioristen voor continue behendige humanoïde loco-manipulatie"
RobotbeleidKent u een bron die hier thuishoort?
