 Deposito
 Ricerca
LIBERO
Una suite di benchmark per il trasferimento di conoscenze nell'apprendimento permanente dei robot.
Manipolazione
Modelli / Ricerca
BitVLA implementa modelli di visione-linguaggio-azione a 1 bit per la manipolazione robotica.
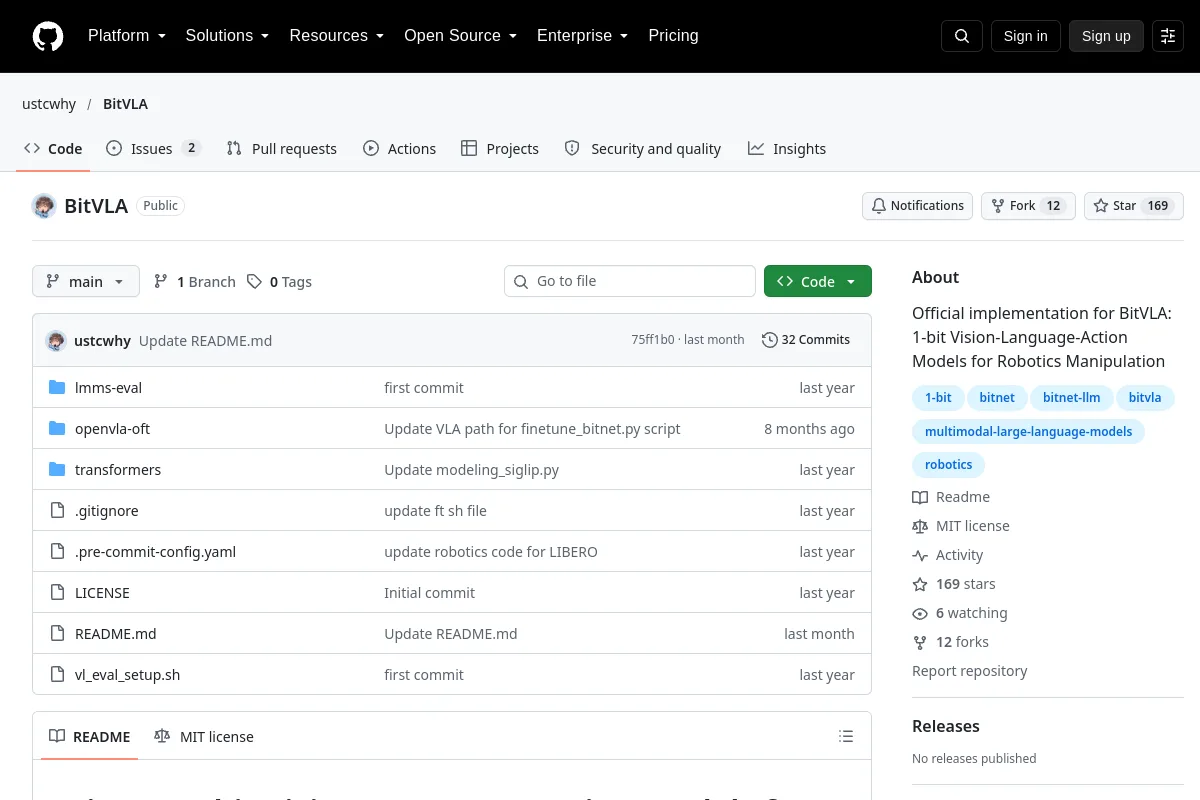
BitVLA implementa modelli di visione-linguaggio-azione a 1 bit per la manipolazione robotica.
Riepilogo dell'editore: "Implementazione ufficiale per BitVLA: modelli di visione-linguaggio-azione a 1 bit per la manipolazione robotica"
Utilizza il suo repository per ispezionare l'implementazione, la documentazione e i flussi di lavoro supportati. Questo record della directory identifica il manutentore, la licenza del codice e le risorse correlate; non afferma che il progetto sia stato installato o testato sul tuo robot.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Ricerca
Una suite di benchmark per il trasferimento di conoscenze nell'apprendimento permanente dei robot.
Manipolazione Sito web
 Ricerca
Strumenti di perfezionamento per adattare la previsione dell'azione OpenVLA.
Visione-linguaggio-azione