 Repository
 Forschung
copa · HaoxuHuang
Offizielle Implementierung von CoPa: General Robotic Manipulation through Spatial Constraints of Parts with Foundation Models
RoboterrichtlinienDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Vision-Sprach-Aktionsmodelle und Robotik-Grundlagenmodelle für Wahrnehmung, Manipulation und Kontrolle.
Repository
Forschung
Offizielle Implementierung von CoPa: General Robotic Manipulation through Spatial Constraints of Parts with Foundation Models
Roboterrichtlinien Website
 Forschung
Ein verkörperungsübergreifender Richtlinienrahmen für Roboterlernen.
Roboterrichtlinien Repository
 Forschung
DEAS Isaac GR00T bietet Einrichtungsressourcen, die DEAS, Isaac GR00T und RoboCasa kombinieren.
Vision-Sprache-Aktion Repository
 Open Source
Die offizielle Implementierung von „DecisionNCE: Embodied Multimodal Representations via Implicit Preference Learning“
Wahrnehmungsmodelle Repository
 Forschung
Deep RL Grasping bietet Trainings- und Evaluierungscode für Tiefen-/RGB-D-Robotergreifrichtlinien.
Roboterrichtlinien Repository
 Forschung
Dexora stellt VLA-Richtlinienressourcen für bimanuelle Geschicklichkeit mit hohem Freiheitsgrad bereit.
Vision-Sprache-Aktion Repository
 Forschung
Offizieller Code und Daten von DexWM („World Models Can Leverage Human Videos for Dexterous Manipulation“).
Weltmodelle Repository
 Forschung
DreamX-Phi bietet ein aktionsbedingtes Videoweltmodell für Robotermanipulation.
Weltmodelle Repository
 Forschung
DynamicVLA bietet Forschungsressourcen für die Robotermanipulation dynamischer Objekte.
Vision-Sprache-Aktion Repository
 Forschung
Das EAI2025-Projekt kombiniert semantische 3D-Zuordnung und VLA-Bereitstellung zur Manipulation.
Vision-Sprache-Aktion Repository
 Open Source
Das erste Framework, das es humanoiden Robotern ermöglicht, Ganzkörper-Bewegungsmanipulationen anhand egozentrischer menschlicher Demos zu erlernen
Roboterrichtlinien Repository
 Forschung
Ego-World JEPA untersucht die latente Faktorisierung von Ego/Welt für die Planung auf PushT.
Weltmodelle Repository
 Forschung
Emma-X: Ein verkörpertes multimodales Aktionsmodell mit fundierter Gedankenkette und vorausschauendem räumlichen Denken
Vision-Sprache-Aktion Repository
 Forschung
EquiDexFlow bietet kontaktbasierte generative Flüsse für geschicktes Greifen.
Faszinierende Modelle Repository
 Forschung
Offizielle Implementierung von „EVA: Ausrichtung von Videoweltmodellen auf ausführbare Roboteraktionen über Inverse Dynamics Rewards“
Weltmodelle Repository
 Forschung
EVEWorld untersucht die Überwachung der physischen Evolution und die zeitliche Konsistenz in verkörperten Weltmodellen.
Weltmodelle Repository
 Forschung
FLUX 3 Action bietet Ressourcen zur Weltaktionsmodellierung und Aktionsvorhersage für Roboter und Simulatoren.
Vision-Sprache-Aktion Repository
 Open Source
G3Flow: Generativer semantischer 3D-Fluss für die Posen-bewusste und generalisierbare Objektmanipulation
Roboterrichtlinien Repository
 Forschung
Auf dem Weg zu skalierbaren Gaußschen Weltmodellen für die Robotermanipulation
Weltmodelle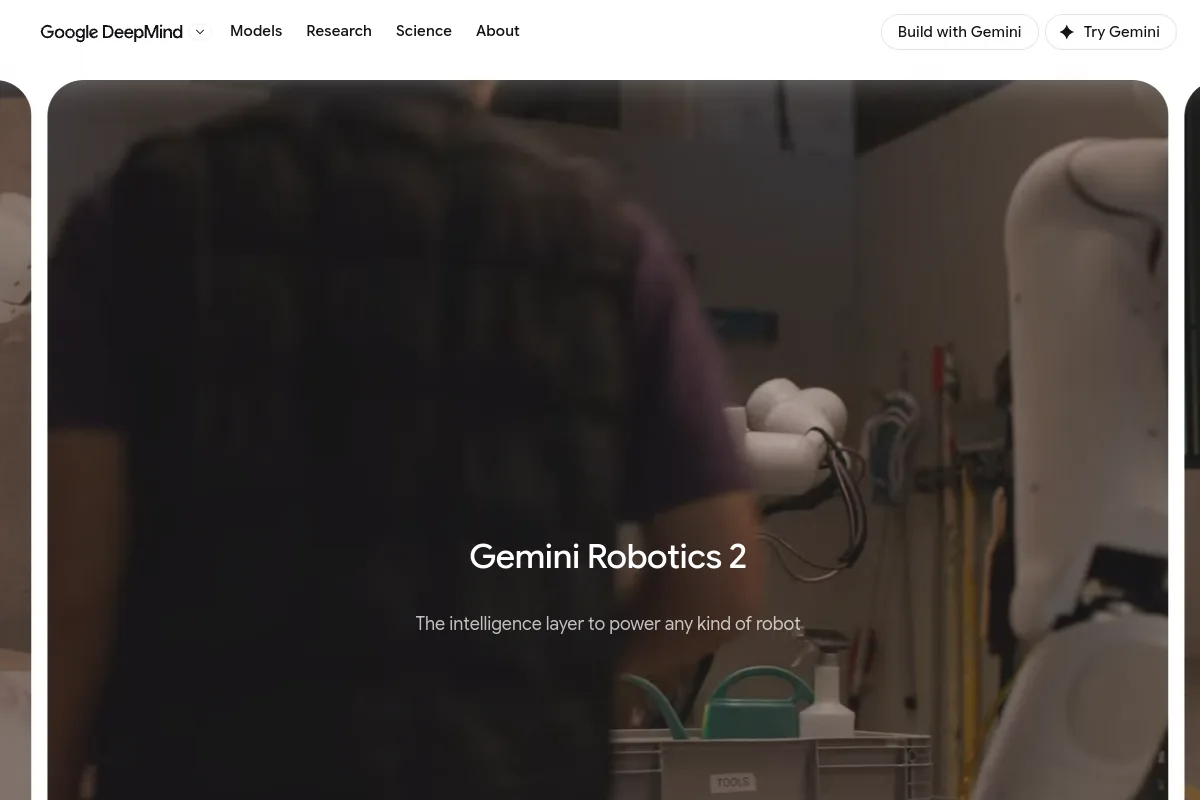 Website
 Forschung
Google DeepMind-Robotikmodelle verbinden Wahrnehmung und Aktion.
Vision-Sprache-Aktion Repository
 Forschung
Offizieller Code von GEM: Generative Supervision hilft verkörperter Intelligenz
Roboterrichtlinien Repository
 Forschung
GenRL: Weltmodelle mit multimodaler Grundlage ermöglichen die Verankerung von Sprach- und Videoaufforderungen in verkörperten Domänen, indem sie sie in Sequenzen latenter Weltmodellzustände umwandeln. Latente Zustandssequenzen können…
Weltmodelle Repository
 Open Source
PyTorch-Code für „Generalisierung in der geschickten Manipulation durch geometriebewusstes Multitasking-Lernen“
Roboterrichtlinien Repository
 Forschung
Eine Roadmap zum Aufbau von Weltmodellen für die Bewertung der Roboterpolitik
WeltmodelleKennen Sie eine Ressource, die hierher gehört?