 Förvar
 Forskning
copa · HaoxuHuang
Officiell implementering av CoPa: General Robotic Manipulation through Spatial Constraints of Parts with Foundation Models
RobotpolitikTHE EMBODIED AI DIRECTORY
Utforska vision-språk-action-modeller och robotmodeller för perception, manipulation och kontroll.
Förvar
Forskning
Officiell implementering av CoPa: General Robotic Manipulation through Spatial Constraints of Parts with Foundation Models
Robotpolitik Webbplats
 Förvar
 Forskning
DEAS Isaac GR00T tillhandahåller installationsresurser som kombinerar DEAS, Isaac GR00T och RoboCasa.
Vision-språk-handling Förvar
 Öppen källkod
Den officiella implementeringen av "DecisionNCE: Embodied Multimodal Representations via Implicit Preference Learning"
Perceptionsmodeller Förvar
 Forskning
Deep RL Grasping tillhandahåller utbildnings- och utvärderingskod för djup-/RGB-D-robotgrepp.
Robotpolitik Förvar
 Forskning
Dexora tillhandahåller VLA-policyresurser för bimanuell skicklighet med hög frihetsgrad.
Vision-språk-handling Förvar
 Forskning
Officiell kod och data från DexWM ("World Models Can Leverage Human Videos for Dexterous Manipulation").
Världens modeller Förvar
 Forskning
DreamX-Phi tillhandahåller en actionkonditionerad videovärldsmodell för robotmanipulation.
Världens modeller Förvar
 Forskning
DynamicVLA tillhandahåller forskningsresurser för robotmanipulation med dynamiska objekt.
Vision-språk-handling Förvar
 Forskning
EAI2025 Project kombinerar 3D semantisk kartläggning och VLA-distribution för manipulation.
Vision-språk-handling Förvar
 Öppen källkod
Det första ramverket som gör det möjligt för humanoida robotar att lära sig manipulation av hela kroppen från egocentriska mänskliga demos
Robotpolitik Förvar
 Forskning
Ego-World JEPA studerar ego/världens latenta faktorisering för planering på PushT.
Världens modeller Förvar
 Forskning
Emma-X: An Embodied Multimodal Action Model with Grounded Chain of Thought och Look-ahead Spatial Reasoning
Vision-språk-handling Förvar
 Forskning
EquiDexFlow ger kontaktjordade generativa flöden för skickligt grepp.
Gripande modeller Förvar
 Forskning
Officiell implementering av "EVA: Justera videovärldsmodeller med exekverbara robotåtgärder via Inverse Dynamics Rewards"
Världens modeller Förvar
 Forskning
EVEWorld studerar fysisk evolutionsövervakning och tidsmässig överensstämmelse i förkroppsligade världsmodeller.
Världens modeller Förvar
 Forskning
FLUX 3 Action tillhandahåller resurser för modellering och handlingsförutsägelse för robotar och simulatorer.
Vision-språk-handling Förvar
 Öppen källkod
G3Flow: Generativt 3D-semantiskt flöde för poseringsmedveten och generaliserbar objektmanipulation
Robotpolitik Förvar
 Forskning
Mot skalbara Gaussiska världsmodeller för robotmanipulation
Världens modeller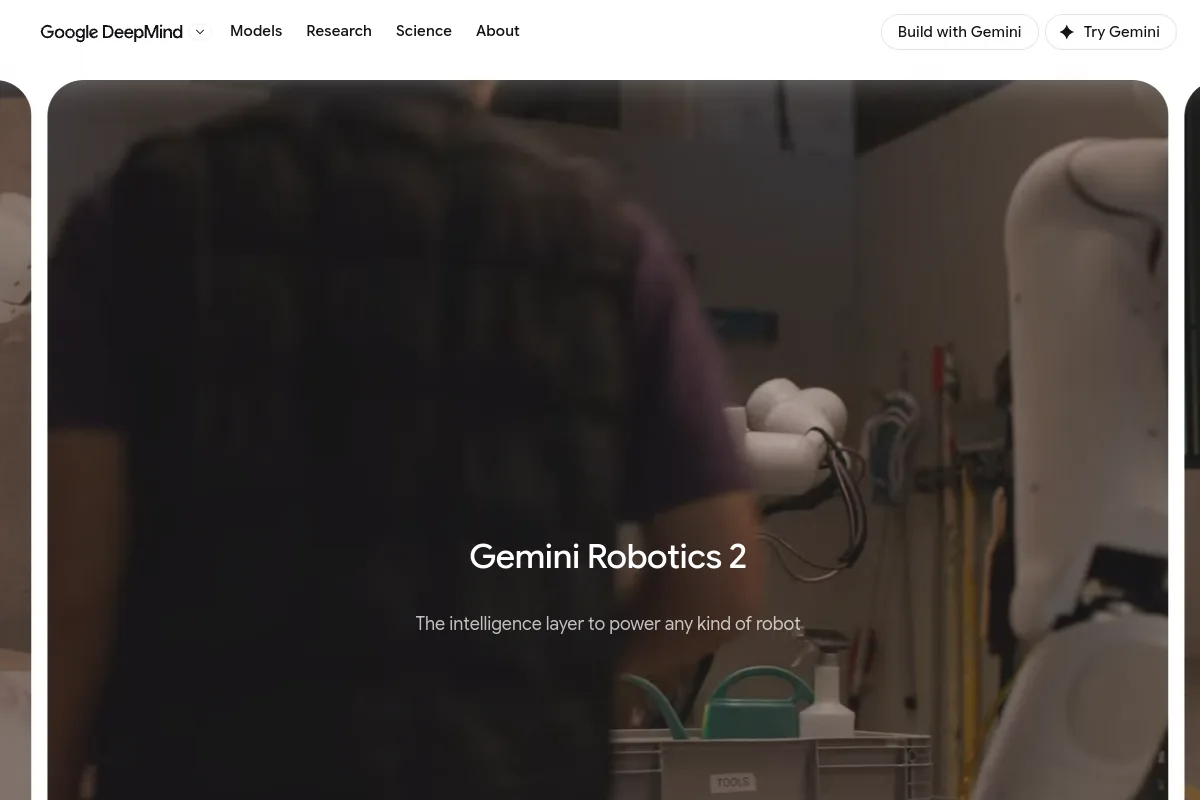 Webbplats
 Forskning
Google DeepMind robotmodeller som kopplar samman perception och handling.
Vision-språk-handling Förvar
 Forskning
Officiell kod för GEM: Generative Supervision Helps Embodied Intelligence
Robotpolitik Förvar
 Forskning
GenRL: Multimodala världsmodeller möjliggör jordande språk- och videouppmaningar till förkroppsligade domäner, genom att förvandla dem till sekvenser av latenta världsmodelltillstånd. Latenta tillståndssekvenser kan...
Världens modeller Förvar
 Öppen källkod
PyTorch Kod för "Generalisering i skicklig manipulation via geometri-medveten multi-task Learning"
Robotpolitik Förvar
 Forskning
En färdplan för att bygga världsmodeller för utvärdering av robotpolicy
Världens modellerVet du en resurs som hör hemma här?
