 Deposito
 Ricerca
HAIC · ldt29
HAIC: controllo dell'interazione di oggetti umanoidi agili tramite modello mondiale sensibile alle dinamiche
Modelli mondialiLA DIRECTORY DELL'AI INCORPORATA
Esplora modelli di visione-linguaggio-azione e modelli di base della robotica per la percezione, la manipolazione e il controllo.
Deposito
Ricerca
HAIC: controllo dell'interazione di oggetti umanoidi agili tramite modello mondiale sensibile alle dinamiche
Modelli mondiali Deposito
 Ricerca
HEX è una struttura di visione-linguaggio-azione per tutto il corpo per robot umanoidi a grandezza naturale.
Visione-linguaggio-azione Deposito
 Ricerca
HY-Embody-0.5-X: un modello di fondazione incarnato avanzato per agenti del mondo reale
Politiche sui robot Deposito
 Ricerca
Questo progetto di imitazione-apprendimento mette a confronto la clonazione comportamentale e la politica di diffusione sul pick-and-place di Panda.
Politiche sui robot Deposito
 Ricerca
La serie InternVLA-A studia la comprensione, la generazione e l'azione per la manipolazione robotica.
Visione-linguaggio-azione Deposito
 Ricerca
JanusVLN studia la navigazione del linguaggio visivo con memoria semantica e spaziale separata.
Visione-linguaggio-azione Deposito
 Ricerca
Codice della carta "KERV: Kinematic-Rectified Speculative Decoding for Emfilled VLA Models" accettato da DAC 2026.
Visione-linguaggio-azione Deposito
 Ricerca
Implementazione ufficiale di "Kinema4D: Kinematic4D World Modeling per la simulazione incarnata spaziotemporale"
Modelli mondiali Deposito
 Ricerca
Implementazione ufficiale del documento NeurIPS 2021: "Politica cinematica regolata dalla dinamica per la stima della posa egocentrica". Questo repository contiene una copia del codice per "Universal Humanoid Controller" e...
Politiche sui robot Deposito
 Ricerca
LaST$_0$: catena di pensiero spazio-temporale latente per il modello robotico di visione-linguaggio-azione
Visione-linguaggio-azione Deposito
 Ricerca
LiLa-WAM: modello di azione mondiale di ragionamento latente leggero per la manipolazione robotica
Modelli mondiali Deposito
 Fonte aperta
🎉 Repository ufficiale di "ManipTrans: trasferimento efficiente della manipolazione bimanuale tramite apprendimento residuo"
Politiche sui robot Deposito
 Ricerca
Manipolare qualsiasi cosa: automatizzare i robot del mondo reale utilizzando modelli di linguaggio visivo [CoRL 2024]
Politiche sui robot Deposito
 Ricerca
Codice di "MemoryVLA: memoria percettivo-cognitiva in modelli di visione-linguaggio-azione per la manipolazione robotica"
Visione-linguaggio-azione Deposito
 Ricerca
Codici sorgente per l'articolo "MindJourney: Test-Time Scaling with World Models for Spatial Reasoning"
Modelli mondiali Deposito
 Ricerca
MobileVLA-R1: Rafforzare visione-linguaggio-azione per robot mobili
Visione-linguaggio-azione Deposito
 Ricerca
MotuBrain: un modello d'azione mondiale avanzato per il controllo dei robot
Modelli mondiali Deposito
 Fonte aperta
Manipolazione dell'apprendimento prevedendo l'interazione
Politiche sui robot Deposito
 Ricerca
Un'implementazione open source della politica Multitask Diffusion Transformer (DiT) per la manipolazione dei robot come visto su Boston Dynamics Atlas Humanoid e in "A Careful Examination of Large Behavior...
Politiche sui robot Deposito
 Ricerca
Implementazione ufficiale di NavMorph: un modello mondiale in evoluzione automatica per la navigazione visiva e linguistica in ambienti continui (ICCV'25).
Modelli mondiali Deposito
 Deposito
 Ricerca
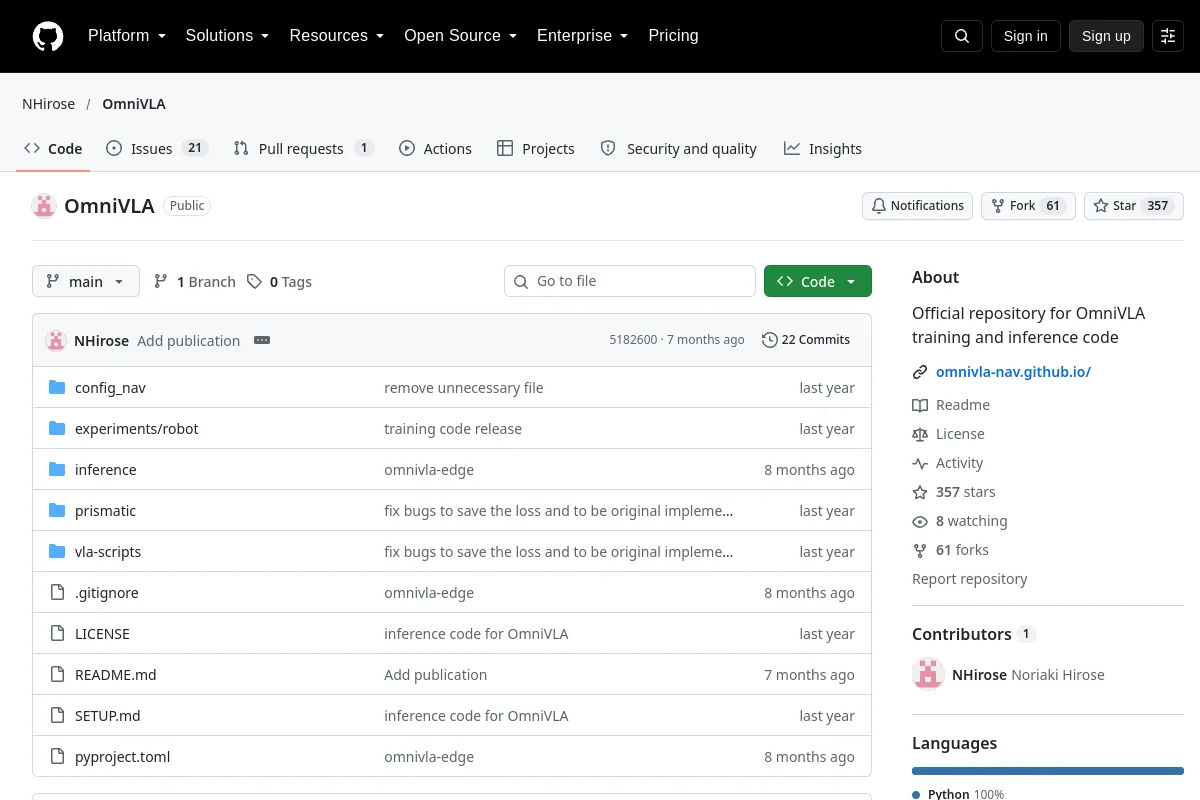
OmniVLA fornisce codice di addestramento e inferenza per la navigazione robot multimodale.
Visione-linguaggio-azione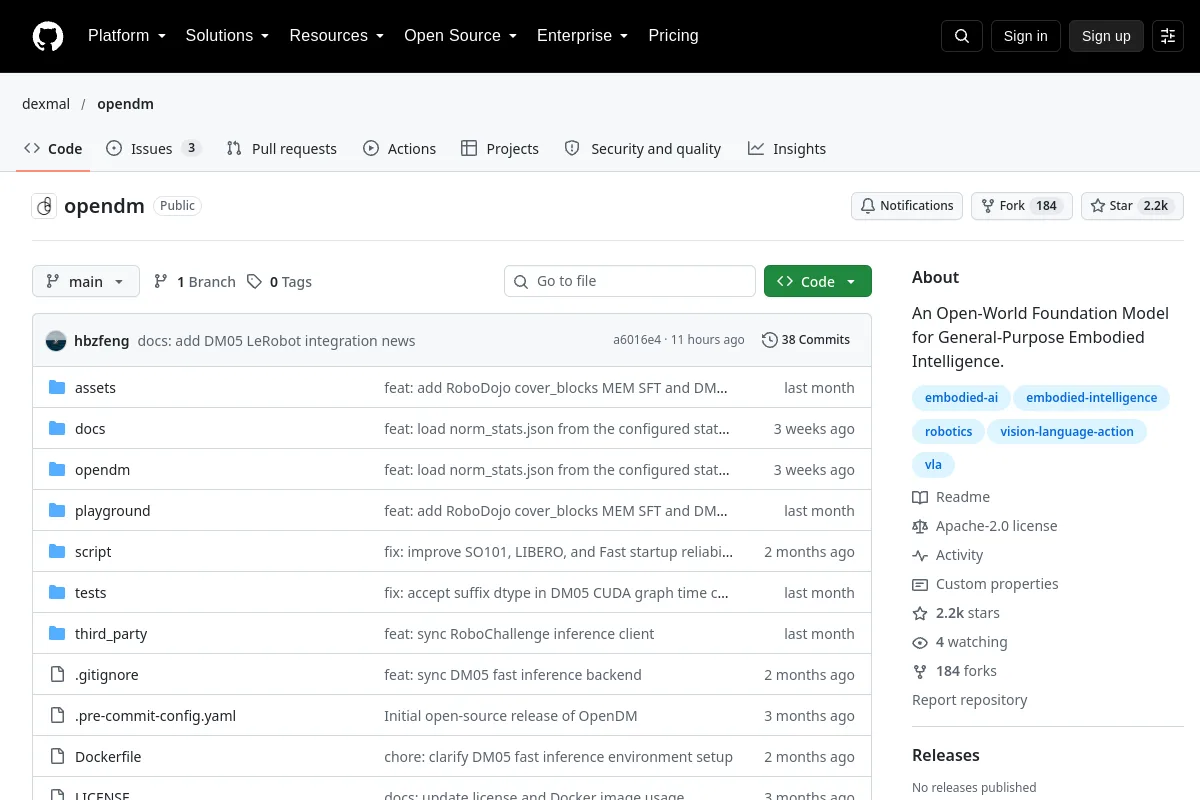 Deposito
 Ricerca
OpenDM fornisce un progetto di ricerca basato su un modello di base open-world per l'intelligenza incarnata.
Visione-linguaggio-azione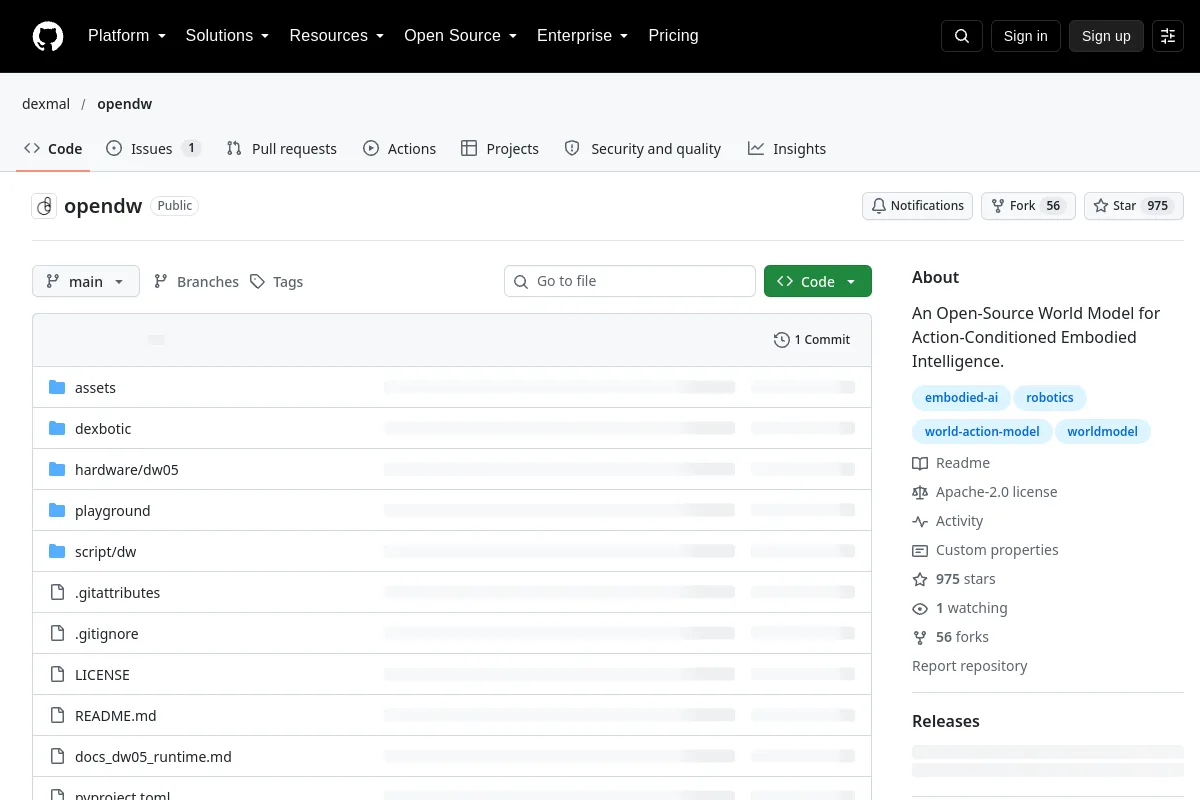 Deposito
 Ricerca
OpenDW fornisce un progetto di modello mondiale condizionato dall'azione per l'intelligenza incarnata.
Modelli mondialiConosci una risorsa che appartiene a questo posto?
