 Repositório
 Pesquisa
HAIC · ldt29
HAIC: Controle de interação de objetos ágeis humanóides por meio do modelo mundial com reconhecimento de dinâmica
Modelos mundiaisO DIRETÓRIO DE IA INCORPORADO
Explore modelos de visão-linguagem-ação e modelos básicos de robótica para percepção, manipulação e controle.
Repositório
Pesquisa
HAIC: Controle de interação de objetos ágeis humanóides por meio do modelo mundial com reconhecimento de dinâmica
Modelos mundiais Repositório
 Pesquisa
HEX é uma estrutura de visão-linguagem-ação de corpo inteiro para robôs humanóides de tamanho real.
Visão-linguagem-ação Repositório
 Pesquisa
HY-Empowered-0.5-X: um modelo de base incorporada aprimorado para agentes do mundo real
Políticas de robôs Repositório
 Pesquisa
Este projeto de aprendizagem por imitação compara a clonagem de comportamento e a política de difusão no pick-and-place do Panda.
Políticas de robôs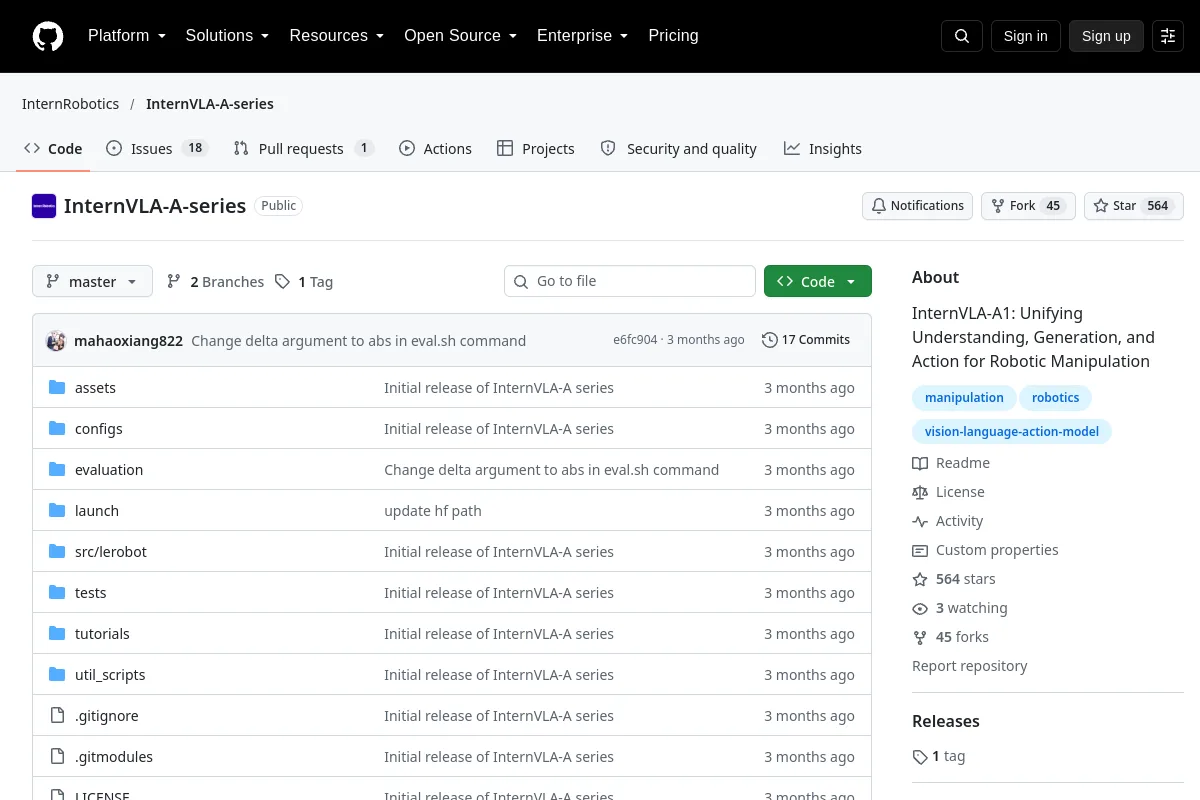 Repositório
 Pesquisa
A série InternVLA-A estuda compreensão, geração e ação para manipulação robótica.
Visão-linguagem-ação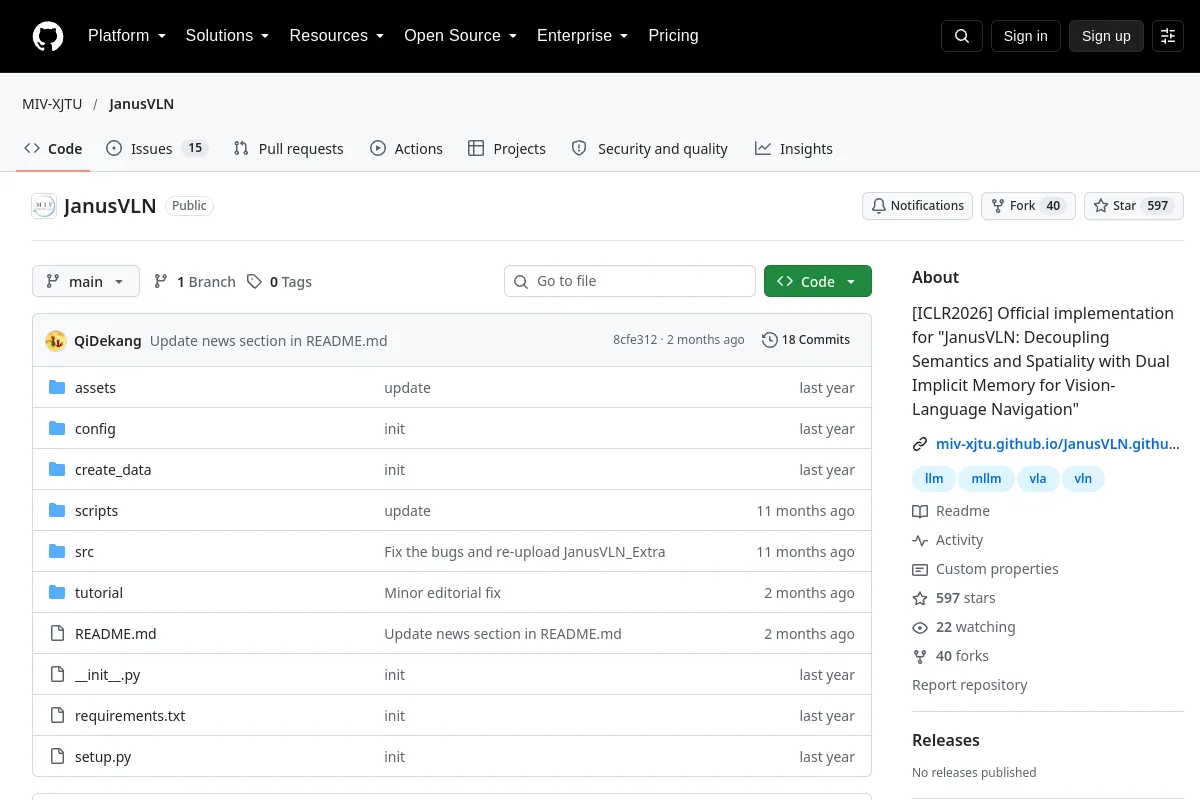 Repositório
 Pesquisa
JanusVLN estuda navegação visual-linguagem com memória semântica e espacial separadas.
Visão-linguagem-ação Repositório
 Pesquisa
Código do artigo "KERV: Decodificação especulativa cinemática-retificada para modelos VLA incorporados" aceito pelo DAC 2026.
Visão-linguagem-ação Repositório
 Pesquisa
Implementação Oficial de "Kinema4D: Modelagem Mundial Kinematic4D para Simulação Corporizada Espaçotemporal"
Modelos mundiais Repositório
 Pesquisa
Implementação oficial do artigo NeurIPS 2021: "Política Cinemática Regulada por Dinâmica para Estimativa de Pose Egocêntrica". Este repositório contém uma cópia do código para "Universal Humanoid Controller" e…
Políticas de robôs Repositório
 Pesquisa
LaST$_0$: Cadeia de pensamento espaço-temporal latente para modelo robótico de visão-linguagem-ação
Visão-linguagem-ação Repositório
 Pesquisa
LiLa-WAM: modelo leve de ação mundial de raciocínio latente para manipulação robótica
Modelos mundiais Repositório
 Código aberto
🎉 Repositório oficial de "ManipTrans: transferência eficiente e hábil de manipulação bimanual via aprendizagem residual"
Políticas de robôs Repositório
 Pesquisa
Manipular qualquer coisa: automatizando robôs do mundo real usando modelos de linguagem de visão [CoRL 2024]
Políticas de robôs Repositório
 Pesquisa
Código de "MemoryVLA: Memória Perceptual-Cognitiva em Modelos de Visão-Linguagem-Ação para Manipulação Robótica"
Visão-linguagem-ação Repositório
 Pesquisa
Códigos-fonte do artigo "MindJourney: Test-Time Scaling with World Models for Spatial Reasoning"
Modelos mundiais Repositório
 Pesquisa
MobileVLA-R1: Reforçando a visão-linguagem-ação para robôs móveis
Visão-linguagem-ação Repositório
 Pesquisa
MotuBrain: um modelo avançado de ação mundial para controle de robôs
Modelos mundiais Repositório
 Repositório
 Pesquisa
Uma implementação de código aberto da Política Multitask Diffusion Transformer (DiT) para manipulação de robôs, conforme visto no Boston Dynamics Atlas Humanoid e em "A Careful Examination of Large Behavior…
Políticas de robôs Repositório
 Pesquisa
Implementação oficial de NavMorph: Um modelo mundial em autoevolução para navegação por visão e linguagem em ambientes contínuos (ICCV'25).
Modelos mundiais Repositório
 Repositório
 Pesquisa
OmniVLA fornece código de treinamento e inferência para navegação de robô multimodal.
Visão-linguagem-ação Repositório
 Pesquisa
OpenDM fornece um projeto de pesquisa de modelo básico de mundo aberto para inteligência incorporada.
Visão-linguagem-ação Repositório
 Pesquisa
OpenDW fornece um projeto de modelo mundial condicionado pela ação para inteligência incorporada.
Modelos mundiaisConhece um recurso que pertence aqui?

