 Repositório
 Código aberto
CLOVER · OpenDriveLab
CLOVER: Controle Visuomotor de Malha Fechada com Expectativa Gerativa para Manipulação Robótica
Políticas de robôsO DIRETÓRIO DE IA INCORPORADO
Explore modelos de visão-linguagem-ação e modelos básicos de robótica para percepção, manipulação e controle.
Repositório
Código aberto
CLOVER: Controle Visuomotor de Malha Fechada com Expectativa Gerativa para Manipulação Robótica
Políticas de robôs Repositório
 Código aberto
RDT-1B: um modelo de base de difusão para manipulação bimanual
Visão-linguagem-ação Repositório
 Código aberto
Código que acompanha o artigo "Aprendendo habilidades ágeis de locomoção robótica imitando animais"
Políticas de robôs Repositório
 Código aberto
SPA: Consciência Espacial 3D permite representação incorporada eficaz
Modelos de percepção Repositório
 Código aberto
Base de código oficial para aprendizagem de reforço aumentado primitivo de manipulação (MAPLE)
Políticas de robôs Repositório
 Código aberto
DexMV: Aprendizagem de imitação para manipulação hábil de vídeos humanos, ECCV 2022
Políticas de robôs Repositório
 Código aberto
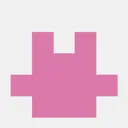
Códigos-fonte do artigo "3D-Mem: memória de cena 3D para exploração e raciocínio incorporados"
Planejamento guiado por idioma Repositório
 Código aberto
Repositório oficial do T-Rex: manipulação hábil tátil-reativa
Políticas de robôs Repositório
 Código aberto
Controle de corpo inteiro guiado por linguagem para robôs humanóides em geral
Políticas de robôs Repositório
 Código aberto
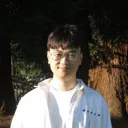
Código Oficial para "Modelos de Linguagem como Planejadores Zero-Shot: Extraindo Conhecimento Acionável para Agentes Incorporados"
Planejamento guiado por idioma Repositório
 Código aberto
"FALCON: Aprendendo Loco-Manipulação Humanóide Adaptativa à Força"
Políticas de robôs Repositório
 Código aberto
Construindo robôs de uso geral com base no modelo de base incorporada
Visão-linguagem-ação Repositório
 Código aberto
Base de código para DexMachina: retargeting funcional para manipulação hábil bimanual
Políticas de robôs Repositório
 Código aberto
Uma receita de aprendizagem de reforço guiada por retargeting minimalista para manipulação hábil
Políticas de robôs Repositório
 Código aberto
A imitação visual permite o controle humanóide contextual. CoRL 2025, Prêmio de Melhor Artigo de Estudante.
Políticas de robôs Repositório
 Código aberto
https://arxiv.org/abs/2312.10807
Políticas de robôs Repositório
 Código aberto
O repositório oficial do artigo: Agentic Robot: Uma estrutura inspirada no cérebro para modelos de visão-linguagem-ação em agentes incorporados
Visão-linguagem-ação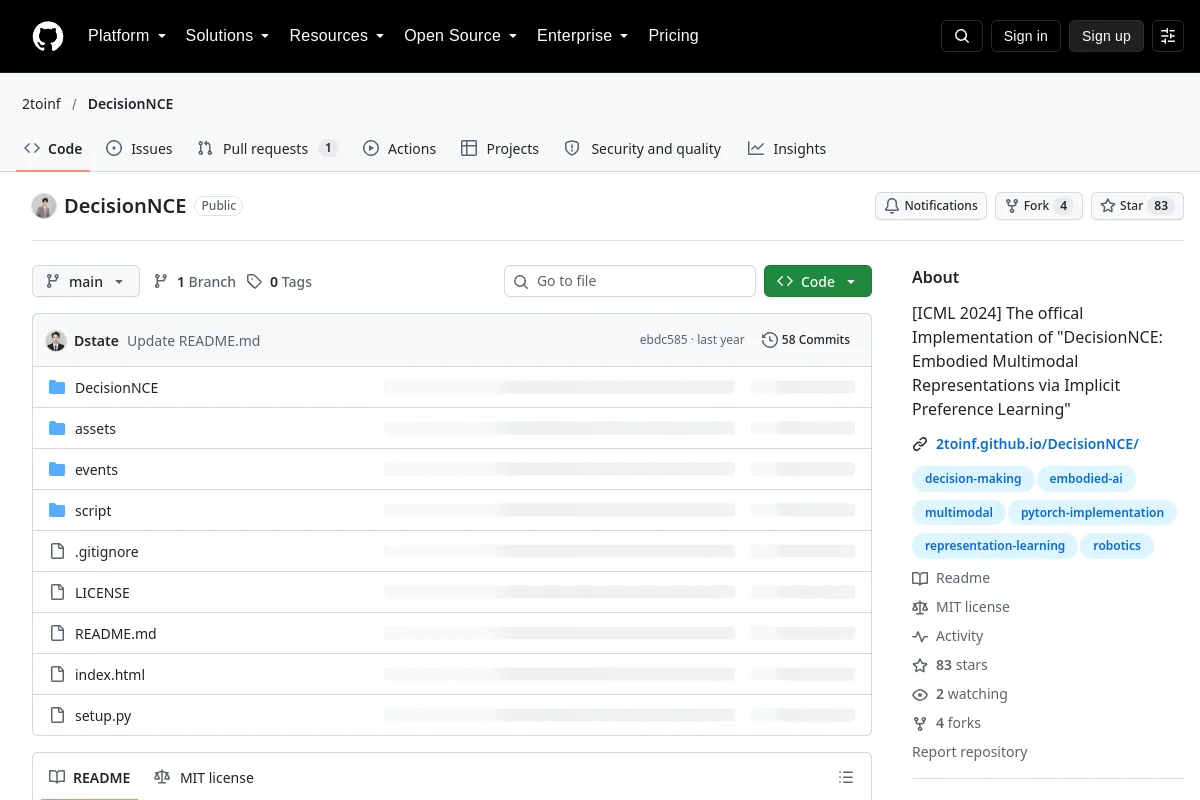 Repositório
 Código aberto
A implementação oficial de "DecisionNCE: representações multimodais incorporadas via aprendizagem de preferência implícita"
Modelos de percepção Repositório
 Código aberto
A primeira estrutura que permite que robôs humanóides aprendam a manipulação locomotiva de corpo inteiro a partir de demonstrações humanas egocêntricas
Políticas de robôs Repositório
 Código aberto
G3Flow: fluxo semântico 3D generativo para manipulação de objetos generalizáveis e com reconhecimento de pose
Políticas de robôs Repositório
 Código aberto
Código PyTorch para "Generalização em manipulação hábil por meio de aprendizagem multitarefa com reconhecimento de geometria"
Políticas de robôs Repositório
 Código aberto
🎉 Repositório oficial de "ManipTrans: transferência eficiente e hábil de manipulação bimanual via aprendizagem residual"
Políticas de robôs Repositório
 Repositório
 Código aberto
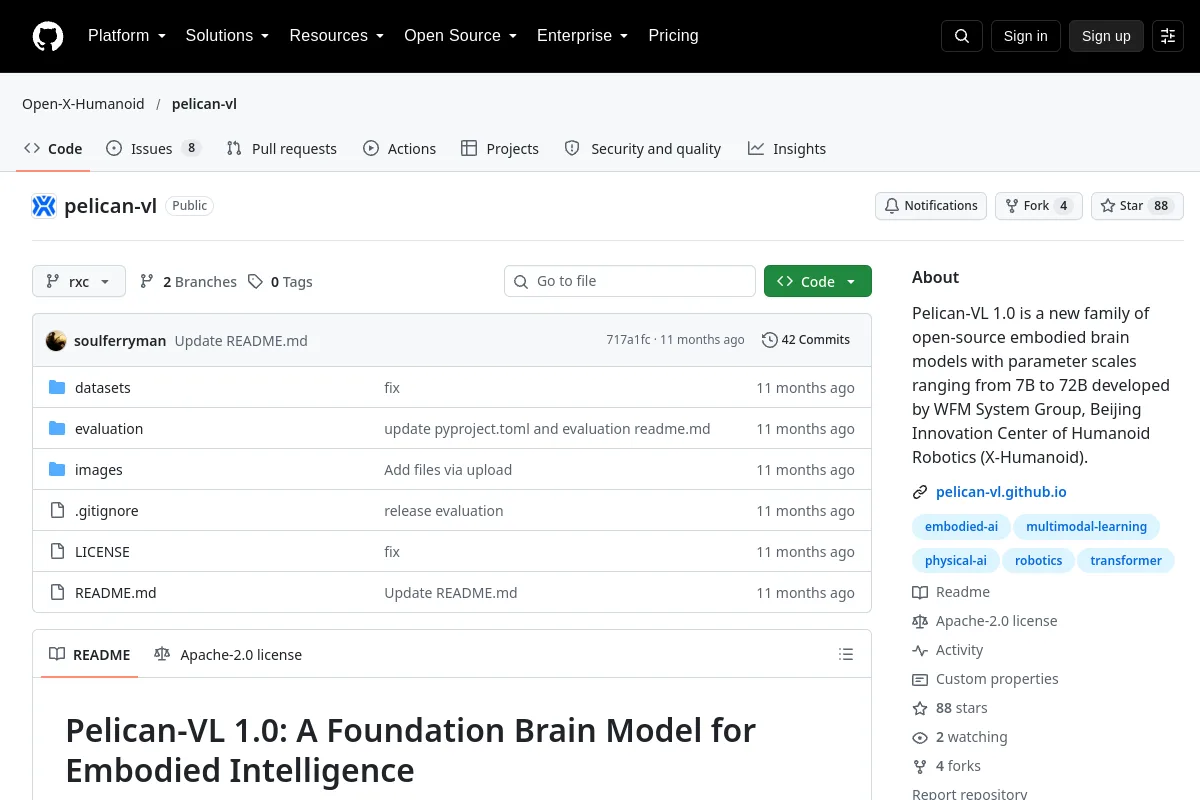
Pelican-VL 1.0 é uma nova família de modelos cerebrais incorporados de código aberto com escalas de parâmetros que variam de 7B a 72B desenvolvidos pelo WFM System Group, Centro de Inovação de Robótica Humanóide de Pequim…
Visão-linguagem-açãoConhece um recurso que pertence aqui?
