 Repozytorium
 Badania
openpi dexterous public · Abbott400097
Openpi Dexterous bada adaptację pi0 LoRA do manipulacji Ręką Cienia i zgłasza ograniczenia eksperymentalne.
Wizja-język-działanieKATALOG WCIELONEJ AI
Poznaj modele wizji, języka i działania oraz podstawowe modele robotyki w zakresie percepcji, manipulacji i kontroli.
Repozytorium
Badania
Openpi Dexterous bada adaptację pi0 LoRA do manipulacji Ręką Cienia i zgłasza ograniczenia eksperymentalne.
Wizja-język-działanie Repozytorium
 Badania
Open Pi Zero to reimplementacja modelu pi0 VLA firmy Physical Intelligence.
Wizja-język-działanie Repozytorium
 Badania
OpenVLA Reprodukcja dokumentów, konfiguracja i ocena OpenVLA w zadaniach LIBERO.
Wizja-język-działanie Repozytorium
 Badania
Oficjalny kod „OpenWAM: otwarta platforma dla komponowalnych modeli działania świata” (Uniwersytet Stanforda)
Modele świata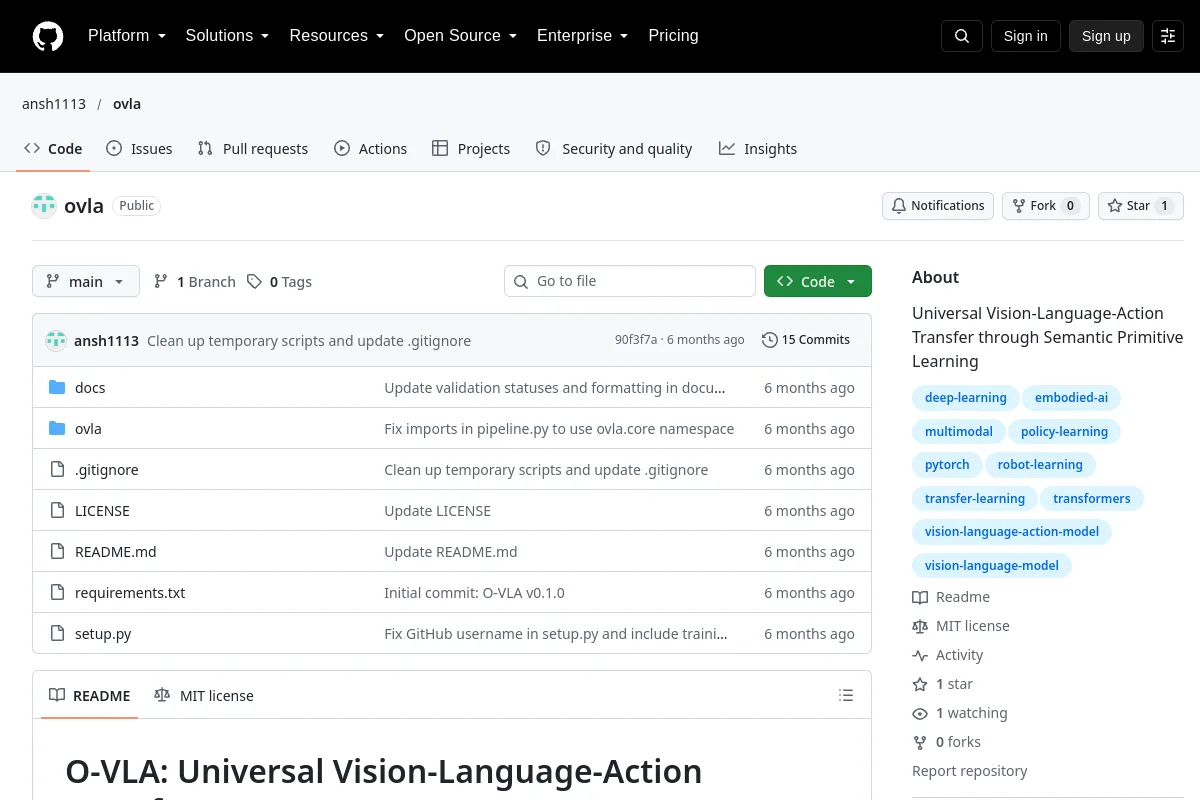 Repozytorium
 Badania
O-VLA bada transfer VLA poprzez prymitywne uczenie się semantyczne.
Wizja-język-działanie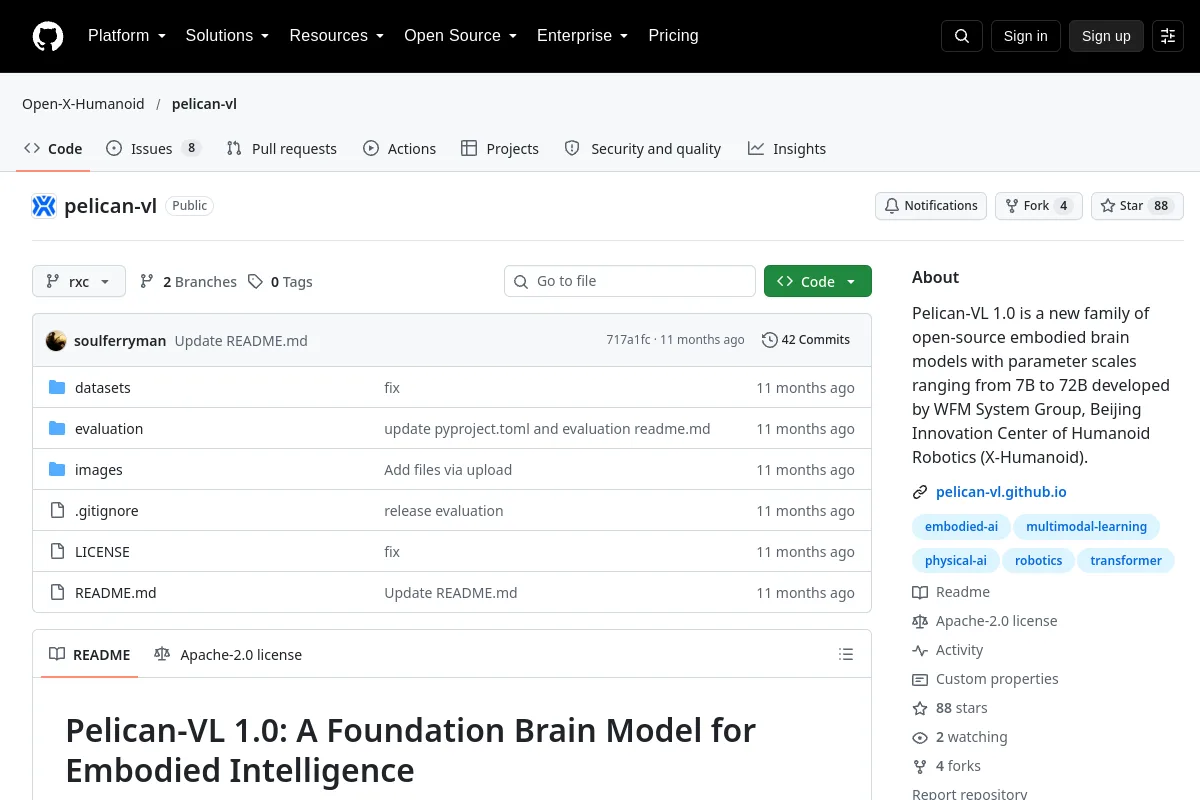 Repozytorium
 Otwarte źródło
Pelican-VL 1.0 to nowa rodzina modeli ucieleśnionego mózgu typu open source ze skalami parametrów od 7B do 72B, opracowana przez WFM System Group, Pekińskie Centrum Innowacji Robotyki Humanoidalnej…
Wizja-język-działanie Repozytorium
 Badania
PointWorld bada trójwymiarowe modele świata pod kątem manipulacji robotami.
Modele świata Repozytorium
 Otwarte źródło
Pozycja chwytaka i przepływ punktów obiektu jako interfejsy do dwuręcznej manipulacji robotem
Zasady robotów Repozytorium
 Badania
Oficjalne wdrożenie dokumentu ICLR 2024: Uniwersalne humanoidalne reprezentacje ruchu dla sterowania opartego na fizyce
Zasady robotów Repozytorium
 Otwarte źródło
Oficjalna realizacja programu „Nauka różnorodnych naturalnych zachowań w celu zwiększenia zwinności robotów czworonożnych”
Zasady robotów Repozytorium
 Badania
Oficjalna implementacja ReconVLA: Rekonstrukcyjny model widzenia, języka i działania jako efektywnego robota-perceivera.
Wizja-język-działanie Repozytorium
 Badania
Kodeks artykułu „Od języka do lokomocji: wolna od retargetingu kontrola humanoidalna poprzez wytyczne dotyczące ruchu utajonego” zaakceptowany przez ICLR'26
Zasady robotów Repozytorium
 Otwarte źródło
Kompleksowe sterowanie robotem w oparciu o model dyfuzji generatywnej
Zasady robotów Repozytorium
 Badania
Proaktywny model manipulacji robotem dla multimodalnych środowisk fizycznych
Zasady robotów Repozytorium
 Badania
Oficjalne repozytorium badania przeciwstawnych luk w modelach wizyjnych, językowych i działania w robotyce
Wizja-język-działanie Repozytorium
 Badania
Przedstawiamy pierwsze udane wdrożenie systemu MPC opartego na pobieraniu próbek z całego ciała na prawdziwym czworonożnym robocie. Nasze podejście umożliwia poruszanie się i manipulację w czasie rzeczywistym, bogatą w kontakt, za pomocą…
Zasady robotów Repozytorium
 Badania
RynnValue: skalowanie podstawowych modeli wartości robotycznych z odległością czasową
Zasady robotów Repozytorium
 Badania
RynnWorld-4D: Modele świata ucieleśnionego 4D do manipulacji robotycznej
Modele świata Strona internetowa
 Badania
 łączące instrukcje językowe z wykonywalnymi umiejętnościami robota.
Planowanie oparte na języku Repozytorium
 Badania
To jest repozytorium kodu dla artykułu Depolying Ten Thousand Robots: Scalable Imitation Learning for Lifelong Mulit-Agent Path Finding, który zdobył tytuł najlepszego artykułu ICRA 2025 na temat systemów wielorobotowych i…
Zasady robotów Repozytorium
 Badania
Oficjalna realizacja artykułu „Scaling Behaviour Foundation Model for Humanoid Robots”
Zasady robotów Repozytorium
 Badania
repozytorium do szkolenia modeli świata dyfuzji utajonej uwarunkowanej działaniem do generowania wideo przez roboty
Modele świata Repozytorium
 Otwarte źródło
Repozytorium kodów „Zręczność sekwencyjna: łączenie zręcznych polityk w celu manipulacji w długim horyzoncie”
Zasady robotów Repozytorium
 Badania
Oficjalna implementacja artykułu ICLR'26 „Wzmacnianie współpracy wielu robotów poprzez sekwencyjne modele świata”
Modele świataZnasz zasób, który tu pasuje?