 Repositório
 Pesquisa
Diffusion Policy
Uma abordagem de política visuomotora usando difusão para gerar ações de robôs.
Políticas de robôs
Modelos / Pesquisa
Pesquise conectando instruções de linguagem com habilidades de robôs executáveis.
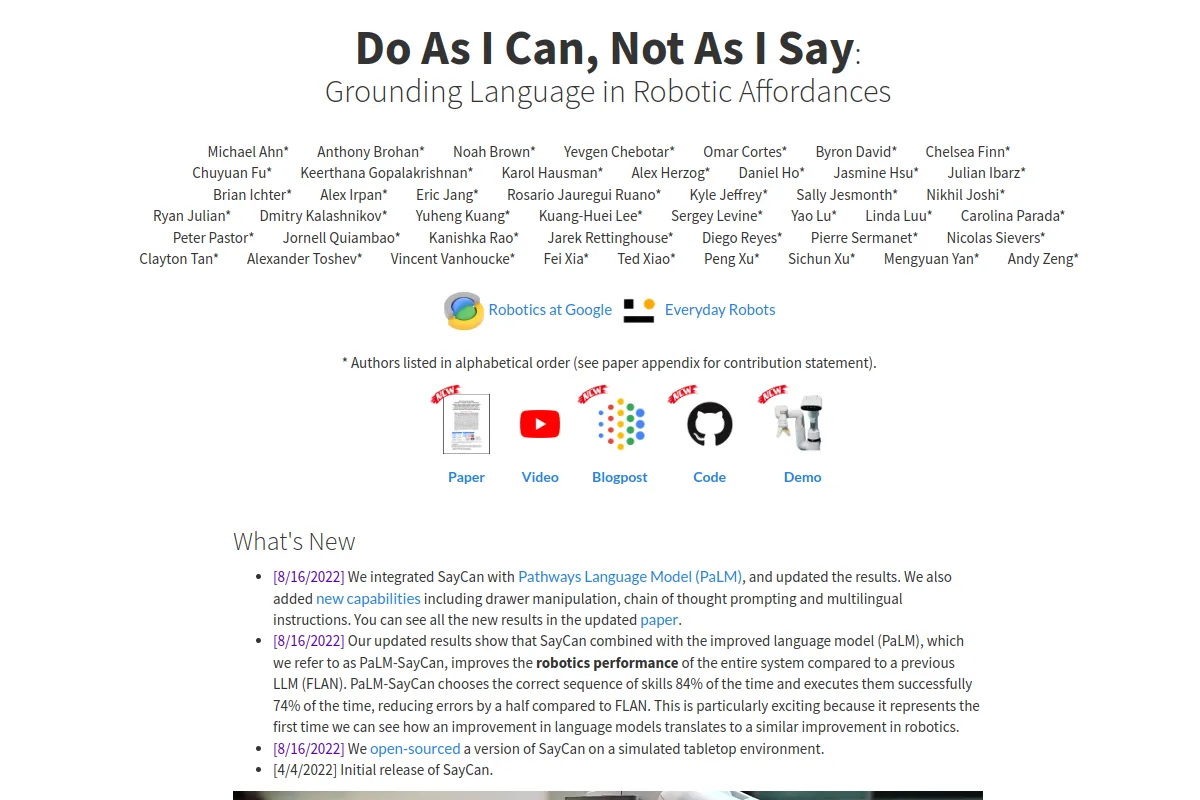
Pesquise conectando instruções de linguagem com habilidades de robôs executáveis.
Compare entradas de observação, representações de ação, dados de adaptação e requisitos de inferência. O licenciamento por código e o licenciamento por peso de modelo podem ser diferentes; revise ambos antes da implantação. Um repositório de origem pode ter uma licença de código aberto, enquanto seus pontos de verificação possuem termos separados.
Repositório
Pesquisa
Uma abordagem de política visuomotora usando difusão para gerar ações de robôs.
Políticas de robôs Site
 Pesquisa
Recursos de código e modelo para políticas de robôs de Inteligência Física.
Visão-linguagem-ação Repositório
 Pesquisa
Recursos de modelo básico de robô para fluxos de trabalho de aprendizagem humanóide.
Visão-linguagem-ação Repositório
 Pesquisa
Uma estrutura de política de robô generalista para adaptação em tarefas de manipulação.
Políticas de robôs Repositório
 Pesquisa
NVIDIA Alpamayo 1.5 Nano é um modelo VLA de raciocínio aberto de 10B para veículos autônomos com raciocínio aprimorado de aprendizado por reforço, orientação de navegação e resposta visual a perguntas.
Visão-linguagem-ação Repositório
 Pesquisa
se(3)-TrackNet fornece pesquisa de rastreamento de pose de objeto 6D e exemplos de controle de feedback visual.
Modelos de percepção