 Site
 Pesquisa
openpi
Recursos de código e modelo para políticas de robôs de Inteligência Física.
Visão-linguagem-ação
Modelos / Pesquisa
Openpi Dexterous estuda a adaptação do pi0 LoRA para manipulação Shadow Hand e relata limitações experimentais.
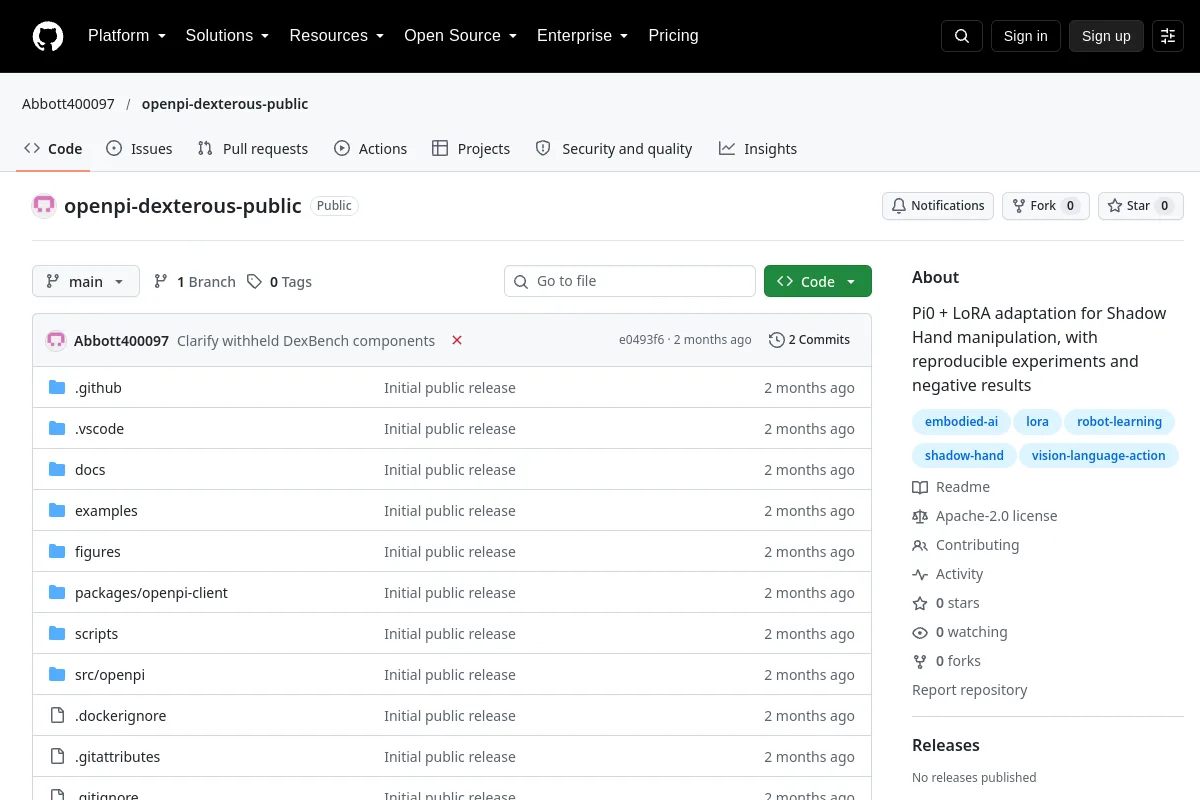
Openpi Dexterous estuda a adaptação do pi0 LoRA para manipulação Shadow Hand e relata limitações experimentais.
Resumo do editor: “Adaptação Pi0 + LoRA para manipulação Shadow Hand, com experimentos reproduzíveis e resultados negativos”
Use seu repositório para inspecionar a implementação, documentação e fluxos de trabalho suportados. Este registro de diretório identifica o mantenedor, a licença do código e os recursos relacionados; não afirma que o projeto foi instalado ou testado em seu robô.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Site
Pesquisa
Recursos de código e modelo para políticas de robôs de Inteligência Física.
Visão-linguagem-ação